


In industriellen Automatisierungssteuerungssystemen dienen Encoder als kritische Positionsrückmeldungskomponenten, deren Genauigkeit sich direkt auf die Geräteleistung auswirkt. Fehler in der mechanischen Position (MPOS) und der digitalen Position (DPOS) kommen in Servosystemen häufig vor, insbesondere in Szenarien, die eine hohe Synchronisierung erfordern. Solche Abweichungen können zu Gerätevibrationen, Positionierungsungenauigkeiten oder sogar Produktionsunfällen führen. Dieses Papier beschreibt systematisch den praktischen Ansatz zur Bewältigung dieser technischen Herausforderung und umfasst Fehleranalyse, Methoden zur Fehlerbehebung und Lösungen.
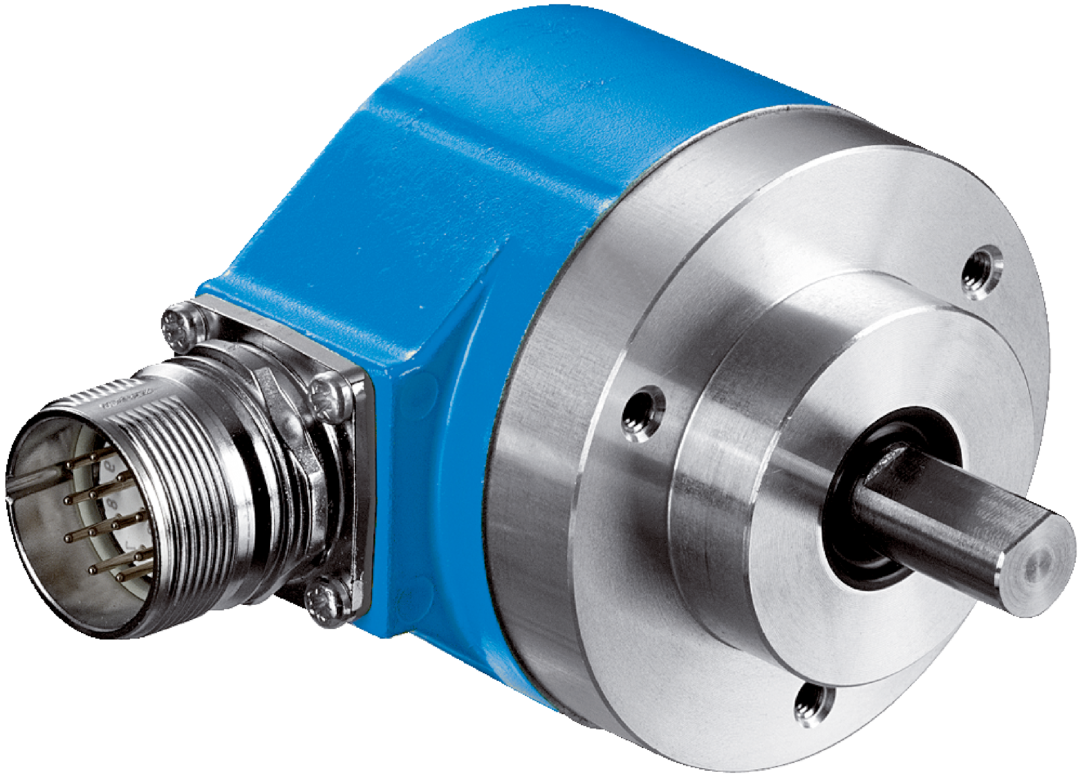
I. Typische Erscheinungsformen und Ursachen von MPOS- und DPOS-Fehlern
Wenn das System eine anhaltende Abweichung zwischen MPOS (mechanische Position) und DPOS (elektronische Position mit Encoder-Feedback) erkennt, treten typischerweise die folgenden Phänomene auf:
1. Positionsverfolgungsfehler:Während des Servomotorbetriebs zeigt die Überwachungsanzeige eine Asynchronität zwischen der tatsächlichen Position und der Sollposition an.
2. Akkumulierter Fehler:Die Abweichung nimmt im Laufe der Betriebszeit allmählich zu, was sich insbesondere bei hin- und hergehenden Bewegungen über große Distanzen bemerkbar macht.
3. Nulldrift:Bei der wiederholten Positionierung entsteht ein fester Offset, nachdem das Gerät auf Null zurückgekehrt ist.
Basierend auf Anwenderfällen und technischer Dokumentation können die Fehlerursachen wie folgt kategorisiert werden:
● Probleme mit der mechanischen Übertragung:Verlust der mechanischen Position aufgrund loser Kupplungen, Riemenschlupf, übermäßigem Getriebespiel usw.
● Encoder-Installationsfehler:Signaljitter aufgrund einer Konzentrizitätsabweichung des Wellensystems oder lockerer Encoder-Befestigungsschrauben.
● Elektrische Störungen:Signalrauschen durch parallele Verlegung von Stromleitungen und Geberkabeln.
● Parameterkonfigurationsfehler:Falsche Einstellungen des elektronischen Übersetzungsverhältnisses oder nicht übereinstimmende Filterparameter.
● Encoder-Hardwarefehler:Verunreinigtes Gitter, Magnetpolverfall in magnetischen Encodern oder Fehlfunktionen des Signalverarbeitungschips.
II. Systematischer Fehlerbehebungsprozess
1. Mechanische Inspektion
● Kupplungs- und Antriebskettenprüfung:Messen Sie den Radial-/Axialschlag zwischen Motor- und Lastseite mithilfe von Messuhren (muss vorhanden sein).<0.05mm).
● Spieltest:Notieren Sie den Unterschied im Spiel während der Vorwärts- und Rückwärtsdrehung mithilfe einer Messuhr. Wenn der zulässige Wert (z. B. 5 μm) überschritten wird, passen Sie die Vorspannung an oder tauschen Sie die Lager aus.
● Überprüfung der Encoder-Installation:Stellen Sie sicher, dass die Flanschoberflächen bündig sind und keine Lücken aufweisen. Stellen Sie sicher, dass das Drehmoment der Wellenendschraube den Spezifikationen entspricht (z. B. CRT-empfohlen 0,5–0,8 N·m).
2. Elektrische Signaldiagnose
● Oszilloskop-Inspektion:Beobachten Sie, ob die Signalwellenformen des Encoders A/B/Z vollständig sind. Störungen oder Amplitudendämpfung ausschließen (normale TTL-Signale sollten 5 V ±10 % betragen).
● Geräuschinterferenztest:Verwenden Sie vorübergehend abgeschirmte Twisted-Pair-Kabel für die dedizierte Verlegung und vergleichen Sie, ob sich die Fehler bessern.
● Stabilität der Stromversorgung:Überprüfen Sie Spannungsschwankungen in der Encoder-Stromversorgung (z. B. 5 V ±5 %). Fügen Sie bei Bedarf ein Spannungsreglermodul hinzu.
3. Parameter- und Softwareüberprüfung
● Elektronische Überprüfung des Übersetzungsverhältnisses:Berechnen Sie die Zähler- und Nennerwerte basierend auf dem mechanischen Untersetzungsverhältnis neu. Bei einem 10:1-Getriebe und einer Encoderauflösung von 2500 ppr sollte das elektronische Übersetzungsverhältnis beispielsweise (Impulse pro Motorumdrehung) / (Impulse pro Lastumdrehung)=2500 × 4 / (10 × 2500 × 4)=1:10 betragen.
● Filtereinstellung:Durch die Reduzierung der Geschwindigkeitsfilterbandbreite im Servoantrieb (z. B. von 100 Hz auf 50 Hz) werden durch hochfrequentes Rauschen verursachte Fehlzählungen unterdrückt.
● Nullpositionskompensation:Manuelle Eingabe der Offset-Kalibrierung über die Servo-Debugging-Software. Einige Systeme unterstützen die automatische Kompensation (z. B. die Funktion „MPOS-DPOS Auto Alignment“ des Yaskawa Σ-7-Antriebs).
III. Typische Lösungsfälle
Fall 1:Periodischer Fehler in Textilmaschinen
Symptom:Eine Wirbelstromspinnmaschine zeigte, dass DPOS beim Beschleunigen etwa 0,2 mm hinter MPOS zurückblieb.
Fehlerbehebung:Die Spektralanalyse ergab, dass die Fehlerhäufigkeit proportional zur Spindelgeschwindigkeit war. Letztendlich wurde der periodische Schlupf auf den Verschleiß der Keilnut in der Encoder-Kupplung zurückgeführt.
Lösung:Die flexible Kupplung wurde durch eine konische Hülse ohne Schlüssel ersetzt, wodurch der Fehler auf ±0,02 mm reduziert wurde.
Fall 2:Kumulierte Abweichung bei der Laserschneidmaschine
Symptom:Die Abweichung der Y-Achse erhöhte sich um 0,1 mm pro Meter beim Schneiden von geraden Linien.
Ursache:Das Encoderkabel teilte sich eine Leitung mit Servostromleitungen, was zu Impulsverlusten aufgrund hochfrequenter Interferenzen führte.
Aktion:Kabel neu verkabelt und Magnetringe eingebaut. Gleichzeitig wurde die Funktion „Pulse Loss Compensation“ des Fahrers aktiviert, wodurch die Abweichung beseitigt wurde.
IV. Erweiterte Optimierungsmaßnahmen
1. Dual-Encoder-Redundanzdesign:Implementieren Sie Motor-Encoder + direkte Last-Endmessung (z. B. lineare Maßstäbe) in High-End-Geräten. Beseitigen Sie Fehler in der Übertragungskette durch eine vollständig geschlossene-Loop-Steuerung.
2. Temperaturkompensation:Aktivieren Sie bei magnetischen Encodern Temperaturkompensationsalgorithmen, wenn die Umgebungstemperaturschwankungen ±10 Grad überschreiten.
3. Routinewartung:Reinigen Sie die Gitterscheiben des optischen Encoders alle 6 Monate und überprüfen Sie den Polabstand des magnetischen Encoders.
V. Unterschiede im technischen Support des Herstellers
Verschiedene Encoder-Marken weisen unterschiedliche Fehlertoleranzen auf:
● Absolutwertgeber von Tamagawa:Achten Sie auf die Kompatibilität der Endat-Protokollversionen. Ältere Fahrer können Signale falsch interpretieren.
● Siemens Inkrementalgeber:Verwenden Sie das SMC30-Modul zur Signalformung.
● Inländische Encoder:Bei einigen Produkten ist eine manuelle Kalibrierung des Nullpunktpotentiometers erforderlich.
Abschluss
Die Behebung von MPOS-DPOS-Fehlern erfordert eine mehrdimensionale Analyse, die mechanische, elektrische und Softwareaspekte integriert. Die Praxis zeigt, dass 80 % der Ausfälle auf Installations- und Verkabelungsprobleme zurückzuführen sind. Wir empfehlen die Einrichtung eines standardisierten Debugging-Prozesses: mechanische Kalibrierung → Signalqualitätstest → Parameter-Feinabstimmung → dynamische Überprüfung. Bei komplexen Szenarien kann der Einsatz von hochpräzisen Laserinterferometern zur Positions-Trajektorienanalyse die Systemstabilität grundlegend verbessern.