


Im Bereich der industriellen Automatisierungssteuerung werden häufig PID-Regelkreise eingesetzt. Während des Betriebs stoßen wir jedoch häufig auf verschiedene Arten von Schwingungen, wie etwa phasengleiche Schwingungen, phasenverschobene Schwingungen und nicht{4}gleichmäßige Schwingungen. Diese Probleme führen nicht nur zu Systeminstabilität, sondern können auch die Sicherheit und Effizienz des gesamten Produktionsprozesses beeinträchtigen. In diesem Artikel werden die Eigenschaften dieser drei Arten von Schwingungen und die entsprechenden Gegenmaßnahmen als Referenz erörtert.
I. In-Phasenschwingung
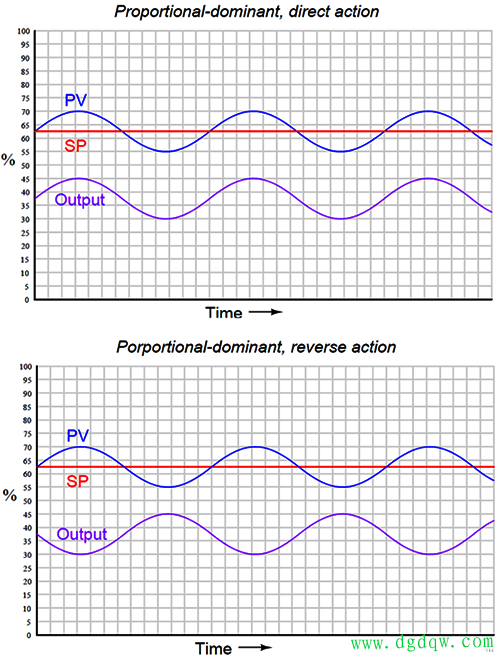
Bei einer Gleichphasenschwingung weisen die Prozessvariable und der Reglerausgang die gleichen Anstiegs-, Abfall- und Wendepunkte auf; die beiden Kurven sind ähnlich oder symmetrisch. Diese Art von Schwingung wird häufig durch äußere Störungen oder eine übermäßige Proportionalverstärkung verursacht.
Lösung:Versuchen Sie, die Proportionalverstärkung um ein-Drittel zu reduzieren und beobachten Sie, ob sich die Schwingung verschlimmert. Wenn sich die Schwingung verschlimmert, deutet dies darauf hin, dass das Problem wahrscheinlich nicht auf falsche PID-Parametereinstellungen, sondern auf externe Störungen zurückzuführen ist. In diesem Fall empfiehlt es sich, die Parameter wiederherzustellen und die Störungsquelle für die Abstimmung zu ermitteln. Wenn die Schwingung gleichphasig ist und durch eine übermäßige Proportionalverstärkung verursacht wird, wird die Schwingung häufig durch eine Reduzierung der Proportionalverstärkung um ein -Drittel beseitigt.
II. Außer-von-Phasenschwingung
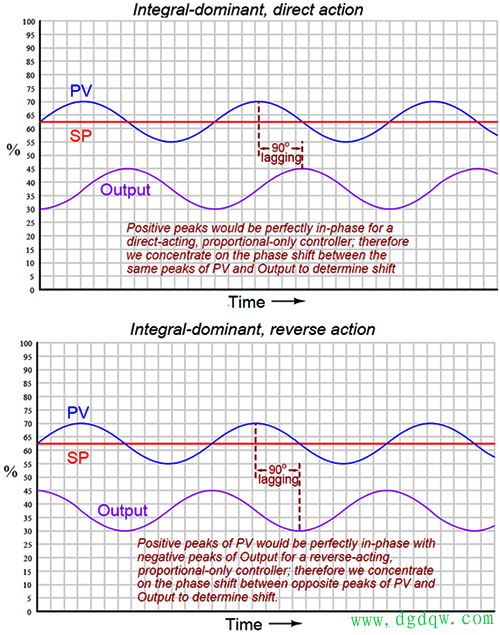
Bei einer phasenverschobenen Oszillation weisen die Prozessvariable und der Ausgang des PID-Reglers zwei Spitzen und Tiefen auf, wobei die beiden Kurven in entgegengesetzten Phasen ansteigen und abfallen. Diese Art von Schwingung wird zweifellos durch ein übermäßiges Integral verursacht
Lösung:Versuchen Sie, die Integralzeit auf einen Wert einzustellen, der der Schwingungsperiode entspricht. Bei selbst-ausgeglichenen Systemen führt eine Reduzierung der Proportionalverstärkung um ein-Drittel dazu, dass phasenverschobene Schwingungen vermieden werden, obwohl die Leistung im geschlossenen{5}}Regelkreis leicht beeinträchtigt sein kann. Bei Integratorsystemen kann die Reduzierung der Proportionalverstärkung jedoch zu schwerwiegenderen, phasenverschobenen Oszillationen mit niedrigerer Frequenz führen.
III. Nicht-glatte Schwingung
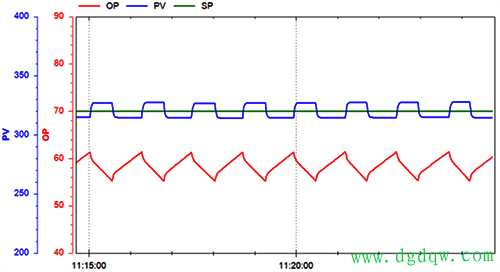
Bei nicht-gleichmäßiger Schwingung weisen die Prozessvariable und der Reglerausgang eine Rechteckwelle bzw. eine Sägezahnwelle auf. Diese Art von Schwingung wird häufig durch die Nichtlinearität des Steuerventils verursacht.
Lösung:Die Beseitigung nicht-gleichmäßiger Schwingungen erfordert in der Regel die Einstellung des Steuerventils, einschließlich Schmierung, Lösen der Packung, Richten des Ventilschafts, Einstellen der manuellen Ventile oder des Bypasses, Anpassen der Stellungsreglerparameter und Ersetzen des Ventils. In solchen Fällen ist die Optimierung der PID-Parameter oft zwecklos und kann Zweifel an der Gültigkeit der Optimierungsmethode aufkommen lassen.
IV. Fazit und Empfehlungen
Bei der Lösung von Schwingungsproblemen in automatischen PID-Regelkreisen sollten wir zunächst über eine Reduzierung der Proportionalverstärkung nachdenken, da dies die bevorzugte Methode zur Lösung sowohl phasengleicher als auch phasenverschobener Schwingungen ist. Für selbstausgleichende Systeme ist die PI-Steuerung einfach, effektiv, robust und weit verbreitet; Es ist eine ausgezeichnete Wahl, wenn Spitzenleistung keine Priorität hat. Für selbstausgleichende Systeme, bei denen Spitzenleistung keine Priorität hat, ist die PI-Steuerung einfach, effektiv, robust und weit verbreitet. Dies ist auch der Grund, warum die PI-Regelung in der Industrie so weit verbreitet ist. Die endgültige Leistung eines PI-Reglers hängt von den verfügbaren Modellinformationen des geregelten Objekts ab. Um die ultimative Closed-Loop-Leistung noch weiter zu übertreffen, verbessern Ingenieure oft die Systemarchitektur-beispielsweise durch die Implementierung kaskadierter Feedforward oder sogar durch die Aufrüstung der Ausrüstung. Im akademischen Bereich verfeinern Forscher häufig PID-Algorithmen und kompensieren Hardwareeinschränkungen durch bessere Algorithmen. Solche Anforderungen sind in der realen Produktion selten anzutreffen; Häufiger liegt der Schwerpunkt auf der Beseitigung von Schwankungen, die durch unangemessene Parameter und unzureichende Störungsunterdrückung verursacht werden. Der weit verbreitete Einsatz von Einzelschleifenregelungen in der Praxis zeigt auch, dass es bei der Automatisierung noch erheblichen Raum für Verbesserungen gibt! Ganz gleich, ob es um die Leistung eines einzelnen Regelkreises, die Nutzung der Ventilpositions- und Sollwertflexibilität oder die Optimierung der Koordinierung und Einschränkungen mehrerer Variablen geht, die PID-Abstimmung ist nur ein Teil der Arbeit. Um die Sicherheit und Effizienz weiter zu steigern, sollte sich die Prozesssteuerung stärker auf diese Bereiche konzentrieren.
Bei der Prozesssteuerung ist es schwierig, präzise Modelle zu erhalten, und reine Verzögerung ist ein häufiges Phänomen. Dies mag der Grund dafür sein, dass PID trotz des ständigen Aufkommens neuer Algorithmen in der Prozesssteuerung nach wie vor so beliebt ist. PID ist in Kombination mit Feedback außergewöhnlich leistungsstark! Sobald dies erkannt wird, verliert die spezifische Tuning-Methode an Bedeutung; Weitaus wichtiger ist es, die Grenzen zu verstehen, die sich auf die Leistung des geschlossenen Regelkreises und die Fähigkeiten von PID auswirken.