Was ist IO-Link?
IO-Link ist ein digitales Kommunikationsprotokoll für die industrielle Automatisierung, das ursprünglich von Siemens vorgeschlagen wurde und heute ein internationaler Standard ist. Ziel ist es, die Konnektivität und Kommunikation zwischen Industrieanlagen und Steuerungssystemen zu ermöglichen. Es erleichtert die bidirektionale Kommunikation zwischen Sensoren, Aktoren und anderen Industriegeräten mit Steuerungen (z. B. SPS) und ermöglicht so die Übertragung von Daten und Steuersignalen in Echtzeit.
IO-Link ist ein serielles Kommunikationsprotokoll (ähnlich dem I2C-Bus), das als Kommunikationsstandard zwischen industriellen Automatisierungssteuerungen und industriellen Aktoren oder Sensoren dient. Es stellt den „letzten Meter“-Technologiestandard für die Überbrückung von Kommunikationsnetzwerken im Feld dar.
Warum wird IO-Link benötigt?
Die IO-Link-Technologie ist aufgrund der folgenden technischen Vorteile unerlässlich:
Echtzeit-Datenübertragung und -Steuerung:In der industriellen Automatisierung ist die Datenübertragung in Echtzeit-für eine präzise Gerätesteuerung und -überwachung von entscheidender Bedeutung. IO-Link bietet einen schnellen, zuverlässigen digitalen Kommunikationskanal, der es Sensoren und Aktoren ermöglicht, Daten schnell an Steuerungssysteme zur Steuerung und Überwachung in Echtzeit zu übertragen.
IO-Link ermöglicht bidirektionale Kommunikation:Es empfängt nicht nur Befehle und Konfigurationsdaten vom Leitsystem, sondern sendet auch Parameter und Statusinformationen zurück an das Leitsystem. Dank dieser Intelligenz können sich Geräte an unterschiedliche Produktionsanforderungen und Betriebsbedingungen anpassen und so die Flexibilität der Produktionslinie erhöhen.
Vereinfachte Installation und Wartung:IO-Link-Geräte können über digitale Kommunikation parametrisiert und konfiguriert werden, wodurch manuelle Einrichtungsfehler reduziert und Installations- und Wartungsprozesse optimiert werden. Darüber hinaus überträgt IO-Link Diagnoseinformationen und hilft Ingenieuren so, Probleme schnell zu erkennen und zu beheben, um Ausfallzeiten zu minimieren.
Fehlerdiagnose und vorausschauende Wartung:Über IO-Link übertragene Diagnosedaten unterstützen Unternehmen bei der Fehlerdiagnose und ermöglichen eine rechtzeitige Problemerkennung und -lösung, um Produktionsunterbrechungen und -verluste zu reduzieren. Darüber hinaus wird durch die Überwachung des Gerätestatus und der Leistungsdaten eine vorausschauende Wartung möglich, die eine proaktive Vermeidung von Geräteausfällen ermöglicht und die Produktionseffizienz weiter steigert. Standardisierung und Interoperabilität: IO-Link ist ein international standardisiertes Kommunikationsprotokoll. Geräte verschiedener Hersteller unterliegen denselben Kommunikationsstandards und gewährleisten so die Interoperabilität zwischen verschiedenen Geräten. Dies ermöglicht es Unternehmen, Geräte verschiedener Anbieter flexibel und ohne Kompatibilitätsbedenken auszuwählen und zu integrieren.
Die Entwicklung von IO-Link
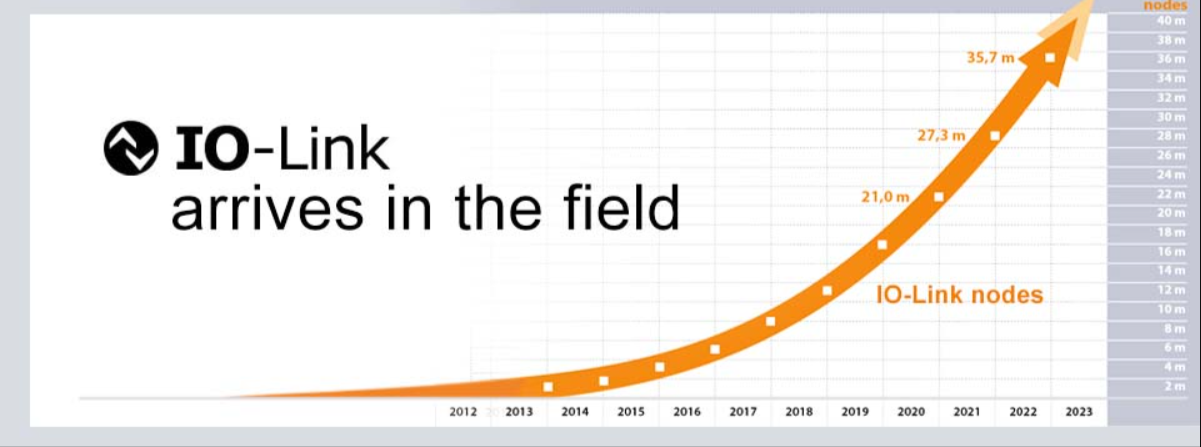
Die Anzahl der I0-Link-Knoten ist in den letzten Jahren exponentiell gewachsen und erreichte bereits 2017 6 Millionen Knoten.
Sensormodus
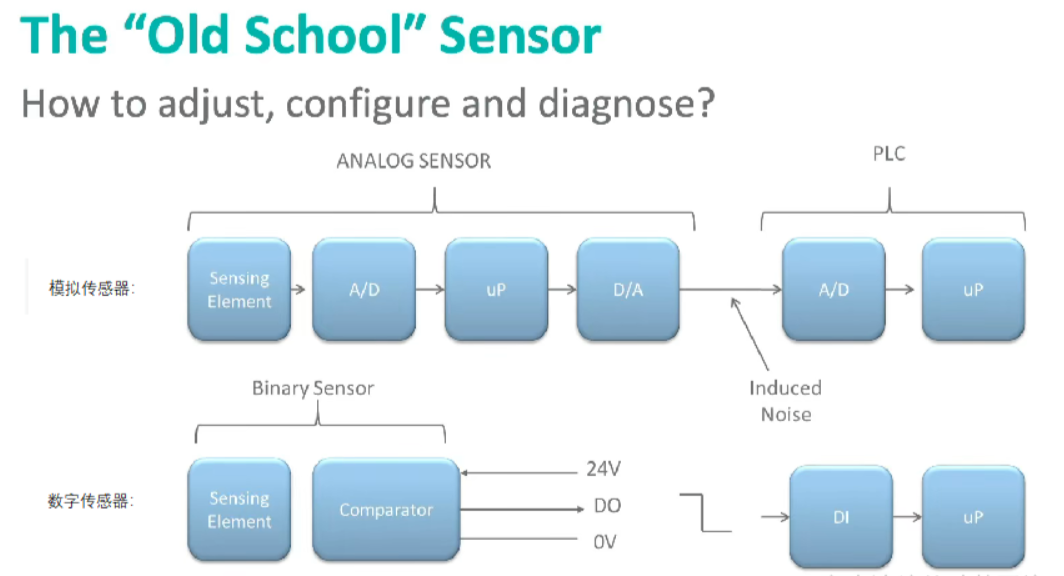
Herkömmliche Datenerfassungssensoren lassen sich in zwei Kategorien einteilen:
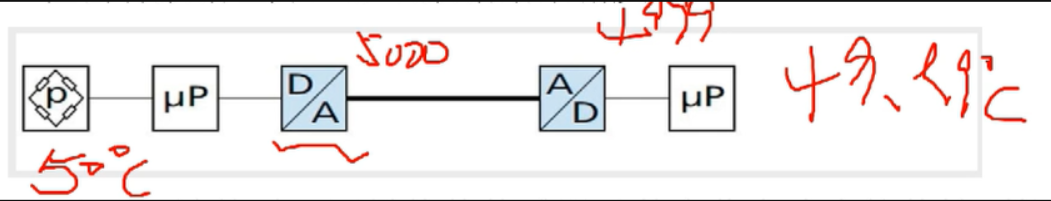
1. Analoge Sensoren:Analoge Sensorwerte werden mittels A/D-Wandlung in digitale Werte umgewandelt. Der Mikroprozessor (uP) liest diese digitalen Werte, die dann per D/A-Wandlung wieder in analoge Signale zur Übertragung an die SPS umgewandelt werden. Die SPS wandelt diese analogen Signale mithilfe ihres A/D-Wandlers in digitale Signale um. Der Mikroprozessor der SPS liest die digitalen Werte, um Sensorinformationen zu erhalten.
2. Binäre digitale Sensoren:Übertragen Sie binäre digitale Füllstandsignale zwischen Sensor und SPS über digitale Ausgangs- (DO) und digitale Eingangsanschlüsse (DI).
Single-Binärer digitaler Sensortreiber
Was ist ein Sensortreiber? Was macht es?
Ein Sensortreiber ist eine Software- oder Hardwarekomponente, die Sensorgeräte steuert und betreibt und es ihnen ermöglicht, ordnungsgemäß zu funktionieren und mit anderen Systemen zu kommunizieren. Die Aufgabe eines Sensortreibers besteht darin, die von Sensoren erzeugten physikalischen Größen in digitale Signale umzuwandeln.
Übertragen Sie diese Signale dann zur Verarbeitung, Analyse und Entscheidungsfindung-an Anwendungen oder Systeme auf höherer{0}}Ebene.
Nach meinem Verständnis dient der Sensortreiber als Zwischenschicht zwischen den Sensoren der untersten-Ebene und den Anwendungen der oberen{1}}Ebene. Ohne diesen Vermittler würden sich die von den Sensoren erfassten digitalen oder analogen Signale einfach ziellos durch die Schaltkreise ausbreiten. Wenn der Sensortreiber installiert ist, erhalten die von den zugrunde liegenden Sensoren gesammelten Daten einen Namen, eine Richtung und verschiedene Attribute. Dadurch können Anwendungen auf höherer Ebene -die Herkunft der Daten erkennen, verstehen, welche physikalischen Größen sie darstellen, und entsprechende Aktionsbefehle ausgeben.
Funktionen binärer digitaler Sensoren und Treiber:
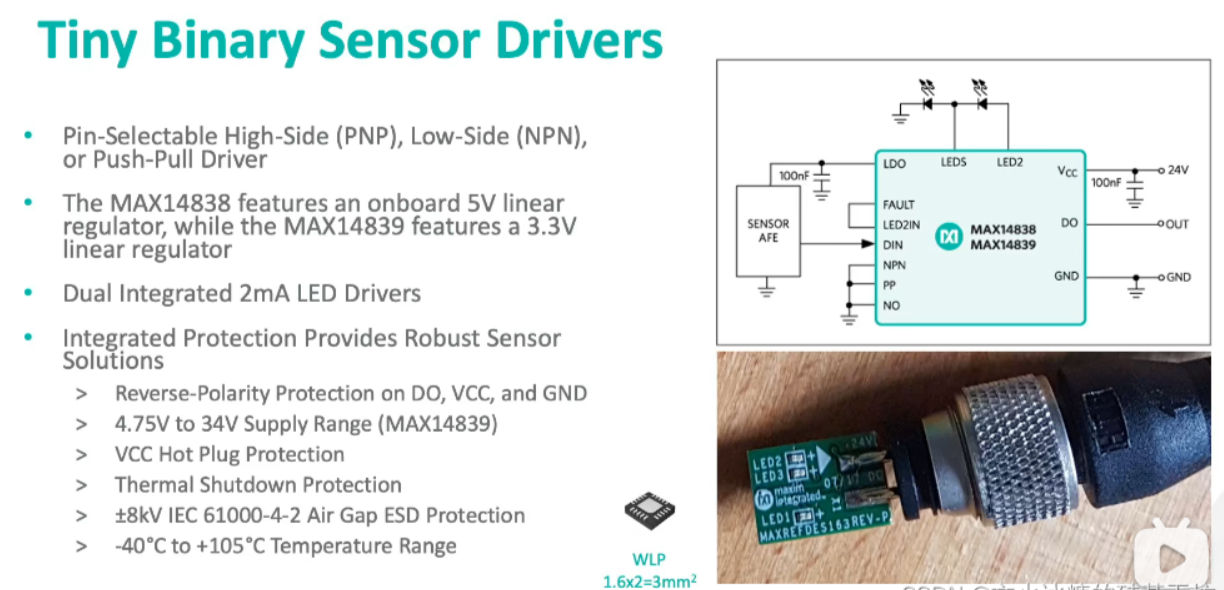
Signalanpassung:Binäre digitale Sensoren können spezifische digitale Signale erzeugen, die verschiedene Zustände oder Ereignisse darstellen, beispielsweise den Schalterstatus oder das Drücken von Tasten. Sensortreiber wandeln diese Signale in elektrische Signale um, die von anderen Systemen gelesen und interpretiert werden können, beispielsweise Spannungssignale.
Signalverstärkung oder -dämpfung:Manchmal erfordern Sensorausgangssignale eine Verstärkung oder Dämpfung, um den nachfolgenden Schaltungsanforderungen gerecht zu werden. Sensortreiber können Signale verstärken oder dämpfen, um eine präzise Signalübertragung zu gewährleisten;
Elektrische Isolierung:Um Rauschen oder Interferenzen zwischen Sensoren und anderen Schaltkreisen zu isolieren, sorgen Sensortreiber für eine elektrische Isolierung und stellen so die Genauigkeit und Stabilität der Sensorsignale sicher;
Signalfilterung:Sensoren können durch Umgebungsgeräusche beeinträchtigt werden. Sensortreiber können Filterfunktionen bereitstellen, um dieses Rauschen zu beseitigen und zuverlässigere Signale zu liefern;
Logikkonvertierung:Die Ausgangssignale einiger digitaler Sensoren erfordern möglicherweise eine logische Umwandlung, z. B. eine Signalinvertierung oder die Kombination mehrerer Signale. Sensortreiber können diese Logikumwandlungsvorgänge ausführen;
Sensor-Stromversorgung:Bestimmte digitale Sensoren benötigen möglicherweise eine externe Stromversorgung, um ordnungsgemäß zu funktionieren. Sensortreiber können die entsprechende Versorgungsspannung für den Sensor bereitstellen;
Schnittstellenkompatibilität:Sensortreiber bieten verschiedene Schnittstellenoptionen zum Anschluss von Sensoren an verschiedene Systeme oder Geräte, wie z. B. analoge Signale, digitale Signale, serielle Kommunikation usw.
Nachteile von Single-Port-Binär-Digitalsensortreibern:
1. Die Datenübertragung erfolgt unidirektional nur lesend-. Was ist, wenn Kontrollvorgänge erforderlich sind?
2. Daten haben nur zwei Zustände: 0/1. Wie können mehr Informationen übermittelt werden?
IO-Gerätesystem
IO-Link-Sensoren zeigen keine Messabweichung
Herkömmliche analoge Signale (Temperatur, Druck usw.) erfordern bei der Übertragung eine Konvertierung zwischen analogen und digitalen Formaten. Dieser Konvertierungsprozess führt zu Datendiskrepanzen, die sich auf die Genauigkeit der Endergebnisse auswirken.
Bei der Anbindung über IO-Link werden die Messwerte digital vom Sensor direkt an die Steuerung übertragen, so dass die übertragenen Datenwerte immer exakt den Messwerten entsprechen.
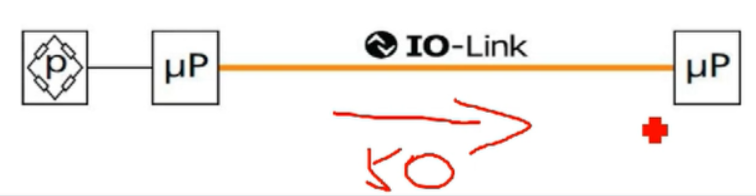 Durch die IO-Link-Konnektivität entfällt außerdem die Anfälligkeit gegenüber elektromagnetischen Störungen in der Umgebung, die bei der herkömmlichen analogen Signalübertragung auftreten.
Zusammensetzung des IO-Link-Netzwerks
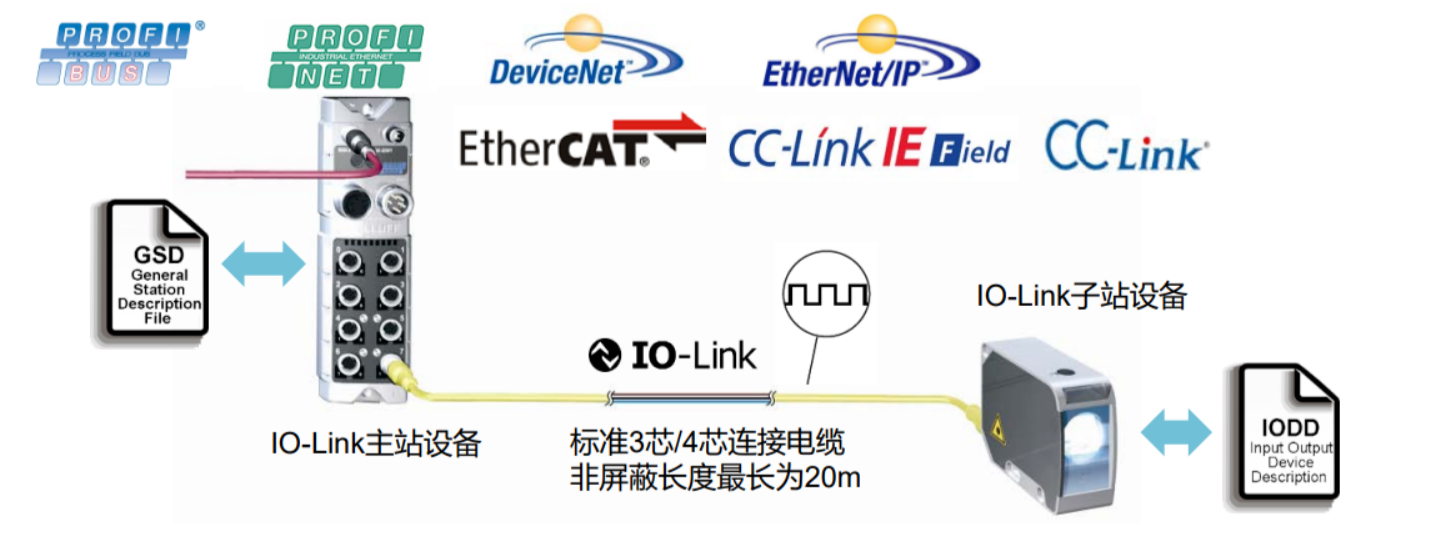
I0-Link kann mit verschiedenen Endgeräten genutzt werden:
Sensoren:Temperatur, Druck, Photoelektrik, Durchfluss ... I0-Link-Sensoren liefern digitalisierte Sensordaten und unterstützen die Fernkonfiguration und -überwachung.
Aktoren:Magnetventile, Motortreiber, Servoantriebe ... Diese Aktoren ermöglichen die Fernsteuerung, Überwachung und Diagnose über I0-Link.
Analog-zu-Digitalwandler (ADC/DAC):Durch den Anschluss von Digital-zu-Wandlern können analoge Signale aus dem IO-Link-Netzwerk ausgegeben werden.
Identifikationsgeräte:Zum Beispiel RFID-Lese-/Schreibgeräte, Barcode-Scanner usw., um Funktionen zur Objektidentifizierung und -verfolgung zu ermöglichen.
IO-Link Interconnection Bus (Unified Wiring Standard)
IO-Link-Verbindungen nutzen die folgenden drei unterschiedlichen Connector-Typen:
1. Signalkabel:Verbindet den Master mit dem Hub oder dem IO-Link-Terminalgerät. Die Signale der physikalischen Schicht von IO-Link werden über das Signalkabel (standardmäßiges drei-adriges Kabel) übertragen.
2. Datenkabel:Verbindet den Master mit übergeordneten{0}Steuergeräten, z. B. Ethernet-Geräten.
3. Stromkabel:Versorgt den Master mit hohem Strom
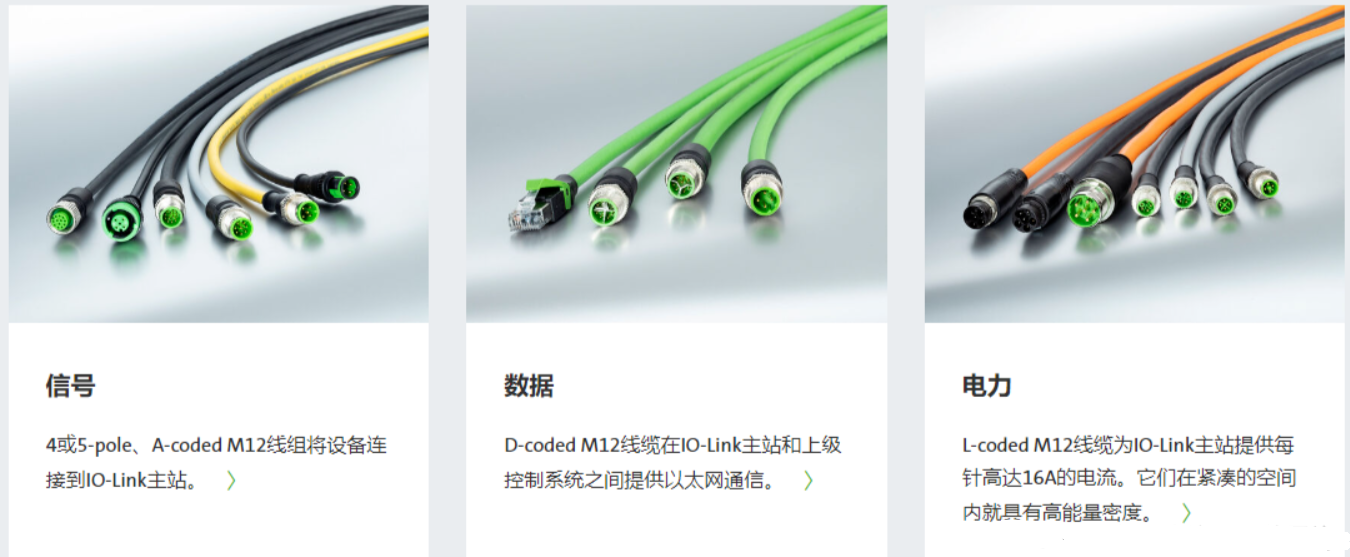
IO-Link Unified Wiring Standard:
• Der IO-Link Master benötigt nur ein standardmäßiges 3-adriges Kabel, um alle IO-Link-Geräte zu verbinden
• Über dieses 3-adrige Kabel können sowohl digitale Schaltsignale als auch analoge Signale Daten mit der übergeordneten Steuerung kommunizieren
• Vorhersage: In Zukunft werden alle analogen Signale, RS232 und RS485, durch IO-Link ersetzt
IO-Link-Sensor-Spezifikation
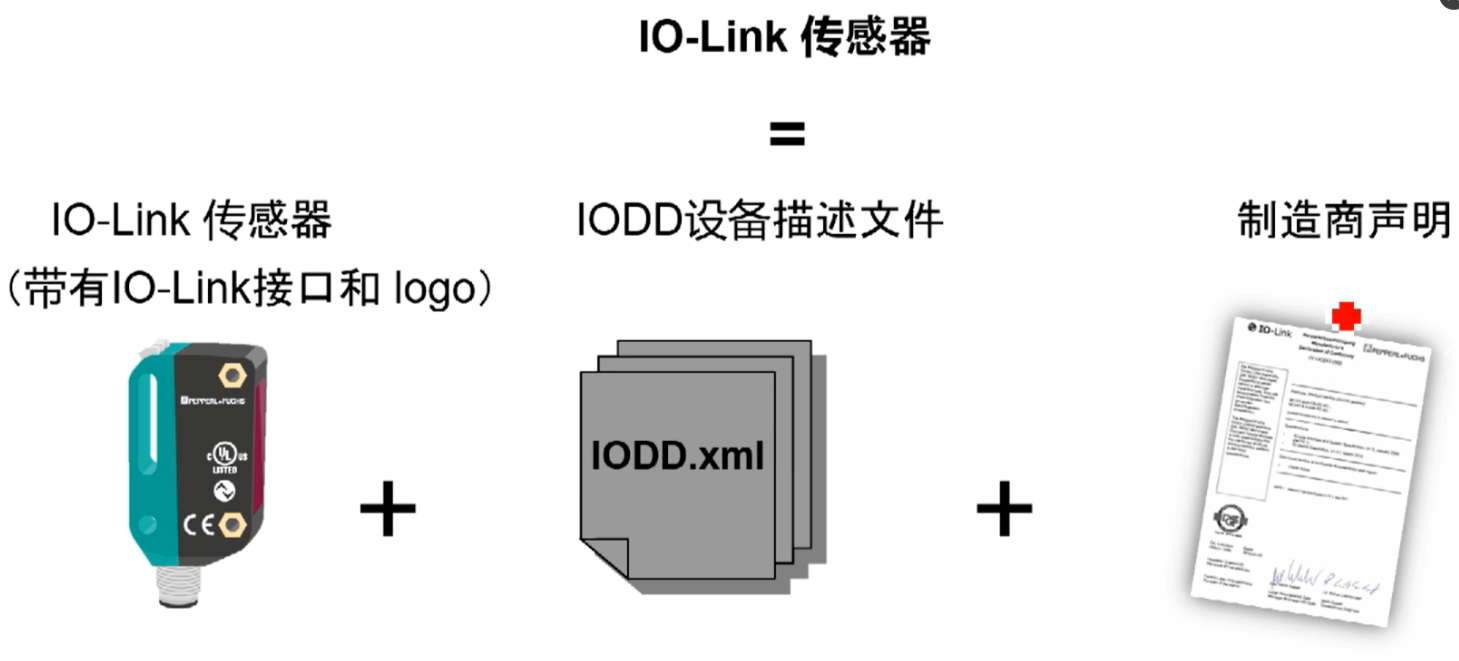
IO-Link Sensor=IO-Link Sensor (mit IO-Link-Schnittstelle und Logo) + IODD-Gerätebeschreibungsdatei + Herstellererklärung
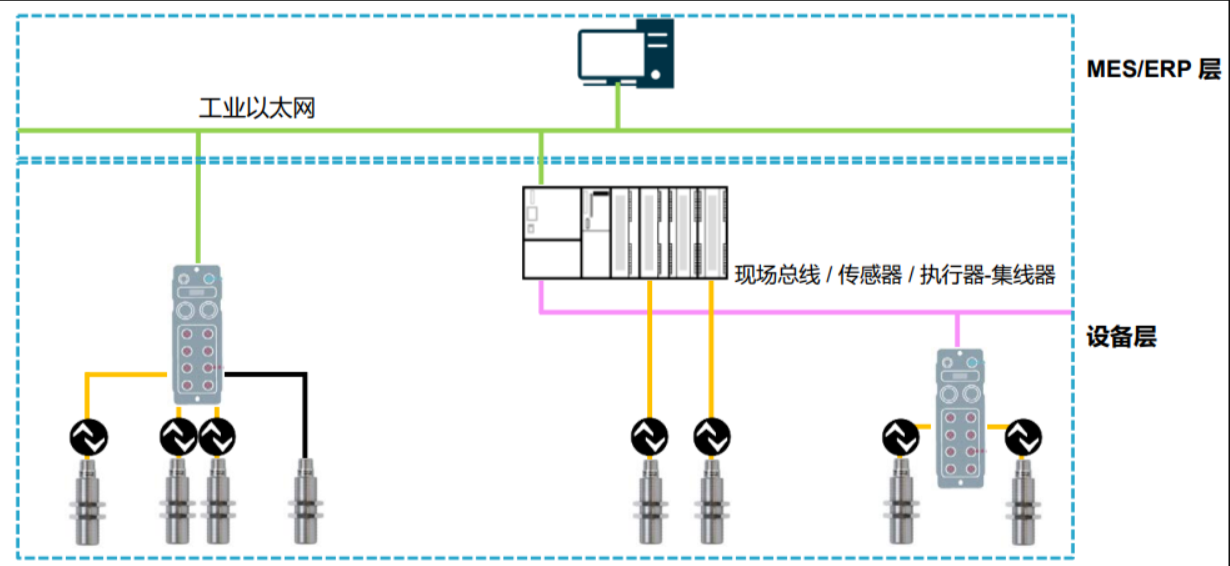
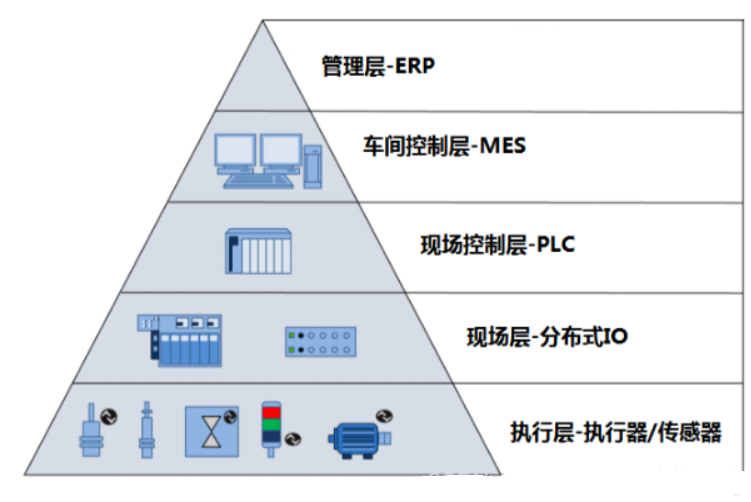
 Die Position von IO-Link im industriellen Internet
Der letzte 1 Meter zum Netzwerk
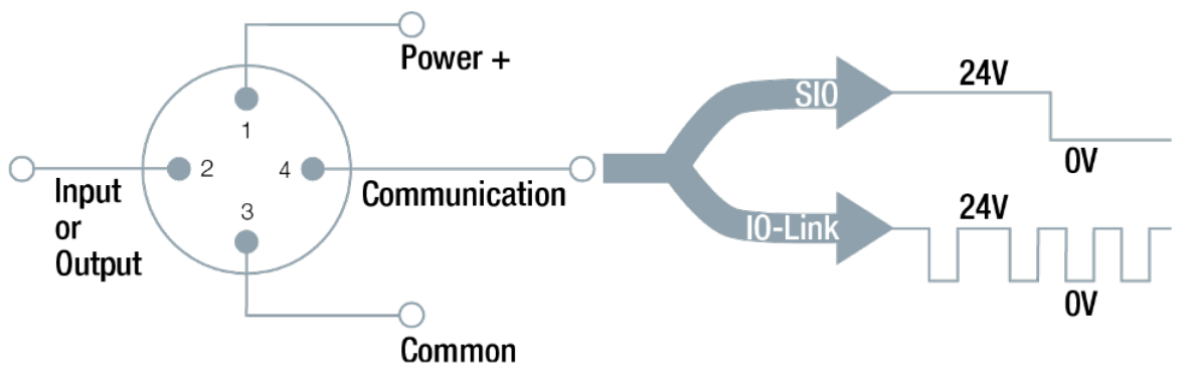
IO-Link-Kommunikation
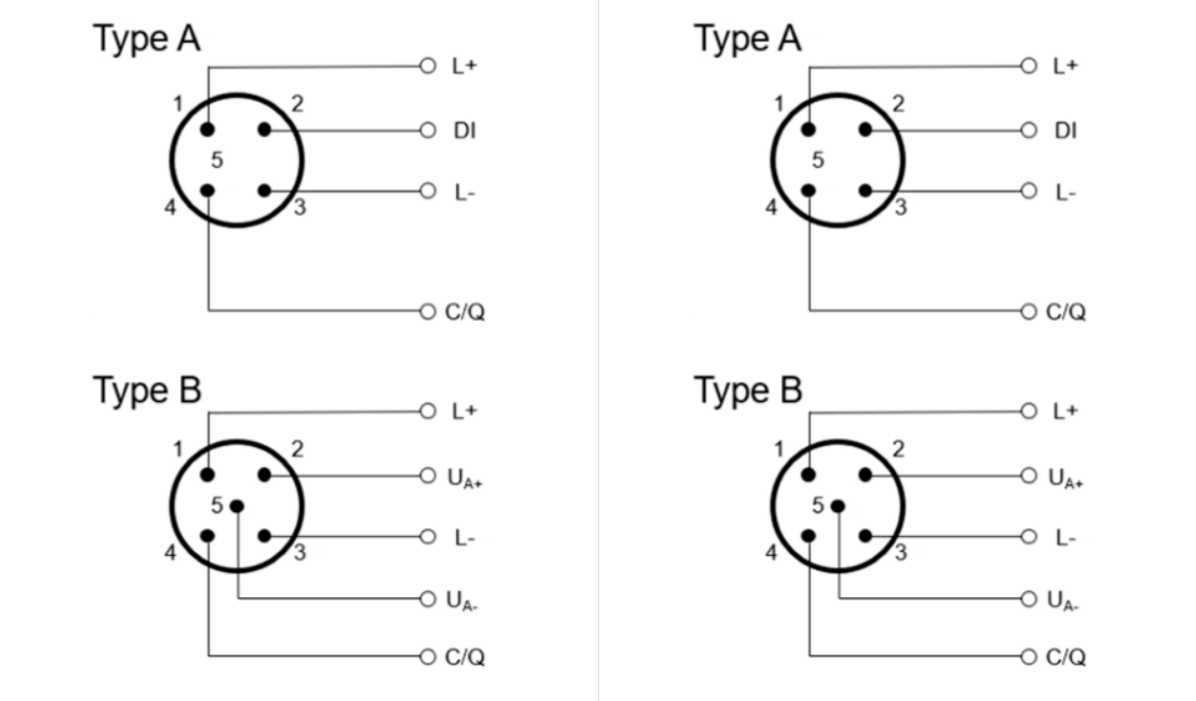
Kommunikationsschnittstellen und Datentypen
Was ist der Unterschied zwischen Typ A und Typ B?
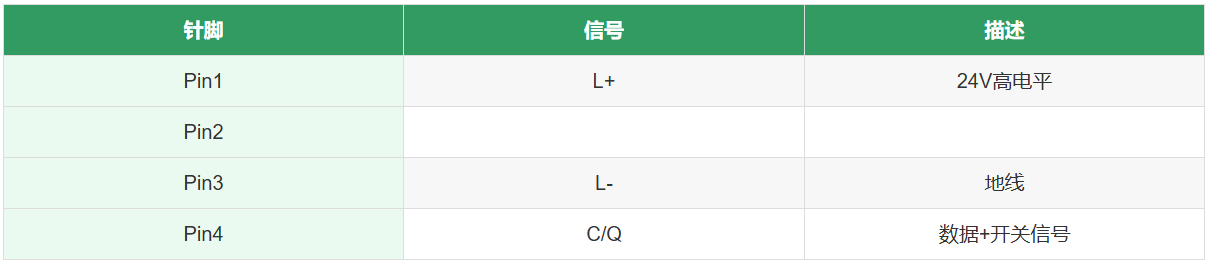
IO-Link-Master- und Slave-Geräte kommunizieren über physische Verkabelung. Master- und Slave-Geräte sind physisch über Kabel verbunden, einschließlich Stromleitungen, Datenleitungen und Signalleitungen. Herkömmliche IO-Sensor-/Aktuatorsignale werden regelmäßig vom Master-Gerät im Standard-10-Modus (SI0) erfasst. Wie in der Abbildung oben dargestellt, sind die Pins 1–4 die physischen Verdrahtungspins zwischen 10-Link-Geräten.
Die Funktionen jedes Pins sind wie folgt:
Die Datenübertragung erfolgt über den Pin4-Pin mithilfe eines 24-V-Puls-modulierten seriellen UART-Protokolls. Zu den übertragenen Datentypen gehören Prozessdaten, Parameter, Diagnosen und andere Servicedaten.
Tatsächlich ähneln diese Datentypen denen, die in CANopen übertragen werden. Dabei entsprechen Prozessdaten und Servicedaten PDO und SDO in CANopen.
Die Kommunikationsrate zwischen IO-Link-Geräten hängt von den angeschlossenen IO-Link-Geräten ab und funktioniert in drei Modi:
- 4.8 kBaud (COM1)
- 38.4 kBaud (COM2)
- 230.4 kBaud (COM3)
Die Datentypen für IO-Link sind in der folgenden Tabelle aufgeführt:
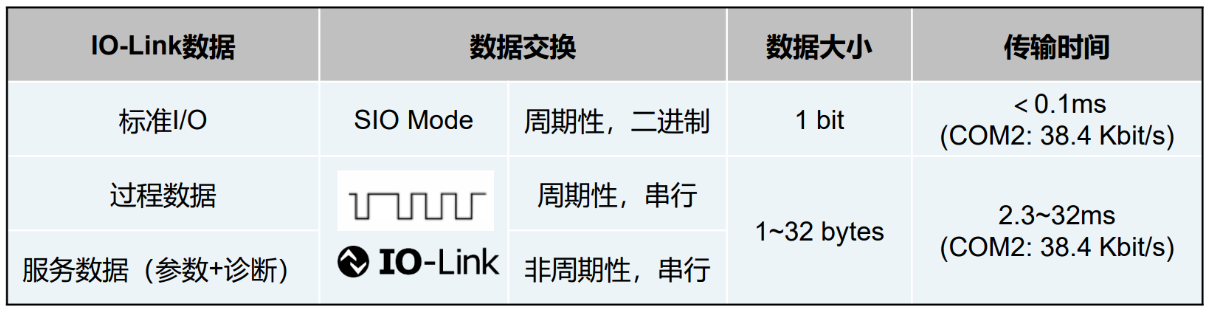
Prozessdaten: Der gebräuchlichste Datentyp, der zur Übertragung tatsächlicher physikalischer Größen verwendet wird, die von Sensoren gemessen werden, wie z. B. Temperatur, Druck, Durchflussrate und andere Messungen. Prozessdaten werden typischerweise in Überwachungs- und Steuerungsanwendungen eingesetzt;
Servicedaten:
Konfigurationsdatenpakete:Wird zum Festlegen und Konfigurieren von Parametern für 10-Link-Geräte wie Abtastrate, Betriebsmodus, Schwellenwerte usw. verwendet. Geräte können Konfigurationspakete senden, um ihr Verhalten und ihre Funktionalität zu ändern.
Diagnosedatenpakete:Wird zur Übertragung von Diagnoseinformationen über Geräte verwendet, einschließlich Fehlercodes, Warnmeldungen, Fehlerstatus usw. Diese Pakete unterstützen Systeme bei der Fehlerdiagnose und Wartung.
Identifikationspakete:Übermitteln Sie eindeutige Gerätekennungen, Produktionsinformationen usw. (um die Verbreitung gefälschter Waren zu verhindern). Diese Daten unterstützen die Systemidentifizierung und -verwaltung verschiedener Geräte.
Statuspakete:Übermitteln Sie den Betriebsstatus des Geräts, die Laufzeit (für die Zeitprotokollierung des technischen Supports), Alarminformationen, Statusänderungen und zugehörige Details.
Gerätefähigkeitspakete:Übertragen Sie funktionale und charakteristische Informationen des Geräts, z. B. unterstützte Betriebsmodi, Datenformate usw.
Standard-E/A:Überträgt durch Ereignisse-ausgelöste Signale, z. B. Ereignisse, die ausgelöst werden, wenn ein Gerät einen bestimmten Zustand oder Zustand erreicht.
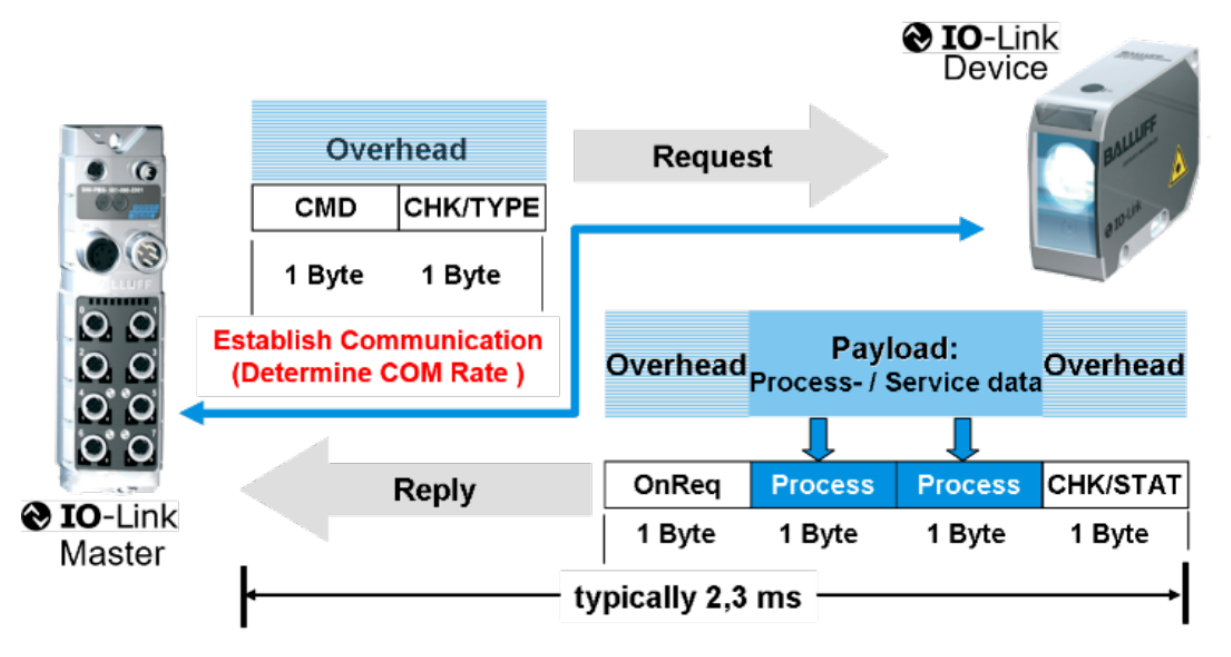
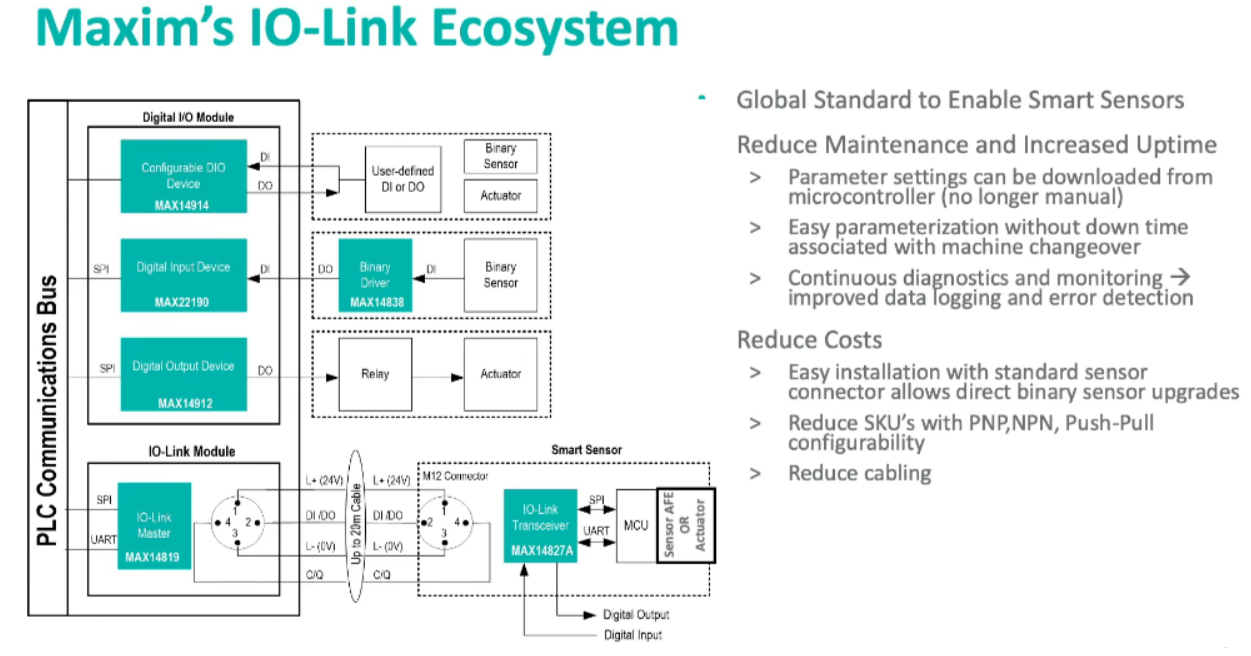
Das obige Diagramm veranschaulicht den Datenübertragungsprozess zwischen einem IO-Link-Master und IO-Link-Slave-Geräten. Es zeigt die Vorteile von IO-Link gegenüber herkömmlichen Sensoren bei der Datenübertragung. Das Aufkommen der IO-Link-Technologie ermöglicht es Sensoren nicht nur, Daten zu sammeln und an Systeme auf höherer{6}}Ebene hochzuladen, sondern ermöglicht es auch Systemen auf höherer-Ebene, Daten an Sensoren oder Aktoren zu senden. Darüber hinaus ist der Datenübertragungsprozess extrem schnell und dauert typischerweise nur 2-3 Millisekunden.
IO-Link-Geräteentwicklung und -Tests
IO-Link-Geräteentwicklung
Anwendungsdefinition:
1. Aktor- oder Sensorfunktionalität
2. Zyklische Daten (Prozessdaten) definieren
3. IO-Link-Gerätefunktionen (Parameter, Ereignisse, Systembefehle, Datenspeicherung)
MCU-Auswahl:
- COM2: Empfohlener 8-Bit-Prozessor
- COM3: Empfohlen 16-Bit, z. B. Cortex-M0 oder höher
Typische Leistungsparameter:
- 6-15 MHz
- Flash: ±16 kByte
- RAM: ±0,5 kByte
- Aktueller Verbrauch:<10 mA
Auswahl des PHY-Chips:.
Zwei typische PHY-Chips.
Grundfunktionen.
Automatische Weckanfrage-Erkennung (WURQ).
RX, TX CIQ.
TX-Aktivierung.
Alle Kommunikationsgeschwindigkeiten, Hi-Side, Low-Side, Push-Pull-Ausgabe.
Integrierte Rahmenverarbeitung.
SPI, I2C
.UART
.Zusätzliche Funktionen
.LDO, DC/DC-Wandler
.Temperatursensor
.Verpolungsschutz
.RC-Oszillator / PLL als Quarzersatz
.Schaltmodi: NPN, PNP, Push-Pull...
.Hot-Swap, Leitungsschutz...
PS: Was ist ein PHY-Chip?
Ein PHY-Chip, kurz für Physical Layer Chip, bezieht sich auf einen integrierten Schaltkreis, der in Computernetzwerken zur Abwicklung der Kommunikation auf der physikalischen Ebene verwendet wird. Die physikalische Schicht ist eine Schicht innerhalb der Computernetzwerkarchitektur, die für die Verwaltung der physikalischen Übertragung von Daten und die Umwandlung elektrischer Signale verantwortlich ist. Es wandelt logische Daten in ein Signalformat um, das für die Übertragung über das Netzwerk geeignet ist. PHY-Chips werden typischerweise zum Verbinden von Computern, Servern, Routern, Switches und anderen Netzwerkgeräten verwendet und ermöglichen die physische Übertragung von Daten zwischen Verbindungen.
PHY-Chips werden in verschiedenen Netzwerkprotokollen eingesetzt. Zu den gängigen Beispielen gehören:
• Ethernet-PHY-Chips:Wird für die Ethernet-Kommunikation verwendet und wandelt Datenrahmen in geeignete elektrische Signale für die Übertragung über Ethernet um.
• USB-PHY-Chips:Wird in USB-Schnittstellen (Universal Serial Bus) eingesetzt und übernimmt die Datenübertragung und elektrische Signalumwandlung für USB-Geräte.
• PCIe-PHY-Chips:Wird für PCI-Express-Schnittstellen verwendet und verarbeitet Hochgeschwindigkeitsdatenübertragungen zwischen PCIe-Geräten.
• PHY-Chips für die drahtlose Kommunikation:Bei der drahtlosen Kommunikation wie WLAN, Bluetooth und Mobilfunknetzen wandeln PHY-Chips Daten in drahtlose Signale um und umgekehrt.
• PHY-Chips für die Glasfaserkommunikation:Wird für die Glasfaserkommunikation verwendet und wandelt Daten in optische Signale zur Übertragung über Glasfaser um.
Konsistenzprüfung:
Warum Konformitätstests durchführen?
Bei der Konformitätsprüfung wird überprüft, ob Geräte, Systeme oder Anwendungen korrekt implementiert sind und gemäß dem IO-Link-Standard funktionieren.
Vor der Veröffentlichung einer MD muss eine Konformitätsprüfung durchgeführt werden.
Die IO-Link Quality Working Group ist für die Erstellung und Pflege der Dokumentation verantwortlich.
Das Dokument beschreibt die technischen Spezifikationen für Master- und Gerätetests.
Es enthält Spezifikationen für Prüfgeräteinformationen.
Zugriff auf Dokumente: IO-Link zur offiziellen Website
Testobjekte
• Physikalischer Schichttest: Erfordert elektronische Ausrüstung und wird normalerweise manuell durchgeführt
• Protokolltest: Muss mit einem vom IO-Link Technical Committee genehmigten Protokolltestsystem durchgeführt werden
• EMV-Test: EMV-Tests sind in der IO-Link-Schnittstellenspezifikation spezifiziert und erfordern spezielle Testgeräte für die elektromagnetische Verträglichkeit
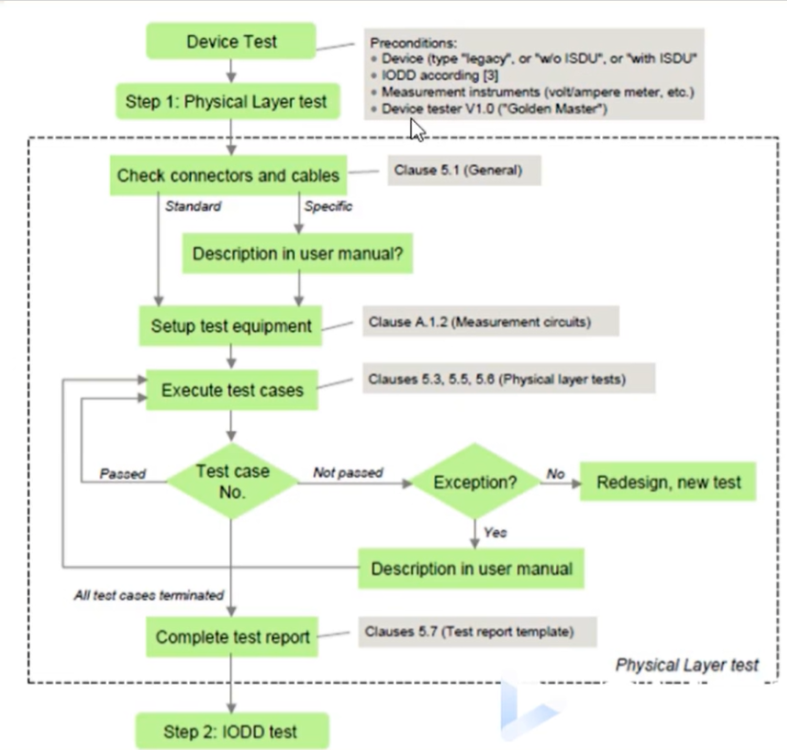
Konsistenztestprozess
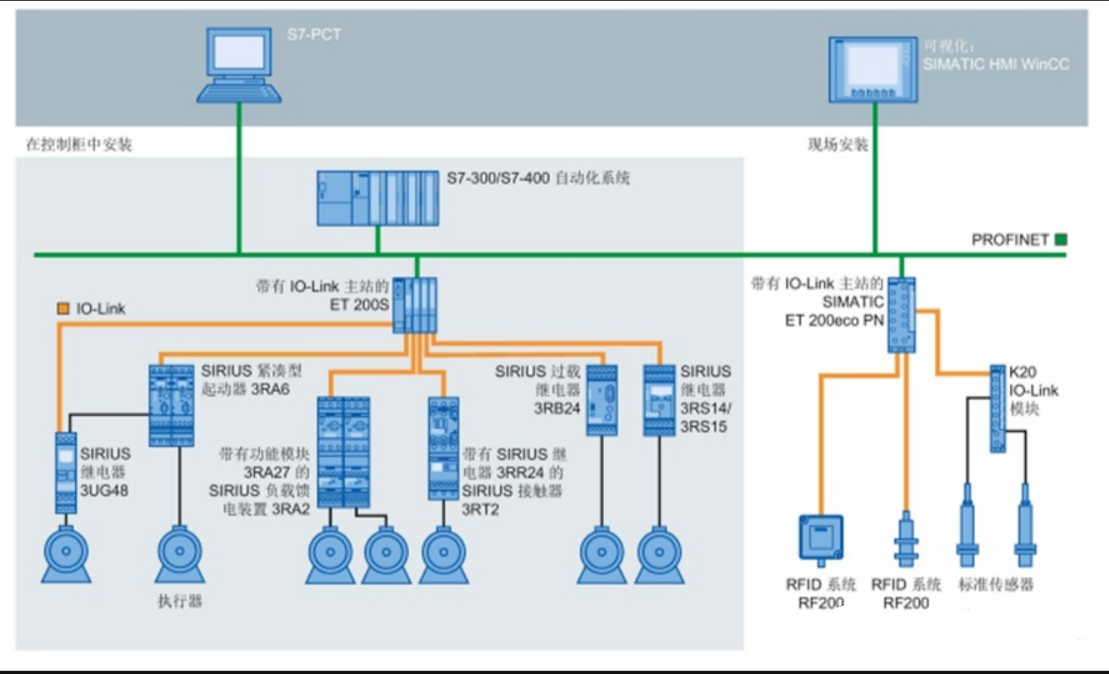
IO-Link-Konfiguration auf verschiedenen Bussen
Die Beziehung zwischen IO-Link- und Bussystemen
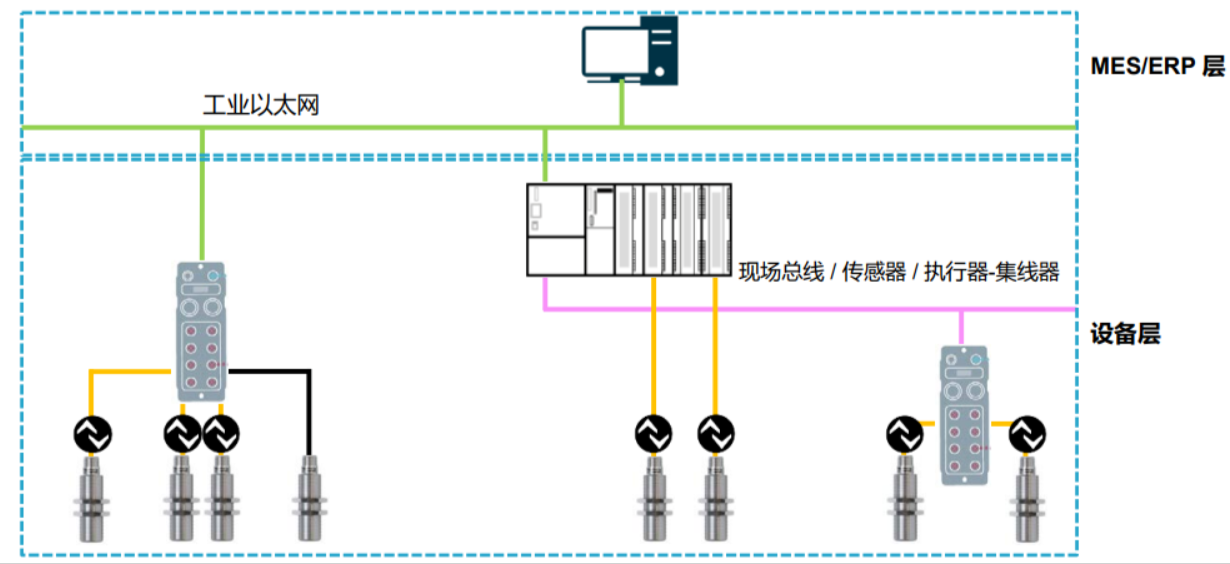
Wie im Diagramm oben gezeigt, hat 10-Link keine Auswirkungen auf den Systembus. Im Gegenteil: 10-Link überbrückt die „letzte Meile“ zwischen Steuerungen und Sensoren/Aktoren. Es konkurriert nicht mit dem Bus, sondern fördert vielmehr die Systemintegration und Standardisierung.
. 10-Link ist nicht auf bestehende Bustechnologien angewiesen und kann in diese integriert werden.
Verwendet Standard-M12- und M8-Anschlüsse mit 3-poligen und 5-poligen Kabeln.
Einheitliche Schnittstelle zur Übertragung von D1-, DO-, Analogsignalen usw.
IO-Zusammenfassung der Linkkonfiguration.
IO-Link ist mit gängigen Busprotokollen kompatibel.
IO-Link-Systemkomponenten sind einfach, leicht zu montieren und erfordern nur geringe Kommunikationskabel.
Die Konfiguration ist bei verschiedenen Bussen ähnlich. Die Kommunikation wird basierend auf der erforderlichen Ein-/Ausgabe-Prozessdatengröße des Slaves erreicht.
IO-Link-Kommunikationsdiagnosen sind einfach zu implementieren!.
Die IO-Link-Kommunikation erfasst problemlos verschiedene Gerätedaten und erleichtert so die Wartung und Überwachung
IO-Link Device Software Protocol Stack
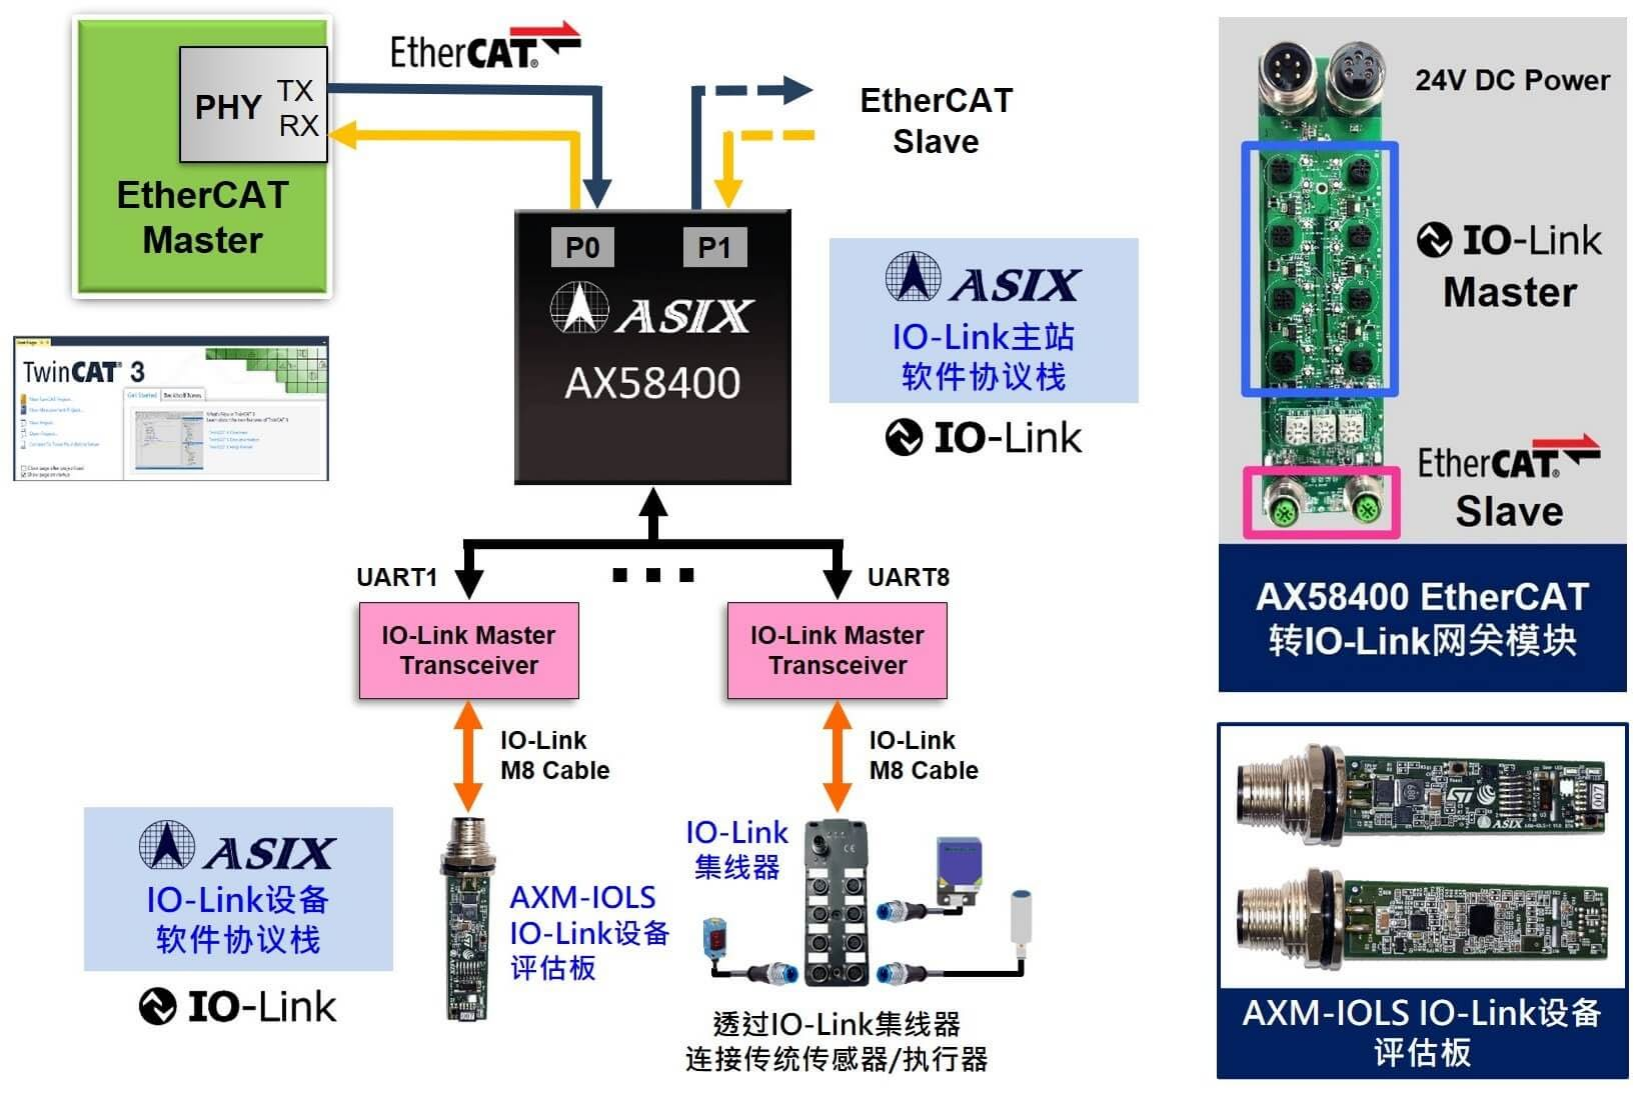
Der AsiaInfo IO-Link Device Software Protocol Stack basiert auf dem AsiaInfo Electronics AXM-IOLS IO-Link Device Evaluation Board mit dem STMicroelectronics STM32F469AI-Mikrocontroller und wurde in der STM32Cube IDE-Entwicklungsumgebung entwickelt. Diese Software-Stack-Suite umfasst die Testbibliothek für den AsiaInfo IO-Link Device Software Protocol Stack, IO-Link-Sensortreiber und Demonstrationsanwendungen. Die Softwarearchitektur des AsiaInfo IO-Link Device Software Protocol Stack basiert auf dem STEVAL-BFA001V2 Software Development Kit von STMicroelectronics und integriert die unabhängig entwickelte IO-Link Device Software Protocol Stack-Bibliothek von AsiaInfo. Kunden, die das AXM-IOLS IO-Link Device Evaluation Board verwenden, können innerhalb des 72-stündigen Testzeitraums nach der Aktivierung vollständige Tests und Evaluierungen der AXM IO-Link Device Software Protocol Stack Trial Library durchführen, mit Ausnahme der Firmware-Upgrade-Funktionalität.
Merkmale
• Konform mit IO-Link-Schnittstelle und Systemspezifikation V1.1.3
• Abwärtskompatibel mit IO-Link V1.0-Mastern
• Der Quellcode entspricht dem ANSI-C 99-Standard
• Unterstützt Firmware-Updates über die IO-Link-Schnittstelle
• Betriebsmodi: IO-Link-Modus und Standard-I/O-Modus
• Unterstützt ISDU-Kommunikation und Datenspeicherung
• Erzielt einen konsistenten Prozessdatenaustausch (PDE) über alternierende Puffer
• Unterstützt alle Telegrammtypen und Baudraten: 4,8 Kbit/s (COM1), 38,4 Kbit/s (COM2) und 230,4 Kbit/s (COM3)
• Minimaler Platzbedarf: RAM < 1 KB, Flash < 10 KB
• Entwickelt auf Basis des AXM-IOLS IO-Link Device Evaluation Board mit dem ST L6362A IO-Link Transc
Produktanwendungen
IO-Link-Sensoren
Temperatur-/Feuchtigkeits-/Druck-/Fotoelektrik-/Vision-/ToF-Gestensensoren usw.
IO-Link-Aktuatoren
Ventilantriebe/Motorsteuerung/intelligente LED-Beacons usw.
IO-Link-Hubs
IO-Link Valve Islands