


1 Einleitung
Mikrocontroller werden zunehmend in automatisierten Steuergeräten, mikroprozessorbasierten integrierten Schutzsystemen für Stromnetze und anderen Bereichen der industriellen Automatisierungssteuerung eingesetzt, wobei die Komplexität dieser Geräte stetig zunimmt. Um den Echtzeit-Multitasking-Anforderungen von Entwicklungszielen gerecht zu werden, wird das Modell mit einer-CPU und einem-Entwickler durch einen kollaborativen Ansatz ersetzt, an dem mehrere CPUs verschiedener Typen und mehrere Entwickler beteiligt sind. Dieses neue Entwicklungsparadigma bringt eine entscheidende Herausforderung mit sich: die Standardisierung der Hardware und Software für den Informationsaustausch zwischen CPUs während der Implementierung. Diese Standardisierung ist entscheidend für die erfolgreiche Einführung dieses neuen Modells. Unter zahlreichen Kommunikationsmethoden ist das UART-basierte serielle RS-485-Kommunikationsprotokoll aufgrund seiner einfachen Verkabelung, hohen Zuverlässigkeit und Fähigkeit zur Unterstützung mehrerer CPUs weit verbreitet. Im Hinblick auf Software-Kommunikationsprotokolle bietet das Modbus-Protokoll aufgrund seiner Universalität und ausgereiften Debugging-Software erhebliche Vorteile für Benutzer. Daher wurden bei der Entwicklung des neuen umfassenden Motorschutzgeräts die serielle Kommunikationsmethode RS-485 und das Modbus-Kommunikationsprotokoll übernommen, um den Daten- und Steuerbefehlsinformationsaustausch zwischen mehreren CPUs zu erreichen. Um die Effizienz und Koordination der seriellen Kommunikation zu verbessern, hat der Autor zahlreiche Maßnahmen in der Hardware- und Softwarearchitektur des Kommunikationsmechanismus implementiert und dabei hervorragende Ergebnisse erzielt. Während der Debugging-Phase der Systemkommunikation wurde eine Methode eingesetzt, bei der jedes CPU-Modul zunächst mit Standard-Modbus-Testsoftware kommunizierte, bevor es einem gegenseitigen Verbindungs-Debugging unterzogen wurde, was die Effizienz der kollaborativen Entwicklung erheblich verbesserte. Die Praxis hat gezeigt, dass diese Designphilosophie die Systemstruktur vereinfacht und gleichzeitig die Betriebseffizienz und Zuverlässigkeit des Geräts erheblich verbessert.
2 Merkmale des Motor-Komplettschutzgeräts
Über umfassende Schutzfunktionen hinaus integriert das Motorschutzgerät Mess-, Fernwirk- und Kommunikationsfunktionen. Sein großes LCD-Display mit chinesischen Schriftzeichen ermöglicht eine benutzerfreundliche Oberfläche. Durch die Nutzung der CAN-Bus-Kommunikation mit dem Überwachungshost bildet es ein Subsystem innerhalb eines hierarchischen, verteilten Stationsautomatisierungssystems. Um die Systemfunktionalität für seine Multitasking-Anforderungen zu optimieren, wurde eine Multi-{6}CPU-Architektur eingeführt. Eine CPU übernimmt die periodische Impulsabtastung und -übertragung; Das Haupt-CPU-Modul verwaltet die Datenverarbeitung, die Berechnung elektrischer Parameter, die Fehlerdiagnose und Schaltvorgänge. während die CPU des Platinenmoduls die Mensch-Maschine-Interaktion überwacht und die Kommunikation mit dem Hauptschutzmodul und dem Überwachungshost erleichtert. Jedes CPU-Modul hat klar definierte Aufgaben, was die gemeinsame Entwicklung mehrerer Ingenieure während der Implementierung erleichtert. Die serielle Kommunikation verbindet die Haupt-CPU und die Panel-CPU, ermöglicht die Interaktion zwischen Mensch und Maschine und nimmt somit eine entscheidende Rolle ein. Die Einrichtung eines rationalen Kommunikationsmechanismus ist der Kern des Abschnitts zur seriellen Kommunikation und bestimmt die Kommunikationskoordination und die Debugging-Effizienz in späteren Phasen der Systementwicklung.
3 Einführung in Kommunikationsmechanismen
3.1 Hardware-Design des Kommunikationsmechanismus
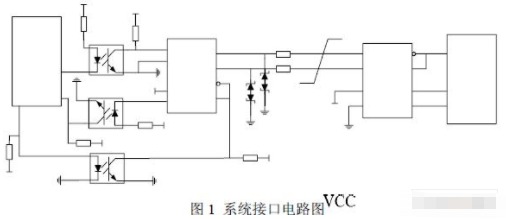
Der für dieses System vorgeschlagene Kommunikationsmechanismus zielt auf hohe Effizienz und Zuverlässigkeit ab. RS-485 verwendet eine Halb---Duplex-Struktur, die bei Feldanwendungen oft praktischer ist als Vollduplex. Hier kommt eine vereinfachte Verbindung mit nur zwei Signalleitungen zum Einsatz. Das Schaltbild der Systemschnittstelle ist in Abbildung 1 dargestellt. Die vom 8051-Mikrocontroller am Hauptschutzmodul ausgegebenen TTL-Logikpegel werden optisch isoliert und dann vom MAX485-Chip in RS-495-Pegel umgewandelt. Anschließend wandelt der MAX485-Chip auf dem Panel-Modul diese zurück in TTL-Logikpegel zum Lesen durch den 8031-Mikrocontroller. Auf der Seite des 8051-Mikrocontrollers steuert Pin P2.7 des parallelen E/A-Ports 2 den MAX-Eingangsfreigabepin RE und den Ausgangsfreigabepin DE. Wie in Abbildung 1 dargestellt, wird RE aktiviert, wenn P2.7 einen hohen Pegel ausgibt, sodass die Mikrocontroller-Seite Daten empfangen kann. Wenn P2.7 einen niedrigen Pegel ausgibt, wird DE aktiviert, sodass die Mikrocontroller-Seite Daten übertragen kann. Dieser Ansatz verhindert Datenverluste aufgrund von Überlappungen durch blinde Übertragung und gewährleistet so eine hohe Kommunikationsqualität und zuverlässige Übertragungsgeschwindigkeit.
3.2 Kommunikationsprotokoll
Um eine genaue Datenübertragung zwischen zwei Modulen innerhalb des Schutzgeräts sicherzustellen, ist eine Reihe von Spezifikationen für die Informationsübertragung-einschließlich Übertragungsmodi, Datenformate und Inhalte- unerlässlich. Dies stellt das Protokoll bzw. Kommunikationsprotokoll dar. Ohne leicht verfügbare, ausgereifte Debugging-Software fungiert das Haupt-CPU-Modul im Wesentlichen als Blackbox, was zu zahlreichen und schwer zu bewältigenden Herausforderungen beim Testen der Systemintegration führt. Daher wurde das weit verbreitete Modbus-Kommunikationsprotokoll ausgewählt und vereinfacht, um den spezifischen Anforderungen des Geräts gerecht zu werden und eine erfolgreiche Kommunikation zwischen Modulen mit nachgewiesener Wirksamkeit zu ermöglichen. Modbus verwendet ein Master-{9}}Slave-Kommunikationsmodell. Der Master sendet zunächst einen Kommunikationsanforderungsbefehl an den Slave. Der Slave antwortet dem Master dann mit Daten basierend auf dem Funktionscode im Anforderungsbefehl. Jeder Slave besitzt eine eindeutige Adresse. Sowohl die vom Master gesendeten Anfragetelegramme als auch die vom Slave gesendeten Antworttelegramme beginnen mit der Adresse des Slaves. Slaves lesen nur Befehle, die an sie selbst gerichtet sind, und ignorieren Nachrichten, die mit anderen Slave-Adressen beginnen. Diese Funktionalität wird mithilfe von Modus 2 oder Modus 3 des seriellen 8051-Ports implementiert. Dieses Frage-/Antwort-Kommunikationsmodell verbessert die Kommunikationsgenauigkeit erheblich. In diesem Gerät wird der RTU-Übertragungsmodus von Modbus übernommen.
4 Maßnahmen zur Verbesserung der Kommunikationszuverlässigkeit
Die letzten beiden Bytes einer Modbus-Nachricht dienen als Prüfsummenbytes. Die RTU-Kommunikation nutzt die zyklische Redundanzprüfung CRC-16 zur Fehlererkennung. Sein Kodierungs-/Dekodierungsmechanismus ist relativ einfach und weist eine niedrige Fehlerrate auf, die durch Rechen- oder Programmiermethoden erreicht werden kann. Im Folgenden werden mehrere Ansätze beschrieben:
4.1 Grundalgorithmus (manuelle Berechnung)
Am Beispiel von CRC16-CCITT: Die CRC-Prüfsumme beträgt 16 Bit und das erzeugende Polynom beträgt 17 Bit. Angenommen, der Datenstrom besteht aus 4 Bytes: BYTE, BYTE, BYTE, BYTE[0];
Verschieben Sie den Datenstrom um 16 Bit nach links und erweitern Sie ihn effektiv um den Faktor 256×256. Führen Sie dann eine Division durch das Generatorpolynom 0x11021 unter Verwendung einer nicht -ausleihenden Division durch (entspricht bitweisem XOR). Der resultierende Rest ist die CRC-Prüfsumme. Der übertragene Datenstrom besteht aus 6 Bytes: BYTE, BYTE, BYTE, BYTE[0], CRC, CRC[0].
4.2 Computeralgorithmus 1 (Bit--Typ-Algorithmus)
1) Platzieren Sie die oberen 16 Bits (BYTE, BYTE) des erweiterten Datenstroms (6 Bytes) in einem 16-Bit-Register;
2) Wenn das höchstwertige Bit des Registers 1 ist, verschieben Sie das Register um ein Bit nach links (um das niedrigstwertige Bit aus dem nächsten Byte zu erhalten) und führen Sie dann eine XOR-Operation mit der vereinfachten Form des Generatorpolynoms durch. andernfalls verschieben Sie einfach das Register um ein Bit nach links (um das niedrigstwertige Bit aus dem nächsten Byte zu erhalten);
3) Wiederholen Sie Schritt 2, bis der gesamte Datenstrom (6 Bytes) in das Register verschoben ist;
4) Der Wert im Register ist die CRC-Prüfsumme CRC, CRC[0].
4.3 Computeralgorithmus 2 (Byte-Typ-Algorithmus) (256^n bezeichnet 256 hoch n)
Stellen Sie den byte-geordneten Datenstrom als mathematisches Polynom dar. Der Datenstrom sei BYTE[n] BYTE[n-1] BYTE[n-2] ... BYTE[0] wird als mathematischer Ausdruck dargestellt
BYTE[n] × 256^n + BYTE[n-1] × 256^(n-1) + ... + BYTE × 256 + BYTE[0], wobei „+“ die XOR-Operation bezeichnet. Sei das Generatorpolynom G17 (17-Bit), dann ist der CRC-Code CRC16.
CRC16=(BYTE[n] × 256^n + BYTE[n-1] × 256^(n-1) + ... + BYTE × 256 + BYTE[0]) × 256^2 / G17
Dabei wird der Datenstrom um 16 Bit nach links verschoben und anschließend durch das Generatorpolynom G17 dividiert.
Die Ableitung zeigt, dass der CRC-Prüfcode für BYTE[n-1] dem XOR-Ergebnis der oberen 8 Bits des CRC-Prüfcodes Y[n] (YH8[n]) des vorherigen Bytes und des aktuellen Bytes BYTE[n-1] entspricht.
Der Algorithmus vom Typ Byte- lautet wie folgt:
1) Initialisieren Sie die CRC-Registergruppe auf alle „0“ (0x0000).
2) Verschieben Sie die CRC-Registergruppe um 8 Bit nach links und speichern Sie sie in der CRC-Registergruppe.
3) Führen Sie eine XOR-Operation zwischen den oberen 8 Bits der ursprünglichen CRC-Registergruppe (um 8 Bits nach rechts verschoben) und dem Datenbyte durch, um einen Index zu erhalten, der auf die Wertetabelle zeigt.
4) Führen Sie eine XOR-Operation zwischen dem Tabellenwert, auf den der Index zeigt, und der CRC-Registergruppe durch.
5) Erhöhen Sie den Datenzeiger. Wenn die Datenverarbeitung nicht abgeschlossen ist, wiederholen Sie Schritt 2).
6) Erhalten Sie den CRC.
5 Maßnahmen zur Verbesserung der Kommunikationseffizienz
5.1 Separate Kommunikations-Empfangs- und Übertragungsaufgaben
Der 8051-Mikrocontroller kann mithilfe von Interrupts Daten über die serielle Schnittstelle senden und empfangen. Der Serial-Port-Controller SCON unterstützt Initialisierung und Bitadressierung. Wenn eine Interrupt-Anforderung für die serielle Schnittstelle auftritt, verriegeln die unteren beiden Bits von SCON die Sende- und Empfangsinterrupts. Wenn die CPU Daten oder ein Zeichen in den Sendepuffer SUBF der seriellen Schnittstelle schreibt (Anweisung: MOV SUBF, A), beginnt der Sender mit dem Senden. Nach Abschluss eines Datenrahmens setzt die Hardware das TI-Flag auf „1“, was anzeigt, dass der serielle Port einen Interrupt von der CPU anfordert, um den nächsten Datenrahmen zu senden. Wenn der Empfänger der seriellen Schnittstelle für den Empfang aktiviert ist, wird das RI-Flag beim Empfang eines Datenrahmens auf 1 gesetzt, was anzeigt, dass die serielle Schnittstelle einen Interrupt von der CPU anfordert, um Daten aus dem Empfangsdatenpuffer zu lesen.
5.2 Unterbrechungsdauer verkürzen
Da beim Entwurf der Softwarearchitektur mehrere Interrupts verwendet werden, sollte die Softwareimplementierung darauf abzielen, die Aufgaben verschiedener Interrupts zu rationalisieren und ihre Ausführungszeit zu verkürzen, um einen zuverlässigen Programmbetrieb sicherzustellen und die Wahrscheinlichkeit von Konflikten zwischen verschiedenen Aufgaben zu minimieren. Führen Sie innerhalb der Kommunikationsunterbrechungsunterroutine beim Eintritt in die Unterbrechung wichtige Aufgaben aus, wie zum Beispiel: Löschen der entsprechenden Statusbits im Steuerregister der seriellen Schnittstelle, Lesen empfangener Zeichen oder Schreiben von zu übertragenden Zeichen aus/in den Puffer, Erhöhen der Anzahl empfangener oder übertragener Zeichen usw. Verlassen Sie dann die Unterbrechung sofort. Andere Aufgaben wie die Validierung von Frames, die Reaktion auf empfangene Frame-Befehle (Telemetrie/Telebefehl) und die Vorbereitung von Übertragungsframes sollten im Hauptprogramm erledigt werden.
5.3 Effiziente Frame-Terminierungserkennung zur Verhinderung von Kommunikationsstagnation
Durch die Verwendung eines dedizierten Software-Timers zur Erkennung des Endes eines empfangenen Frames wird verhindert, dass Kommunikationsaufgaben verzögern, wenn ein Frame unvollständig empfangen wird, und stellt so den rechtzeitigen Empfang nachfolgender Frames sicher. Da das Zeitintervall zwischen Bytes innerhalb eines Frames viel kürzer ist als das Frame--zu-Frame-Intervall, wird der Software-Timer jedes Mal gestartet, wenn ein neues Byte empfangen wird. Der Timer ist auf das minimale Frame--bis-Frame-Intervall eingestellt. Dieses Intervall variiert je nach Baudrate. Wenn das nächste Byte vor Ablauf der voreingestellten Zeit empfangen wird, zeigt dies an, dass der Frame unvollständig ist, und der Timer startet neu. Wenn der Timer erfolgreich bis zur voreingestellten Zeit herunterzählt, löst er die entsprechende Interrupt-Nummer aus. Innerhalb der Timer-Interrupt-Subroutine wird das Frame-Ende-Flag-Byte gesetzt, was anzeigt, dass der Frame-Empfang abgeschlossen ist. Nachdem das Master-Programm den Abschluss des Frame-Empfangs erkennt, validiert es die Integrität des Frames, indem es die Slave-Adresse und das CRC-Byte (Cyclic Redundancy Check) überprüft. Wenn bestätigt wird, dass es sich um einen gültigen Frame handelt, der für den Master bestimmt ist, verarbeitet er den Frame-Befehl basierend auf seinem Funktionscode und bereitet sich auf das Senden eines Frames vor. Wenn der Slave eine falsche Nachricht empfängt, sendet er einen Fehlerrahmen zurück. Wenn die empfangene Nachricht einen falschen CRC aufweist, kann es sein, dass der Slave nicht antwortet. Wenn der Master innerhalb der angegebenen Zeit keine Antwort vom Slave erhält, sendet er die Anforderungsnachricht erneut. Wenn mehrere erneute Übertragungen keine Antwort vom Slave erhalten, wird ein Kommunikationsfehler gemeldet.
5.4 Bestimmen der Kommunikationsgeschwindigkeit
Da sich alle Geräte im selben Gehäuse befinden, ist der Abstand zwischen den Modulen minimal. Modbus arbeitet mit RS485 für die Kommunikation über große Entfernungen, sodass Entfernungseffekte bei der Baudrate nicht berücksichtigt werden müssen. Darüber hinaus verhindert der Master-{4}}Slave-Kommunikationsmodus eine Überlastung der Leitungen. Aus Sicht der Kommunikationseffizienz führt daher eine höhere Baudrate zu einem schnelleren Informationsaustausch und einer höheren Kommunikationseffizienz, solange die eingestellte Baudrate die maximale Baudratengrenze des im Modul verwendeten Chips nicht überschreitet. Durch die exakt gleiche Baudrate für beide Kommunikationsparteien wird sichergestellt, dass der Empfänger jedes Datenbit in der Mitte des Bitzyklus abtastet und so eine zuverlässige Kommunikation gewährleistet.
5.5 Angemessene Debugging-Methoden
Testen Sie beim Debuggen zunächst die Kommunikation zwischen jedem CPU-Modul und dem Mikrocomputer über das RS485/RS232-Datenkonvertierungsmodul. Fahren Sie nach erfolgreichen Einzeltests mit dem Debuggen zwischen -Modulen fort, wodurch die Gesamteffizienz des Debuggens erheblich verbessert wird. Während des Debuggens der Modul-zu-Computerkommunikation verwendet der Computer eine Modbus-Debugging-Software, um den Kommunikationsprozess des Masters zu simulieren und aktiv Informationen vom Slave anzufordern. Dies macht den gesamten Empfangs- und Übertragungsprozess transparent und klar und ermöglicht eine zeitnahe Lösung von Modulproblemen. Beim gemeinsamen Debuggen beobachtet die Busüberwachungssoftware die Daten beider Seiten, um Probleme zeitnah zu erkennen und zu beheben.
6 Innovationspunkte dieses Papiers
Erstens übernimmt dieses Dokument Modbus, einen universellen Industriestandard, in das Schutzgerät. Die erforderliche Tool-Software kann direkt von relevanten Websites bezogen werden, ohne dass Kosten für geistiges Eigentum anfallen. Zweitens implementiert das Schutzgerät Multitasking und nutzt das Modbus-Protokoll, um einen sinnvollen gemeinsamen Debugging-Mechanismus zwischen CPU-Modulen zu schaffen, wodurch die Effizienz der kollaborativen Systementwicklung erheblich verbessert wird.