


Die Isolierung von Benutzern und empfindlichen elektronischen Komponenten ist eine wichtige Überlegung für Motorsteuerungssysteme. Sicherheitsisolation wird verwendet, um Benutzer vor schädlichen Spannungen zu schützen, während die funktionelle Isolation speziell zum Schutz von Geräten und Geräten ausgelegt ist. Motorsteuerungssysteme können eine Vielzahl von Isolationsgeräten enthalten, z. B. isolierte Gate -Treiber in Antriebskreisen. isolierte ADCs, Verstärker und Sensoren in Erkennungsschaltungen; und isolierte SPI, RS -485 und Standard -Digital -Isolatoren in Kommunikationsschaltungen. Eine sorgfältige Auswahl dieser Geräte ist sowohl aus Sicherheitsgründen als auch aus der Leistung erforderlich.
Während Isolation eine wichtige Überlegung von Systemen ist, hat sie Nachteile: Sie kann den Stromverbrauch erhöhen, die Übertragung von Daten über Isolationsbarrieren hinweg verspätet und die Systemkosten erhöhen. Systemdesigner haben sich traditionell an optische Isolationslösungen zugewandt, die seit vielen Jahren die beste Wahl für die Systemisolation waren.
In den letzten zehn Jahren haben digitale Isolatoren, die auf magnetischen Methoden (Transformator Transfer) basieren, eine tragfähige und in vielen Fällen überlegene Alternative. Aus systemischer Sicht bieten sie auch Vorteile, die Systemdesigner möglicherweise nicht erkannt haben. Als nächstes werden zwei Isolationslösungen beschrieben, wobei sich die Verbesserungen der Verzögerungszeitleistung, die die magnetische Isolation bietet, und die daraus resultierenden Vorteile für motorische Steuerungsanwendungen auf Systemebene.
Isolationsmethoden
Optokoppler verwenden Licht als primäres Übertragungsmethode, wie in Abbildung 1 dargestellt. Die Übertragungsseite besteht aus einer LED mit einem hochpegeligen Signal, das die LED eindreht und ein Signal mit niedrigem Niveau die LED ausschaltet. Die Empfangsseite verwendet einen Fotodetektor, um das empfangene Lichtsignal wieder in ein elektrisches Signal umzuwandeln. Die Isolierung wird durch ein plastisches Material zwischen der LED und dem Fotodetektor bereitgestellt, kann aber auch unter Verwendung einer zusätzlichen Isolationsschicht (normalerweise auf Polymerbasis) verbessert werden.
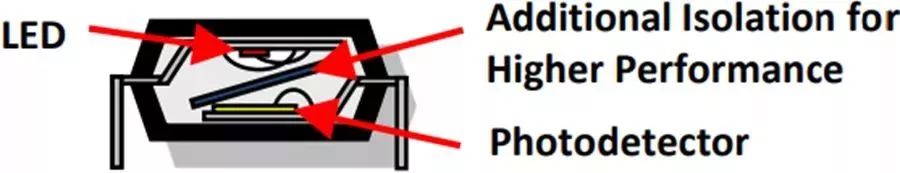
Abbildung 1. Optokoppler -Struktur
Einer der größten Nachteile von Optokopplern ist die LED -Altern, die die Übertragungseigenschaften driftet. Designer müssen dieses zusätzliche Problem berücksichtigen. Das Altern führt dazu, dass die Zeitverletzung im Laufe der Zeit und der Temperatur zu Driften führt. Infolgedessen sind Signal- und Anstiegs-/Herbstzeiten betroffen, was das Design erschwert, insbesondere angesichts der Probleme, die später in diesem Artikel behandelt werden.
Die Leistungsskalierung von Optokoppler ist ebenfalls begrenzt. Um die Datenraten zu erhöhen, muss das parasitäre Kapazitätsproblem der Optokoppler überwunden werden, was zu einem höheren Stromverbrauch führt. Die parasitäre Kapazität liefert auch einen Kopplungsmechanismus, der dazu führt, dass Optokoppler-basierte Isolationsgeräte in minderwertigen CMTI-Leistung (Common-Mode Transient Immunity) für konkurrierende Lösungen aufweisen.
Magnetisolatoren (Transformator-basiert) werden seit mehr als einem Jahrzehnt in großem Maßstab verwendet und sind eine gültige Alternative zu Optokopplern. Diese Isolatoren basieren auf der Standard-CMOS-Technologie und verwenden das Magnetübertragungsprinzip, wobei die Isolierungsschicht aus Polyimid oder Siliziumdioxid besteht, wie in Abbildung 2 gezeigt. Ein Strom mit niedrigem Niveau wird in Hülsenfrüchten durch eine Spule durch eine Spule ein Magnetfeld erzeugt, das durch die Isolationsbarriere fließt und auf der anderen Seite eine Strömung in einer zweiten Schloss in der anderen Seite der Barriere führt. Aufgrund der Verwendung einer Standard -CMOS -Struktur bietet sie erhebliche Vorteile in Bezug auf Stromverbrauch und Geschwindigkeit und leidet nicht unter den mit Optokopplern verbundenen lebenslangen Abweichungsproblemen. Darüber hinaus ist die CMTI-Leistung des transformatorbasierten Isolators der des Optokoppler-basierten Isolators überlegen.
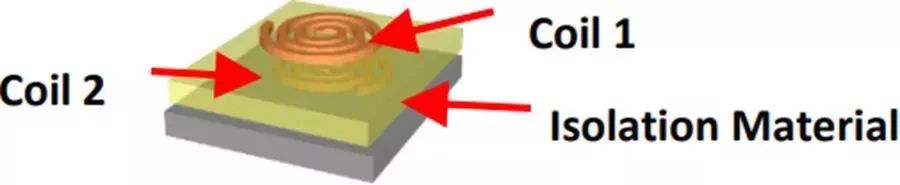
Abbildung 2. Magnetische Transformatorstruktur
Transformator-basierte Isolatoren ermöglichen auch die Verwendung herkömmlicher Signalverarbeitungsmodule (um die Übertragung von falschen Eingängen zu verhindern) und erweiterte Übertragungs-Codec-Mechanismen. Dies ermöglicht eine bidirektionale Datenübertragung, die Verwendung verschiedener Codierungsschemata zur Optimierung des Stromverbrauchs gegenüber der Übertragungsrate sowie eine schnellere und konsistentere Übertragung kritischer Signale zum anderen Ende der Barriere.
Vergleich der Verzögerungseigenschaften
Ein wichtiges, aber oft übersehenes Merkmal aller Isolatoren ist ihre Übertragungsverzögerung. Diese charakteristische Messung misst die Zeit für ein Signal, das ein Antriebssignal oder ein Fehlererkennungssignal sein kann, um die Barriere in beide Richtungen zu überqueren. Die Übertragungsverzögerung variiert stark von der Technologie. In der Regel werden typische Verzögerungswerte bereitgestellt, aber Systemdesigner sind besonders an der maximalen Verzögerung interessiert, was bei der Entwurf eines Motorsteuerungssystems ein wichtiges Merkmal ist. Beispiele für Übertragungsverzögerungs- und Verzögerungsabweichungswerte für Optokoppler und magnetisch isolierte Gate -Treiber sind in Tabelle 1 angegeben.
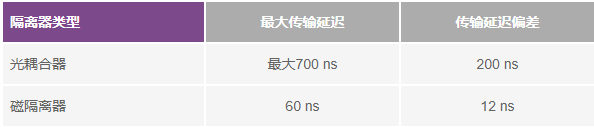
Tabelle 1: Typische Verzögerungseigenschaften von Optokopplern und Magnetisolatoren
Wie in Tabelle 1 gezeigt, hat die magnetische Isolation signifikante Vorteile hinsichtlich der maximalen Verzögerungs- und Verzögerungs -Wiederholbarkeit (Abweichung). Infolgedessen haben motorische Steuerungsdesigner mehr Vertrauen in ihre Designs und müssen keine Zeitränder hinzufügen, um die Merkmale der Gate -Fahrer zu erfüllen. Dies hat sehr wichtige Auswirkungen auf die Leistung und Sicherheit von Motorkontrollsystemen.
Systemauswirkungen für Motorsteuerungssysteme
Abbildung 3 zeigt einen typischen Drei-Phasen-Wechselrichter, der in einer Wechselstrom-Motorsteueranwendung verwendet wird. Dieser Wechselrichter wird aus einem DC-Bus gefüttert, wo die Gleichstromversorgung typischerweise direkt aus der Wechselstromversorgung über einen Diodenbrückengleichrichter und einen kapazitiven/induktiv-kapazitiven Filter erzeugt wird. In den meisten industriellen Anwendungen liegt die DC -Busspannung im Bereich von 300
V bis 1000 V Range. Ein PWM -Schema (Impulsbreitenmodulation) wird verwendet
KHz Typische Frequenz zum Schalten von Stromtransistoren T1 auf T6, um eine variable Spannung, variable Frequenz, dreiphasige sinusförmige Wechselspannung an den motorischen Klemmen zu erzeugen.
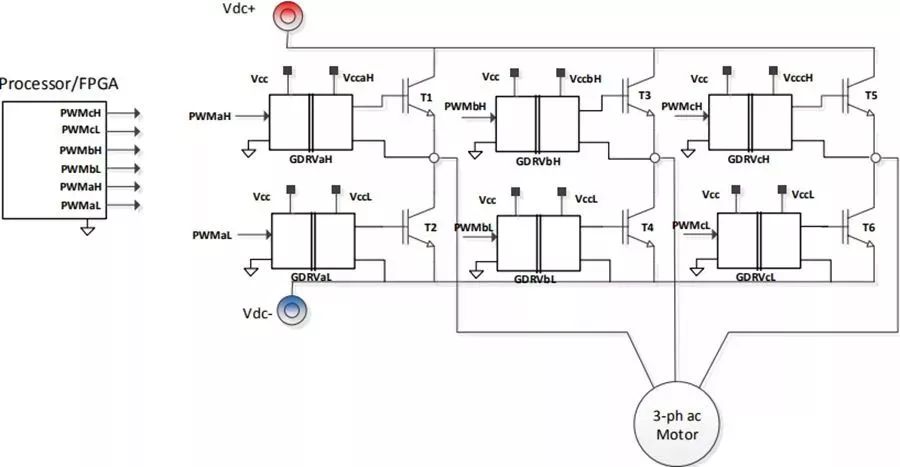
Abb. 3. Drei-Phasen-Wechselrichter für Motorsteuerungsanwendungen
PWM -Signale (z. B. PWMAH und PWMAL) werden im Motorcontroller erzeugt (typischerweise mit einem Prozessor und/oder FPGA implementiert). Diese Signale sind typischerweise niedrige Spannungssignale, die mit dem Prozessor Gemeinsamkeiten sind. Um die Stromtransistoren ordnungsgemäß ein- und auszuschalten, müssen die Spannungsstufe und die Stromantriebsfähigkeit der Logikebenesignale verstärkt und zusätzlich verschoben werden, sodass sich die Bodenreferenz am emittierenden Pol des betreffenden Leistungstransistors befindet. Abhängig vom Ort des Prozessors im System können diese Signale auch eine Sicherheitsisolierung erfordern.
Gate -Treiber (wie GDRVAL und GDRVAH in Abbildung 3) führen diese Funktion aus. Jeder Gate-Treiber-IC benötigt eine primäre Versorgungsspannung, auf die sich der Prozessorboden und eine sekundäre Versorgung auf den Transistoremitter bezieht. Der Spannungsniveau der Sekundärversorgung muss in der Lage sein, die Leistungstransistoren einzuschalten (normalerweise 15
V) und haben genug aktuelle Antriebsfähigkeit, um die Transistorentore zu laden und abzuleiten.
Wechselrichter TODIENT
Die Leistungstransistoren haben eine endliche Schaltzeit, sodass in der Impulsbreitmodulationswellenform zwischen den oberen und der unteren Brückentransistoren eingesetzt werden muss, wie in Abbildung 4 gezeigt. Dies soll verhindern, dass beide Transistoren versehentlich gleichzeitig einschalten, was zu einem Kurzschluss im Hochspannungs -DC -Bus führt, was wiederum ein Risiko von Systemfehlern und/oder Schäden schafft. Die Länge der Totenzeit wird durch zwei Faktoren bestimmt: die Transistor -Schaltzeit und die Nichtübereinstimmung der Gate -Treiberübertragung (einschließlich der Drift aus der Nichtübereinstimmung). Mit anderen Worten, die DeadTime muss einen Unterschied in der Übertragungszeit des PWM -Signals vom Prozessor zu den Transistortoren zwischen den Treibern der oberen und der unteren Brücke berücksichtigen.
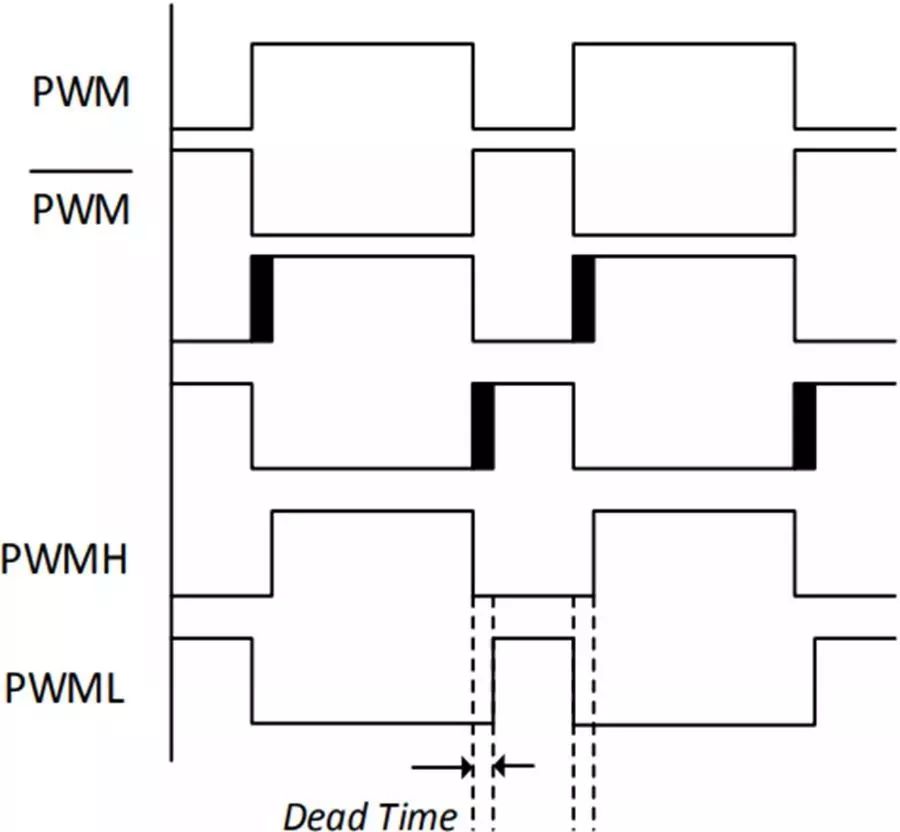
Abbildung 4. Totezeit Interpolation
Die Totzeit wirkt sich auf die durchschnittliche Spannung aus, die auf den Motor angewendet wird, insbesondere bei niedrigen Geschwindigkeiten. Tatsächlich führt die Totzeit die folgenden Fehlerspannungen von ungefähr konstanter Größe ein:
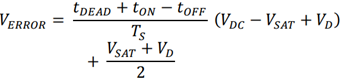
Wenn Verror die Fehlerspannung ist, ist TDEAD die Tote, TON und TOFF der Transistor-Ein- und Ausschaltungsverzögerungszeiten. TS ist die PWM-Umschaltperiode, VDC ist die DC-Busspannung, VSAT ist der On-Status-Spannungsabfall des Leistungstransistors, und VD ist die Diodenleitungsspannung.
Wenn ein Phasenstrom die Richtung ändert, ändert sich die Fehlerspannung die Polarität, sodass die motorische Interline -Spannung, wenn der Leitungsstrom Null überschreitet, eine Schrittänderung unterzogen wird. Dies verursacht Harmonische in der sinusförmigen grundlegenden Spannung, die wiederum harmonische Ströme im Motor erzeugt. Dies ist ein besonders wichtiges Thema für die größeren, mit niedrigen Impedanzmotoren, die in Open-Loop-Laufwerken eingesetzt werden, wo harmonische Strömungen signifikant sein können, was zu einer Schwingung mit niedriger Geschwindigkeit, Drehmomentwelligkeit und harmonischen Erwärmung führt.
Die Totzeit hat den schwerwiegendsten Effekt auf die Verzerrung der Motorausgangsspannung unter folgenden Bedingungen:
Hohe DC -Busspannung
Lange tote Zeit
Hohe Schaltfrequenz
Niedriggeschwindigkeitsbetrieb, insbesondere bei Open-Loop-Laufwerken, bei denen der Kontrollalgorithmus keine Kompensation hinzugefügt wird
Niedriger Geschwindigkeitsbetrieb ist wichtig, da in diesem Modus die angelegte Motorspannung auf jeden Fall sehr niedrig ist und die Fehlerspannung aufgrund der Totzeit ein erheblicher Teil der angelegten Motorspannung sein kann. Darüber hinaus ist der Effekt des Jitters des Verzerrung aufgrund der Fehlerspannung noch schädlicher, da die Filterung der Systemträume nur bei höheren Geschwindigkeiten verfügbar ist.
Von all diesen Parametern ist die Länge der Totzeit die einzige, die von der isolierten Gate -Treibertechnologie betroffen ist. Ein Teil der Totenzeitlänge wird durch die Schaltverzögerungszeit des Leistungstransistors bestimmt, der Rest hängt jedoch mit der Missverzögerung der Ausbreitungsverzögerung zusammen. In dieser Hinsicht sind optische Isolatoren der magnetischen Isolationstechnologie eindeutig unterlegen.
Anwendungsbeispiele
Um die Auswirkung der Totzeit auf die motorelektrische Verzerrung zu veranschaulichen, sind nachstehend für einen Open-Loop-Motorantrieb auf der Grundlage eines Drei-Phasen-Wechselrichters nachstehend angegeben.
Der Wechselrichter -Gate -Treiber verwendet einen magnetischen Isolator von der ADI Corporation
(ADUM4223ADUM4223) Um IRG7PH46UDPBF1200VIGBT mit einer DC-Busspannung von 700 V direkt zu fahren. Der Wechselrichter treibt einen Drei-Phasen-Induktionsmotor im Open-Loop-V/F-Kontrollmodus an. Die Leitungsspannung und Phasenströme werden unter Verwendung eines Widerstandsspannungsteilers und eines Shunt-Widerstands in Kombination mit einem isolierten ∑-∆-Modulator (auch aus ADIs AD7403) getrennt gemessen. Die Ausgabe der Einheitendatenströme von jedem Modulator werden an einen Steuerprozessor gesendet
(ADSSP-CM408), wobei die Daten gefiltert und extrahiert werden, um genaue Darstellungen der Spannung und der Stromsignale zu erzeugen.
Der gemessene Leitungsspannungsausgang aus dem Digitalfilter SINC ist in Abbildung 5 dargestellt. Die tatsächliche Leitungsspannung ist eine hohe Schaltfrequenzwellenform bei 10 kHz, wird jedoch vom digitalen Filter herausgefiltert, um den niedrigen Teil unseres Interesses anzuzeigen. Die entsprechenden Motorphasenströme sind in Abbildung 6 dargestellt
Gezeigt.
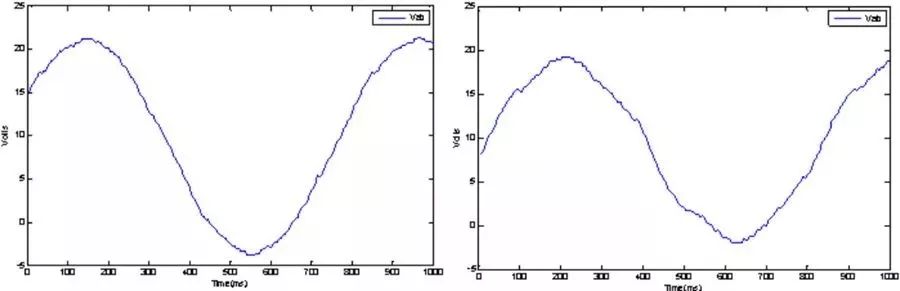
Abb. 5. gemessene Interline -Motorspannung: (links) 500 ns Tote Zeit; (rechts) 1 µs Tote Zeit
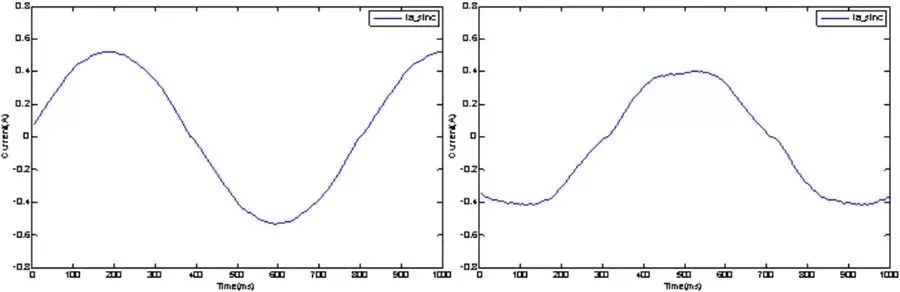
Abbildung 6. gemessene Motorströme: (links) 500 NS Tote Zeit; (rechts) 1 µs Tote Zeit
Der ADUM4223 -GATE -Treiber verfügt über eine Nichtübereinstimmung mit Übertragungsverzögerung von 12 Ns, so dass die für die IGBT -Umschaltung erforderliche absolute Mindestabtime verwendet werden kann. Für IRIGBTs kann die Mindesttime auf 500 ns festgelegt werden. Wie in der Abbildung links zu sehen ist, ist die Spannungsverzerrung in diesem Fall minimal. Ebenso sind die Phasenströme gut sinusförmig, so dass die Drehmomentwelligkeit minimal ist. Das rechte Diagramm zeigt die Leitungsspannung und den Phasenstrom, wenn die DeadTime auf 1 µs erhöht wird. Dieser Wert ist repräsentativer für die Bedürfnisse eines optisch gekoppelten Gate -Treibers mit einer stärkeren Missverhältnis von Ausbreitungsverzögerung und Drift. Es gibt einen signifikanten Anstieg sowohl der Spannung als auch der Stromverzerrung. Die in diesem Fall verwendeten Induktionsmotoren sind relativ kleine Motoren mit hoher Impedanz.
Bei Endnutzungsanwendungen mit höherer Leistung ist die Induktionsmotorimpedanz typischerweise viel niedriger, was zu einer erhöhten Verzerrung des Motorstroms und der Drehmomentwelligkeit führt. Drehmomentwelligkeit kann in vielen Anwendungen nachteilige Auswirkungen haben, wie z. B. reduzierter Fahraufzugskomfort oder Lager/Kopplungsniveau in mechanischen Systemen.
Überstromabschließung
Ein weiteres wichtiges Thema für moderne Gate -Treiber ist, wie schnell der Befehl zum Herunterfahren des Prozessors auf der IGBT realisiert werden kann. Dies ist wichtig für das Überstromabschluss in Situationen, in denen die Überstromerkennung nicht Teil des Gate -Treibers selbst ist, sondern als Teil der Erkennung und Filterschaltung implementiert wird. Ein weiterer Druck in diesem Bereich ist die Verkürzung des Kurzschluss-Stand der Zeit effizienterer IGBTs. In dieser Hinsicht besteht der Trend in der IGBT-Technologie darin, den Kurzschluss-Zeitpunkt vom Branchenstandard von 10 µs auf 5 µs oder sogar weniger zu reduzieren. Wie in 7 gezeigt, erfordern Überstromerkennungsschaltungen in der Regel einige Mikrosekunden, um sich an einen Fehler festzuhalten. Es müssen Schritte unternommen werden, um diese Erkennungszeit zu verkürzen, um mit dem Gesamttrend Schritt zu halten. Ein weiterer Hauptfaktor in diesem Pfad ist die Ausbreitungsverzögerung der Ausgabe von Prozessor/FPGA zum IGBT -Gate (Gate -Treiber).
Außerdem haben magnetische Isolatoren einen klaren Vorteil gegenüber optischen Geräten, da die Ausbreitungsverzögerungswerte der ersteren sehr klein sind, typischerweise etwa 50 ns und kein Einflussfaktor mehr. Im Gegensatz dazu liegt die Ausbreitungsverzögerung eines Optokopplers in der Größenordnung von 500 Ns und macht einen erheblichen Teil des Gesamtbudgets des gesamten Zeitpunkts aus.
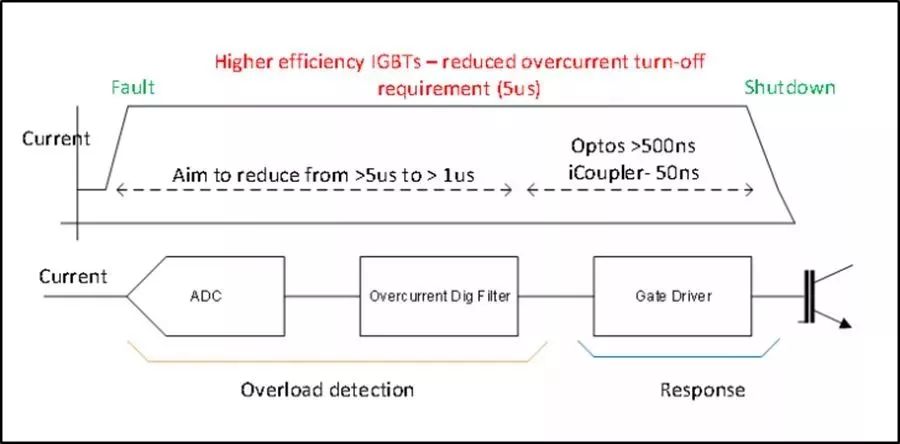
Abbildung 7. Fehler zum Stillstand des Fehlers
Das Timing für die Gate -Treiber -Abschaltung für eine Motorsteuerungsanwendung ist in Abbildung 8 dargestellt, bei dem der Befehl Prozessor zum Stillstand dem IGBT -Gate -Emittersignal folgt. Die Gesamtverzögerung vom Start des Abschaltungssignals, bis sich das IGBT -Gate -Treibersignal 0 nähert, beträgt nur 72 ns.
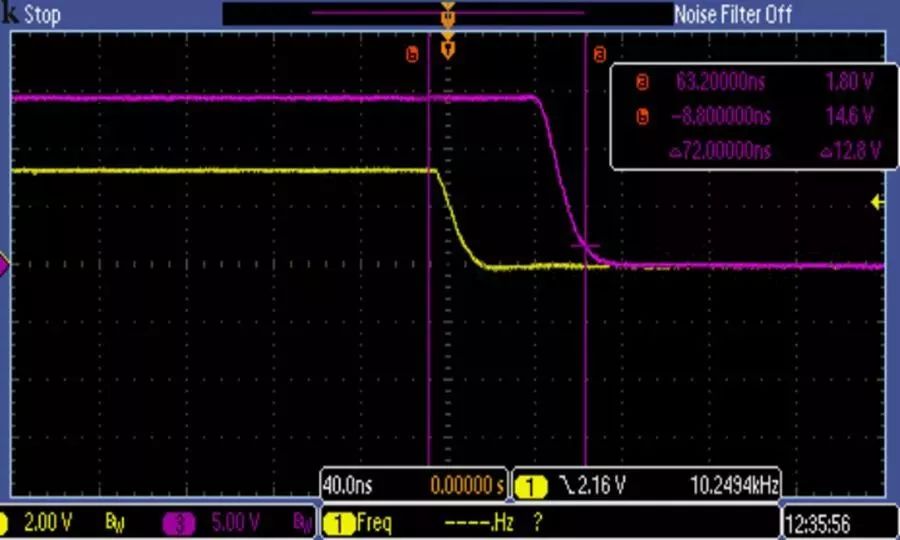
Abbildung 8. Timing für Überstromabstürzdown -Gate -Treiber
Zusammenfassung
Mit zunehmendem Fokus auf die Systemleistung, Effizienz und Sicherheit stehen motorische Steuerungsarchitekten immer komplexere Herausforderungen bei der Gestaltung robuster Systeme. Während Optocoppler-basierte Gate-Treiber die traditionelle Wahl sind, sind Transformator-basierte Lösungen in Bezug auf Stromverbrauch, Geschwindigkeit und Zeitstabilität nicht nur vorteilhafter, sondern auch, wie in diesem Artikel in Bezug auf die Systemleistung und die Sicherheit aufgrund kürzerer Signalverzögerungen diskutiert. Auf diese Weise können Designer die Tote Zeit zu verkürzen und die Systemleistung zu verbessern und gleichzeitig zu verhindern, dass die oberen und unteren Brückenschalter gleichzeitig einschalten.
Darüber hinaus unterstützt es eine schnellere Reaktion auf Systembefehle und -fehler, was die Systemzuverlässigkeit wieder erhöht und die Sicherheit verbessert. Angesichts dieser Vorteile sind transformatorbasierte isolierte Gate-Treiber zu einer wichtigen Option für das Design des Motorsteuerungssystems geworden. Systemdesigner werden nachdrücklich empfohlen, die Latenz von Geräten bei der Gestaltung ihres nächsten Projekts zu einer wichtigen Voraussetzung zu machen.