


Bürstenlose Gleichstrommotoren (BLDC) sind ein integraler Bestandteil der industriellen Fertigungsanlage und werden in Servo-, Betätigungs-, Positionierungs- und geschwindigkeitsvariablen Anwendungen eingesetzt. Bei diesen Anwendungen sind eine präzise Bewegungssteuerung und ein stabiler Betrieb von entscheidender Bedeutung. Da BLDCs nach dem Prinzip eines sich bewegenden Magnetfelds arbeiten, um ein Motordrehmoment zu erzeugen, besteht die größte Steuerungsherausforderung beim Entwurf eines industriellen BLDC-Systems darin, das Drehmoment und die Drehzahl des Motors genau zu messen.
Um das Drehmoment eines BLDC-Motors zu erfassen, müssen zwei der drei induzierten Phasenströme gleichzeitig mit einem mehrkanaligen synchronen Abtast-Analog-{0}}zu-{1}-Digitalwandler (ADC) gemessen werden. Ein Mikrocontroller mit entsprechenden Algorithmen berechnet den dritten momentanen Phasenstrom. Dieser Prozess liefert eine genaue und sofortige Aufzeichnung des Motorzustands, was ein entscheidender Schritt bei der Entwicklung eines robusten und hochpräzisen Motordrehmomentsteuerungssystems ist.
In diesem Artikel werden kurz die Probleme erörtert, die mit der Erzielung einer genauen Drehmomentsteuerung verbunden sind, einschließlich einer kostengünstigen Methode zur Realisierung des erforderlichen Shunt-Widerstands. Anschließend werden der Präzisions-Differenzverstärker AD8479 von Analog Devices und der Dual--Kanal-Abtast--Approximations--Approximations--Register-ADC (SAR-ADC) von Analog Devices vorgestellt und gezeigt, wie sie verwendet werden können, um genaue Phasenmessungen für ein zuverlässiges Systemdesign zu erhalten.
Funktionsprinzip des BLDC-Motors
BLDC-Motoren sind Permanentmagnet-Synchronmotoren mit einer Wellenform der elektromotorischen Gegenkraft (EMF). Die beobachtete elektromotorische Endkraft ist nicht konstant; es variiert je nach Rotordrehmoment und -geschwindigkeit. Obwohl eine Gleichspannungsquelle einen BLDC-Motor nicht direkt antreiben kann, ähnelt das grundlegende Funktionsprinzip eines BLDC dem eines Gleichstrommotors.
Ein BLDC-Motor besteht aus einem Rotor mit Permanentmagneten und einem Stator mit Induktionswicklungen. Bei diesem Motor handelt es sich im Wesentlichen um einen umgedrehten Gleichstrommotor, bei dem die Bürsten und der Kommutator weggelassen wurden und die Wicklungen dann direkt mit der Steuerelektronik verbunden sind. Die Steuerelektronik übernimmt die Funktion des Kommutators und bestromt die Wicklungen in der richtigen Reihenfolge, um die gewünschte Bewegung zu erzielen. Die erregten Wicklungen drehen sich in einem synchronisierten, ausgeglichenen Muster um den Stator. Die bestromten Statorwicklungen führen die Rotormagnete und schalten, wenn der Rotor mit dem Stator ausgerichtet ist.
BLDC-Motorsysteme erfordern einen dreiphasigen sensorlosen BLDC-Motortreiber, der Strom in den drei Wicklungen des Motors erzeugt (Abbildung 1). Die Schaltung wird von einer digitalen Leistungsfaktorkorrekturstufe (PFC) mit Einschaltstromregelung gespeist, um den dreiphasigen sensorlosen Treiber mit stabiler Leistung zu versorgen.
Abbildung 1: Das Motorsteuerungssystem umfasst einen PFC zur Stabilisierung der Stromversorgung, einen dreiphasigen sensorlosen Treiber für die BLDC-Motorwicklungen, Shunt-Widerstände und Strommessverstärker, einen Synchronverstärker-ADC und einen Mikrocontroller.
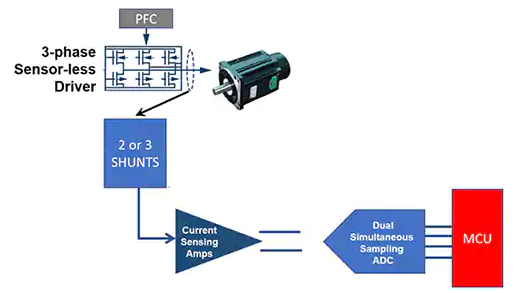
Drei Erregerströme treiben den BLDC-Motor an, von denen jeder eine andere Phase in der Wicklung erregt und erzeugt, wobei diese Phasen insgesamt 360 Grad betragen. Die unterschiedlichen Phasenwerte sind wichtig: Da die Gesamterregung der drei Zweige bei 360 Grad gehalten wird, sind sie gleichmäßig versetzt, um 360 Grad beizubehalten, z. B. . 90 Grad + 150 Grad + 120 Grad.
Obwohl die Ströme in allen drei Wicklungen des Systems zu jedem Zeitpunkt bekannt sein müssen, ist es dazu in einem ausgeglichenen System lediglich erforderlich, die Ströme in zwei der drei Wicklungen zu messen und die dritte Wicklung mithilfe des Mikrocontrollers zu berechnen. Diese beiden Wicklungen können gleichzeitig mithilfe eines Shunt-Widerstands und eines Stromerkennungsverstärkers erkannt werden.
Am Ende des Signalpfads ist ein zweikanaliger synchroner Abtast-ADC erforderlich, um die digitalen Messungen an den Mikrocontroller zu senden. Die Amplitude, Phase und der Zeitpunkt jedes Erregerstroms liefern die Informationen zum Motordrehmoment und zur Drehzahl, die für eine präzise Steuerung erforderlich sind.
Strommessung mit Kupferwiderständen auf der Platine
Bei diesem präzisen Mess- und Datenerfassungsdesign gibt es zwar viel zu bedenken, doch der Prozess beginnt am Anfang mit der Notwendigkeit, eine effektive, kostengünstige Methode zur Erfassung des Phasensignals der BLDC-Motorwicklungen zu entwickeln. Dies kann erreicht werden, indem ein Inline-PC-Board-Widerstand (RSHUNT) mit kleinem Wert platziert und ein Strommessverstärker verwendet wird, um den Spannungsabfall an diesem kleinen Widerstand zu erkennen (Abbildung 2). Vorausgesetzt, der Widerstandswert ist niedrig genug, ist auch der Spannungsabfall gering und die Messstrategie hat nur minimale Auswirkungen auf die Motorschaltung.
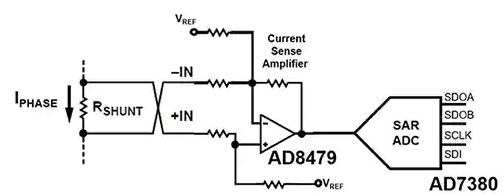
Abbildung 2: Ein Motorphasenerfassungssystem verwendet einen Stromshunt-Widerstand (RSHUNT) mit einem hochpräzisen Verstärker (z. B. AD8479 von Analog Devices) und einem hochauflösenden ADC (AD7380), um die momentane Motorphase zu messen.
In Abbildung 2 erfasst der Strommessverstärker den momentanen IPHASE x RSHUNT-Spannungsabfall. Der SAR-ADC digitalisiert dann dieses Signal. Der Auswahlwert des Shunt-Widerstands beinhaltet die Wechselwirkung zwischen RSHUNT, VSHUNT, ISHUNT und dem Verstärkereingangsfehler.
Eine Erhöhung von RSHUNT führt zu einer Erhöhung von VSHUNT. Die gute Nachricht ist, dass dadurch die Bedeutung des Spannungsoffsetfehlers (VOS) des Verstärkers und des Eingangsoffsetstromfehlers (IOS) gemindert wird. Der Leistungsverlust ISHUNT x RSHUNT eines größeren RSHUNT verringert jedoch die Leistungseffizienz des Systems. Ebenso kann sich die RSHUNT-Nennleistung auf die Systemzuverlässigkeit auswirken, da die Verlustleistung von ISHUNT x RSHUNT einen Selbsterwärmungszustand erzeugt, der dazu führen kann, dass sich der nominale RSHUNT-Widerstand ändert.
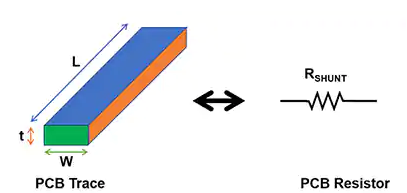
Für RSHUNT können Spezialwiderstände-von mehreren Lieferanten bezogen werden. Es gibt jedoch eine kostengünstige Alternative zur Herstellung von gedruckten Leiterplattenwiderständen für RSHUNT unter Verwendung sorgfältiger Layouttechniken (Abbildung 3).
Abbildung 3: Sorgfältige PCB-Layout-Techniken bieten eine kostengünstige Möglichkeit, geeignete RSHUNT-Werte zu erstellen.
Berechnung des Leiterplatten-Leiterwiderstands für RSHUNT
Aufgrund der extremen Temperaturen, die in industriellen Anwendungen auftreten können, ist es wichtig, Temperaturfaktoren bei der Konstruktion von Shunt-Widerständen für Leiterplatten zu berücksichtigen. In Abbildung 3 beträgt der Temperaturkoeffizient (20) eines Shunt-Widerstands mit gedrucktem Kupferdraht auf einer Leiterplatte ungefähr +0.39 %/Grad bei 20 Grad (dieser Koeffizient variiert mit der Temperatur). Länge (L), Dicke (t), Breite (W) und spezifischer Widerstand (rñ) bestimmen den Widerstand der Leiterplattendrähte.
Wenn die Leiterplatte 1 Unze (oz) Kupfer (Cu) enthält, beträgt die Dicke (t) 1,37 Zoll pro Tausend und der spezifische Widerstand (r) beträgt 0,6787 Mikroohm (µW) pro Zoll. Die gedruckte Drahtfläche der Leiterplatte wird in gedruckten Drahtkästen ( ) oder L/W-Fläche gemessen. Beispielsweise entspricht eine 2 Zoll (Zoll) große Drucklinie mit einer Breite von 0,25 Zoll 8 Strukturen.
Berechnen Sie unter Verwendung der oben genannten Variablen den Widerstand R der gedruckten Leitung für 1 Unze Kupfer auf einer PC-Platine bei Raumtemperatur nach (Gleichung 1):
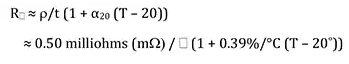
Formel1
wobei T=Temperatur des Widerstands.
Wenn Sie beispielsweise mit einem maximalen Strom von 1 Ampere (A) pro BLDC-Motorzweig auf einer 1-Unzen-Kupfer-PC-Platine, einer RSENSE-Länge (L) von 1 Zoll und einer gedruckten Drahtbreite von 50 mil (0,05 Zoll) beginnen, können die Gleichungen 2 und 3 verwendet werden, um RSHUNT bei 20 Grad zu berechnen:

Formel 2

Formel 3
Berechnen Sie die Verlustleistung dieses Widerstands bei einem Shunt-Strom von 1 A mithilfe von Gleichung 4:

Formel 4
ADC-Konvertierung mit synchroner Abtastung
Der ADC in Abbildung 2 wandelt die Spannung an einem Punkt im Phasenzyklus in eine digitale Darstellung um. Der entscheidende Punkt ist, dass diese Messung die synchronisierten Phasenspannungen aller drei Wicklungen umfassen sollte. Da es sich um ein ausgeglichenes System handelt, müssen, wie bereits erwähnt, nur zwei der drei Wicklungen gemessen werden; Ein externer Mikrocontroller berechnet die Phasenspannung der dritten Wicklung.
Der ADC für dieses Motorsteuerungssystem ist der zweikanalige synchrone SAR{2}ADC AD7380 (Abbildung 4).
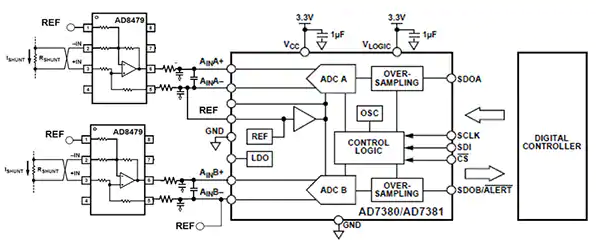 Abbildung 4: Ein schneller, rauscharmer Zweikanal-SAR-ADC mit synchroner Abtastung (z. B. AD7380) erfasst den momentanen Zustand von zwei Motorwicklungen.
In Abbildung 4 ist der AD8479 ein Präzisions-Differenzverstärker mit einem sehr großen Eingangs-Gleichtaktspannungsbereich (±600 Volt), um großen Motorstrom-Antriebsabweichungen von dreiphasigen, sensorlosen Antrieben standzuhalten. Die Eigenschaften des AD8479 ermöglichen es, teure Isolationsverstärker in Anwendungen zu ersetzen, bei denen keine Stromisolierung erforderlich ist.
Zu den Hauptmerkmalen des AD8479 gehören außerdem eine niedrige Kompensationsspannung, eine geringe Kompensationsspannungsdrift, eine geringe Verstärkungsdrift, eine geringe Gleichtaktunterdrückungsdrift und ein hervorragendes Gleichtaktunterdrückungsverhältnis (CMRR) zur Anpassung an schnelle Motorschwankungen. Die AD7380/AD7381 sind 16-Bit/14-Bit-Unterdrückung. SAR-ADCs mit hoher-Geschwindigkeit, geringem{11}}Stromverbrauch, zwei-Kanälen und synchroner-Abtastung, jeweils mit Durchsatzraten von bis zu 4 Millionen Abtastungen pro Sekunde. Die differenziellen Analogeingänge akzeptieren einen breiten Bereich von Gleichtakt-Eingangsspannungen und verfügen über eine integrierte 2,5-Volt-gepufferte Referenzspannungsquelle (REF).
Für eine präzise Drehmoment- und Drehzahlsteuerung erfasst die zweikanalige synchrone Abtast-SAR--ADC-Architektur den Ausgang des Strom-{2}}Messverstärkers im laufenden Betrieb. Zu diesem Zweck enthalten die AD7380/AD7381 zwei identische ADCs mit synchronen Takten und verfügen jeweils über eine kapazitive Eingangsstufe mit einem kapazitiven Ladungsumverteilungsnetzwerk (Abbildung 5).
Abbildung 5: Zeigt die ADC-Umwandlungsstufe für einen der beiden Kanäle des AD7380. Die Signalerfassung beginnt, wenn SW3 geöffnet und SW1 und SW2 geschlossen sind. Zu diesem Zeitpunkt variiert die Spannung an CS mit AINx+ und AINx-, was dazu führt, dass die Komparatoreingänge unsymmetrisch werden.
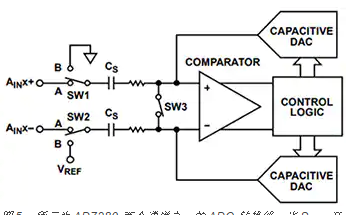
In Abbildung 5 sind VREF und Masse die Anfangsspannungen am Probenkondensator CS. Wenn SW3 geöffnet und SW1 und SW2 geschlossen sind, wird die Signalerfassung eingeleitet. Wenn SW1 und SW2 geschlossen sind, variiert die Spannung am Probenkondensator CS mit der Spannung an AINx+ und AINx-, was dazu führt, dass die Komparatoreingänge das Gleichgewicht verlieren. Anschließend werden SW1 und SW2 geöffnet und die Spannung an CS erfasst.
Der CS-Spannungserfassungsprozess umfasst einen Digital-zu-Analog-Wandler (DAC), der eine feste Ladungsmenge von CS addiert und subtrahiert, um den Komparator wieder ins Gleichgewicht zu bringen. An diesem Punkt ist die Konvertierung abgeschlossen, SW1 und SW2 werden geöffnet und SW3 geschlossen, um die Restladung zu entfernen und sich auf den nächsten Probenahmezyklus vorzubereiten.
Während der DAC-Umwandlung generiert die Steuerlogik den ADC-Ausgabecode und greift über die serielle Schnittstelle auf die Gerätedaten zu.
Zusammenfassung
Um das Drehmoment und die Drehzahl des BLDC-Motors genau zu messen, sind zunächst genaue, kostengünstige Shunt-Widerstände erforderlich. Wie oben erwähnt, kann dieser Widerstand kostengünstig mit gedruckten Leiterplattendrähten implementiert werden.
Durch die Ergänzung dieses Geräts mit der Kombination aus dem Strommessverstärker AD8479 und dem synchronen SAR-ADC mit {3}Abtastung AD7380 können Entwickler ein robustes, hochpräzises Front-End für Drehmoment- und Drehzahlregelungssysteme für Motorsteuerungsanwendungen in rauen Umgebungen erstellen.