


In diesem Artikel geht es um häufige Herausforderungen, mit denen Designer im Bereich der industriellen Automatisierung bei der Entwicklung von Positionserkennungsschnittstellen für die Motorsteuerung konfrontiert sind-insbesondere bei der Positionserkennung in Anwendungen, die höhere Geschwindigkeiten und kleinere Größen erfordern. Die Nutzung der von Encodern erfassten Informationen zur präzisen Messung der Motorposition ist für den erfolgreichen Betrieb von Automatisierung und Maschinen von entscheidender Bedeutung. Schnelle, hoch-auflösende, zwei-kanalige synchrone Abtast-Analog-{5}}zu--Digitalwandler (ADCs) sind wesentliche Komponenten solcher Systeme.
Einführung
Genaue Informationen zur Motordrehung wie Position, Geschwindigkeit und Richtung sind für die Herstellung präziser Antriebe und Steuerungen für neue Anwendungen unerlässlich, beispielsweise für Montagemaschinen, die Mikrokomponenten auf Leiterplattenbereichen mit begrenztem Platz montieren. Vor kurzem hat die Miniaturisierung der Motorsteuerung begonnen, was neue Anwendungen der chirurgischen Robotik im Gesundheitswesen und neue Drohnenanwendungen in der Luft- und Raumfahrt sowie im Verteidigungsbereich ermöglicht. Kleinere Motorsteuerungen treiben auch neue Anwendungen in der industriellen und kommerziellen Montage voran. Für Designer besteht die Herausforderung darin, die hohen Präzisionsanforderungen von Positionsrückmeldungssensoren in Hochgeschwindigkeitsanwendungen zu erfüllen und gleichzeitig alle Komponenten auf begrenztem PCB-Platz für den Einbau in Miniaturgehäusen wie Roboterarmen zu integrieren.
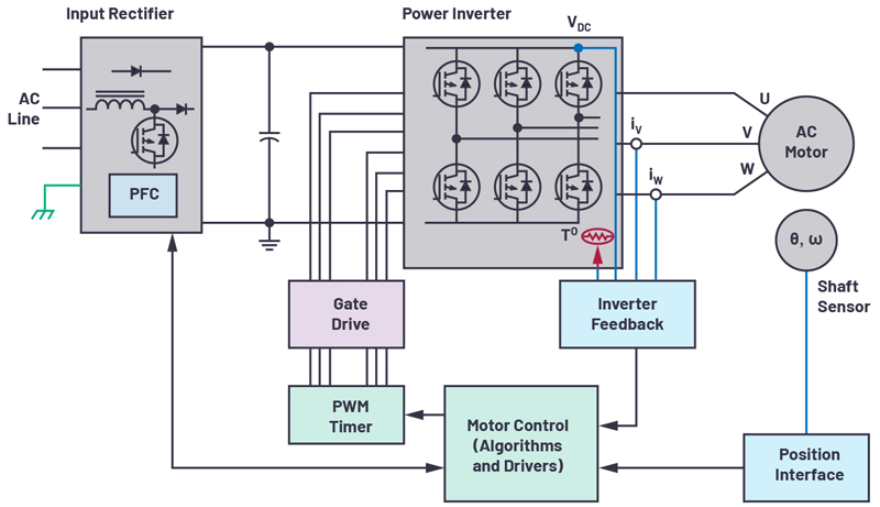 Abbildung 1. Feedbacksystem zur Motorsteuerung mit geschlossenem-Loop
Motorsteuerung
Der Motorregelkreis (wie in Abbildung 1 dargestellt) besteht hauptsächlich aus einem Motor, einem Controller und einer Positionsrückmeldungsschnittstelle. Der Motor dreht die Welle und treibt den Roboterarm an, sich entsprechend zu bewegen. Die Motorsteuerung verwaltet, wann der Motor Kraft ausübt, wann er stoppt oder wann er weiterdreht. Die Positionsschnittstelle innerhalb der Schleife versorgt die Steuerung mit Geschwindigkeits- und Positionsinformationen. Bei Montagemaschinen, die oberflächenmontierte Miniatur-Leiterplatten verarbeiten, sind diese Daten für den ordnungsgemäßen Betrieb von entscheidender Bedeutung. Diese Anwendungen erfordern alle eine genaue Positionsmessung rotierender Objekte.
Positionssensoren müssen über eine extrem hohe Auflösung verfügen, um die Position der Motorwelle präzise zu erkennen, entsprechende Mikrokomponenten zu erfassen und sie an den richtigen Stellen auf der Platine zu platzieren. Darüber hinaus erfordern höhere Motorgeschwindigkeiten eine größere Schleifenbandbreite und eine geringere Latenz.
Positionsrückmeldungssysteme
In Low-End-Anwendungen kann die Positionserkennung mithilfe von Inkrementalsensoren und Komparatoren implementiert werden. High-End-Anwendungen erfordern jedoch komplexere Signalketten. Diese Rückkopplungssysteme umfassen Positionssensoren, gefolgt von einer analogen Front-End-Signalaufbereitung, einem ADC und einem ADC-Treiber. Daten durchlaufen diese Komponenten, bevor sie in den digitalen Bereich gelangen. Der präziseste Positionssensor ist der optische Encoder. Ein optischer Encoder besteht aus einer LED-Lichtquelle, einer markierten Scheibe, die an der Motorwelle befestigt ist, und einem Fotodetektor. Die Scheibe verfügt über undurchsichtige und transparente maskierte Bereiche, die Licht blockieren oder durchlassen. Der Fotodetektor erkennt diese Lichtsignale und wandelt die Ein-/Aus-Lichtimpulse in elektronische Signale um.
Während sich die Scheibe dreht, erzeugt der Fotodetektor (synchronisiert mit dem Muster der Scheibe) kleine Sinus- und Kosinussignale (auf mV- oder µV-Ebene). Diese Konfiguration ist typisch für optische Absolutpositionsencoder. Diese Signale gelangen in analoge Signalaufbereitungsschaltungen (normalerweise bestehend aus diskreten Verstärkern oder analogen PGAs, um Signale mit einem Spitzenwert von bis zu 1 V zu erhalten), typischerweise um den ADC-Eingangsspannungsbereich an den maximalen Dynamikbereich anzupassen. Jedes verstärkte Sinus- und Kosinussignal wird dann vom Antriebsverstärker eines synchron abtastenden ADC erfasst.
Jeder Kanal des ADC muss die synchrone Abtastung unterstützen, um gleichzeitig Sinus- und Cosinus-Datenpunkte zu erfassen, da diese kombinierten Punkte die Achsenpositionsinformationen liefern. Die ADC-Umwandlungsergebnisse werden an einen ASIC oder Mikrocontroller gesendet. Die Motorsteuerung fragt während jedes PWM-Zyklus die Encoderposition ab und verwendet diese Daten, um den Motor entsprechend den empfangenen Befehlen anzutreiben. In der Vergangenheit mussten Systementwickler für die Integration in begrenzten Platinenraum entweder ADC-Geschwindigkeit oder Kanalanzahl opfern.
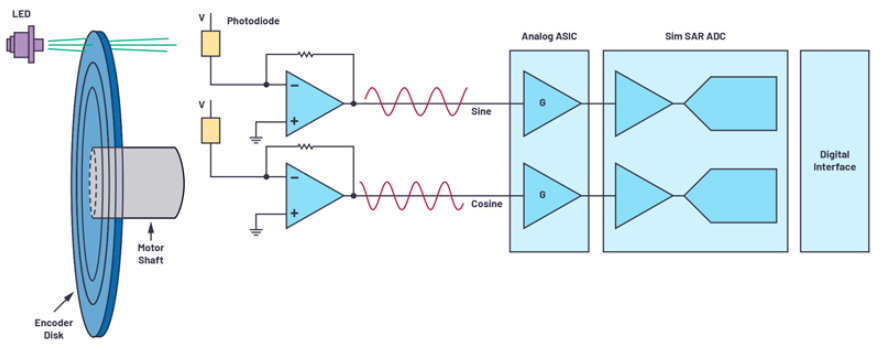 Abbildung 2. Positionsrückmeldungssystem
Positionsrückmeldung optimieren
Da die Technologie immer weiter voranschreitet, werden Motorsteuerungsanwendungen, die eine hochpräzise Positionserkennung erfordern, ständig weiterentwickelt. Die Auflösung optischer Encoder kann durch die Anzahl der fein fotolithographierten Schlitze auf der Festplatte bestimmt werden, die typischerweise zwischen Hunderten und Tausenden liegen. Durch die Einspeisung dieser Sinus- und Kosinussignale in Hochgeschwindigkeits--ADCs können Encoder mit höherer Auflösung erstellt werden, ohne dass Systemänderungen an der Encoderscheibe erforderlich sind. Wenn beispielsweise die Sinus- und Cosinussignale des Encoders mit einer niedrigeren Rate abgetastet werden, wird nur eine begrenzte Anzahl von Signalwerten erfasst, wie in Abbildung 3 dargestellt. Dies schränkt die Genauigkeit der Positionskapazität ein. In Abbildung 3 ermöglicht die Abtastung mit einer höheren Rate mit dem ADC die Erfassung detaillierterer Signalwerte und ermöglicht so eine präzisere Positionsbestimmung. Die hohe Abtastrate des ADC unterstützt Oversampling, wodurch die Rauschleistung weiter verbessert wird und einige Anforderungen an die digitale Nachbearbeitung entfallen. Gleichzeitig kann die Ausgangsdatenrate des ADC reduziert werden, was bedeutet, dass er langsamere serielle Frequenzsignale unterstützt und so die digitale Schnittstelle vereinfacht. Motorpositionsrückmeldungssysteme werden auf der Motorbaugruppe montiert, die in manchen Anwendungen äußerst kompakt sein kann. Daher ist die Größe entscheidend für den Einbau des Encodermoduls in den begrenzten verfügbaren Leiterplattenbereich. Die Integration mehrerer Kanalkomponenten in ein einziges Miniaturgehäuse bietet erhebliche Platzeinsparungen.
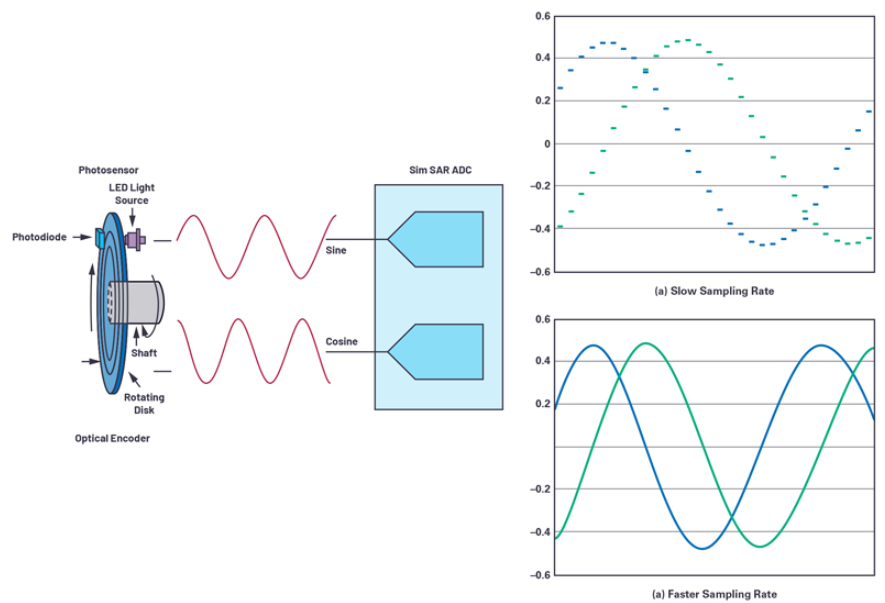 Abbildung 3. Abtastrate
Designbeispiel für die Positionsrückmeldung eines optischen Encoders
Abbildung 4 zeigt ein Beispiel einer optimierten Lösung, die für Positionsrückmeldungssysteme mit optischen Encodern geeignet ist. Diese Schaltung lässt sich problemlos mit optischen Absolut-Encodern vom --Typ verbinden und erfasst dann problemlos die differenziellen Sinus- und Cosinussignale vom Encoder. Der ADA4940-2 Front--Verstärker ist ein zweikanaliger, rauscharmer Volldifferentialverstärker, der zur Ansteuerung des AD7380 verwendet wird. Letzterer ist ein zweikanaliger, 16-Bit, vollständig differenzieller, 4 MSPS synchron abtastender SAR-ADC, der in einem kompakten 3 mm × 3 mm großen LFCSP-Gehäuse untergebracht ist. Die 2,5-V-Referenzspannungsquelle auf dem Chip ermöglicht die Implementierung dieser Schaltung mit einer minimalen Anzahl von Komponenten. VCC und VDRIVE des ADC sowie die Versorgungsschienen des Verstärkertreibers können von LDO-Reglern wie dem LT3023 und LT3032 mit Strom versorgt werden. Wenn diese Referenzdesigns miteinander verbunden werden (z. B. unter Verwendung eines optischen Encoders mit 1024-Slots, der 1024 Sinus- und Cosinuszyklen pro Umdrehung der Encoderscheibe erzeugt), tastet der 16-Bit-AD7380 jeden Encodersteckplatz über 216 Codes ab und erhöht so die Gesamtauflösung des Encoders auf 26 Bit. Die Durchsatzrate von 4 MSPS gewährleistet die Erfassung detaillierter Sinus- und Cosinus-Zyklusinformationen zusammen mit den neuesten Encoder-Positionsdaten. Dieser hohe Durchsatz ermöglicht die Implementierung von On-Chip-Oversampling und reduziert so die Zeitverzögerung, wenn der digitale ASIC oder Mikrocontroller dem Motor eine präzise Rückmeldung der Encoderposition liefert. Ein weiterer Vorteil des On-Chip-Oversampling des AD7380 ist die Möglichkeit, eine zusätzliche Auflösung von 2 Bit hinzuzufügen, die mit der On-Chip-Auflösungsverbesserungsfunktion kombiniert werden kann. Diese Auflösungsverbesserung verbessert die Genauigkeit weiter und erreicht bis zu 28 Bit. Der Anwendungshinweis AN-2003 bietet detaillierte Informationen zu den Oversampling- und Auflösungsverbesserungsfunktionen des AD7380.
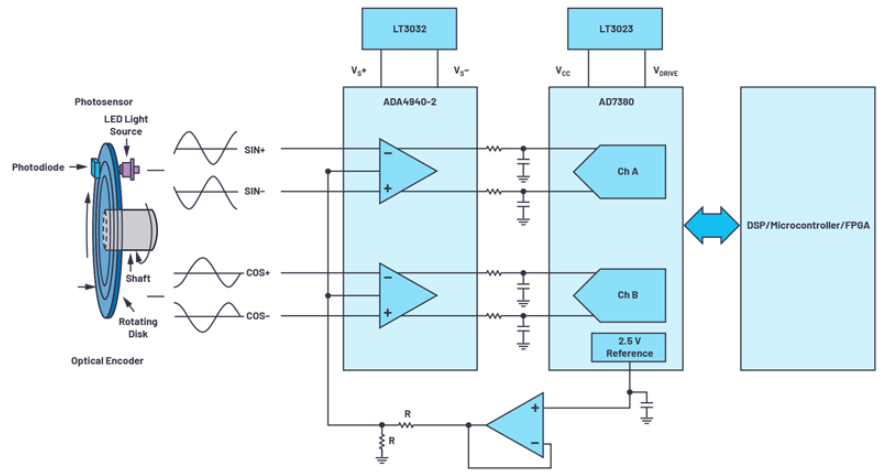 Abbildung 4. Optimiertes Feedback-Systemdesign
Abschluss
Motorsteuerungssysteme erfordern höhere Präzision, höhere Geschwindigkeiten und eine stärkere Miniaturisierung. Optische Encoder dienen zur Motorpositionserkennung. Daher muss die Signalkette des optischen Encoders eine hohe Genauigkeit bei der Messung der Motorposition liefern. ADCs mit hoher-Geschwindigkeit und hohem-Durchsatz erfassen Informationen präzise und übertragen Motorpositionsdaten an die Steuerung. Die Geschwindigkeit, Dichte und Leistung des AD7380 erfüllen die Anforderungen der Branche und ermöglichen gleichzeitig eine höhere Präzision in Positionsrückmeldungssystemen und eine optimierte Systemimplementierung.
Autor
Jonathan Colao