


Industrieroboter werden häufig in der industriellen Fertigung, im Automobilbau, bei Elektrogeräten, in der Lebensmittelindustrie usw. eingesetzt. Sie können die wiederholten maschinellen Manipulationsarbeiten-ersetzen und verlassen sich auf ihre eigene Energie- und Steuerungsfähigkeit, um eine Vielzahl von Funktionen einer Maschine zu erreichen. Es kann menschlichen Befehlen standhalten, aber auch im Einklang mit dem vorprogrammierten Programmbetrieb. Heute sprechen wir über die grundlegenden Hauptkomponenten von Industrierobotern.
1. Hauptteil
Der Hauptteil der Maschinerie ist die Basis und Umsetzung des Mechanismus, einschließlich Arm, Arm, Handgelenk und Hand, die Zusammensetzung des mechanischen Systems mit mehreren Freiheitsgraden. Einige Roboter verfügen über einen anderen Laufmechanismus. Industrieroboter verfügen über 6 oder mehr Freiheitsgrade. Das Handgelenk verfügt typischerweise über 1 bis 3 Bewegungsfreiheitsgrade.
2. Antriebssystem
Das Antriebssystem von Industrierobotern wird je nach Antriebsquelle in drei Kategorien eingeteilt: hydraulisch, pneumatisch und elektrisch. Je nach Bedarf können diese drei Beispiele auch mit einem Verbundantriebssystem kombiniert werden. Oder über den Synchronriemen, das Radsystem, die Zahnräder und andere mechanische Übertragungsmechanismen, um indirekt anzutreiben. Das Antriebssystem verfügt über eine Antriebseinheit und einen Übertragungsmechanismus, die zur Umsetzung der entsprechenden Aktion verwendet werden. Diese drei Arten grundlegender Antriebssysteme haben ihre eigenen Eigenschaften. Heute ist das elektrische Antriebssystem das gängige. Aufgrund der geringen Trägheit, des großen Drehmoments erfreuen sich AC- und DC-Servomotoren und deren unterstützende Servoantriebe (Schaltfrequenzumrichter, DC-Pulsweitenmodulator) allgemeiner Akzeptanz. Diese Art von System erfordert keine Energieumwandlung, ist einfach zu bedienen und feinfühlig zu steuern. Der größte Teil des Motors muss hinter dem Feinübertragungsmechanismus installiert werden: dem Untersetzungsgetriebe. Die Zähne des Geschwindigkeitswandlers verwenden Zahnräder, um die Anzahl der Gegendrehungen des Motors auf die gewünschte Anzahl der Gegendrehungen zu verlangsamen. Um ein größeres Drehmoment zu erhalten, wird die Geschwindigkeit verringert und das Drehmoment erhöht. Wenn die Last groß ist, ist der Servomotor zur Leistungssteigerung nicht kosteneffektiv und kann innerhalb des entsprechenden Drehzahlbereichs angepasst werden Der Drehzahlminderer zur Verbesserung des Ausgangsdrehmoments. Der Servomotor ist im Niederfrequenzbetrieb anfällig für Hitze und Niederfrequenzvibrationen. Lange Arbeitszeiten und wiederholte Arbeiten sind nicht förderlich für die Gewährleistung seiner Genauigkeit und seines zuverlässigen Betriebs. Das Vorhandensein eines Feingetriebemotors ermöglicht es dem Servomotor, mit einer angemessenen Geschwindigkeit zu arbeiten, was die Steifigkeit des Maschinenkörpers erhöht und gleichzeitig ein größeres Drehmoment abgibt. Heutzutage gibt es zwei Arten gängiger Getriebe: Harmonic-Getriebe und RV-Getriebe.
3. Kontrollsystem
Das Robotersteuerungssystem ist das Gehirn des Roboters und das Hauptelement, das den Nutzen und die Funktion des Roboters bestimmt. Das Steuersystem entspricht dem Eingabeprogramm des Antriebssystems und der Implementierung des Mechanismus zur Wiederherstellung des Befehlssignals und zur Steuerung. Die Hauptaufgabe der Industrieroboter-Steuerungstechnik besteht darin, das Aktivitätsspektrum, die Haltung und Flugbahn von Industrierobotern im Arbeitsbereich, die Aktionszeit usw. zu steuern. Es zeichnet sich durch einfache Programmierung, Software-Menübedienung, benutzerfreundliche Mensch-Computer-Interaktionsschnittstelle, Online-Eingabeaufforderungen und Benutzerfreundlichkeit aus. Das Controller-System ist das Zentrum des Roboters und die mit unseren Experimenten befassten ausländischen Unternehmen sind eng miteinander verbunden. In den letzten Jahren, mit der Entwicklung der Mikroelektronik-Technologie, wird die Funktion des Mikro-Entsorgers immer höher, während der Preis immer billiger wird, und jetzt sind 32-Bit-Mikro-Entsorger für 1-2 US-Dollar auf dem Markt erschienen.
Kosten{0}effektive Mikroprozessoren für Robotersteuerungen eröffnen neue Entwicklungsmöglichkeiten, sodass die Entwicklung kostengünstiger-hoher-Robotersteuerungen möglich ist. Damit das System über ausreichende Rechen- und Speicherkapazität verfügt, akzeptiert die Robotersteuerung jetzt stärkere ARM-Serien, DSP-Serien, POWERPC-Serien, Intel-Serien und andere Chipzusammensetzungen. Aufgrund der vorhandenen Allzweck-Chipfunktion und -funktion können die Anforderungen einiger Robotiksysteme in Bezug auf Preis, Funktionalität, Integration und Schnittstellen nicht vollständig erfüllt werden, wodurch das Robotiksystem auf der Grundlage der Nachfrage nach SoC-Fähigkeiten (Systemon Chip) entstanden ist. Durch die Integration spezifischer Entsorger und erforderlicher Schnittstellen kann das Design der peripheren Schaltkreise des Systems vereinfacht und die Größe des Systems verringert werden niedrige -Kosten. Actel integriert beispielsweise NEOS- oder ARM7-Disposer-Cores in seine FPGA-Produkte, um ein komplettes SoC-System zu bilden. Im Hinblick auf Robotersteuerungen konvergiert die Forschung hauptsächlich in den Vereinigten Staaten und Japan, und es gibt ausgereifte Fertigprodukte wie das US-amerikanische Unternehmen DELTATAU und die japanische Firma Pengli Co. Ihre Bewegungssteuerungen basieren auf der DSP-Technologie als Kern und nutzen eine PC-basierte offene Struktur.
4. Sensorsystem
Es handelt sich um eine Zusammensetzung aus internem Sensormodul und externem Sensormodul, um aussagekräftige Informationen über den internen und externen Umgebungszustand zu erfassen. Interne Sensoren: Sensoren, die den Zustand des Roboters selbst erkennen (z. B. den Winkel zwischen den Armen), meist Sensoren, die Position und Winkel erkennen. Im Einzelnen gibt es: Positionssensoren, Positionssensoren, Winkelsensoren usw. Externe Sensoren: Sensoren zur Erkennung der Umgebung, in der sich der Roboter befindet (z. B. Erkennung von Objekten, Abstand zum Objekt) und des Zustands (z. B. Erkennung, ob das ergriffene Objekt verrutscht). Konkret gibt es Abstandssensoren, Sichtsensoren, Kraftsensoren usw. Der Einsatz intelligenter Sensorsysteme verbessert die Mobilität von Robotern, ihre Praktikabilität und Intelligenzstandards, das menschliche Wahrnehmungssystem für Informationen der Außenwelt ist Robotergeschicklichkeit, für einige lizenzierte Informationen sind Sensoren jedoch effektiver als das menschliche System.
5. End-Effektor
Der Endeffektor ist eine Komponente, die am letzten Gelenk des Roboters befestigt ist. Es wird im Allgemeinen verwendet, um Objekte zu greifen, sich mit anderen Mechanismen zu verbinden und die gewünschte Aufgabe auszuführen. Roboterhersteller entwerfen oder verkaufen im Allgemeinen keine Endeffektoren, sondern bieten in den meisten Fällen nur einen einfachen Greifer an. Gewöhnlich wird der Endeffektor am Flansch der 6-Achsen-Achse des Roboters montiert, um Aufgaben in einer bestimmten Umgebung auszuführen, z. B. Schweißen, Lackieren, Kleben sowie das Laden und Entladen von Teilen. Dies sind nur einige der Aufgaben, die vom Roboter ausgeführt werden müssen.
Übersicht über Servomotoren
Servoantriebe, auch „Servocontroller“ und „Servoverstärker“ genannt, sind Steuerungen zur Steuerung von Servomotoren, ähnlich der Rolle von Wechselrichtern in gewöhnlichen Wechselstrommotoren, und Teil eines Servosystems. Im Allgemeinen wird der Servomotor auf drei Arten gesteuert: Position, Geschwindigkeit und Drehmoment, um eine hochpräzise Positionierung des Antriebssystems zu erreichen.
I. Klassifizierung des Servomotors
Unterteilt in zwei Kategorien von Gleichstrom- und Wechselstrom-Servomotoren, werden Wechselstrom-Servomotoren in asynchrone Servomotoren und synchrone Servomotoren unterteilt, wobei das aktuelle Wechselstromsystem nach und nach das Gleichstromsystem ersetzt. Im Vergleich zum Gleichstromsystem bietet der Wechselstrom-Servomotor die Vorteile einer hohen Zuverlässigkeit, einer guten Wärmeableitung, einer geringen Trägheit und kann unter hohem Druck arbeiten. Da keine Bürsten und Lenkgetriebe vorhanden sind, wird das AC-Servosystem auch zu einem bürstenlosen Servosystem, und die darin verwendeten Motoren sind Asynchronmotoren vom Käfigtyp und Permanentmagnet-Synchronmotoren mit bürstenloser Struktur. (1) DC-Servomotoren sind in Bürsten- und bürstenlose Motoren unterteilt. ① Bürstenmotoren sind kostengünstig, einfach aufgebaut, Anlaufdrehmoment, großer Drehzahlbereich, einfach zu steuern, zu warten, aber die Wartung ist bequem (Kohlebürsten wechseln), elektromagnetische Störungen, die Verwendung von Umweltanforderungen, wird normalerweise für kostensensible allgemeine industrielle und zivile Anlässe verwendet; ② Bürstenloser Motor, kleine Größe und geringes Gewicht, große Reaktion auf die Kraft der Geschwindigkeit, die Geschwindigkeit mit hoher Trägheit ist klein, Drehmoment und stabil. Reibungslose Drehung, komplexe Steuerung, intelligente, flexible elektronische Phasenänderung, kann Rechteck- oder Sinuswellen-Phasenänderung sein, wartungsfreier Motor, energieeffizient, geringe elektromagnetische Strahlung, geringer Temperaturanstieg und lange Lebensdauer, geeignet für eine Vielzahl von Umgebungen.
II. Eigenschaften verschiedener Arten von Servomotoren
1) Vor- und Nachteile von DC-Servomotoren Vorteile: präzise Drehzahlregelung, sehr harte Drehmoment--Geschwindigkeitscharakteristik, einfaches Regelprinzip, einfach zu bedienen, kostengünstig. Nachteile: Bürstenkommutierung, Drehzahlbegrenzung, zusätzlicher Widerstand, Entstehung von Verschleißpartikeln (nicht geeignet für staubfreie und explosionsgefährdete Umgebungen) 2) Vor- und Nachteile von AC-Servomotoren Vorteile: gute Drehzahlregeleigenschaften, gleichmäßige Regelung im gesamten Drehzahlbereich, nahezu keine Schwingungen, hoher Wirkungsgrad von über 90 %, geringe Wärmeentwicklung, hohe Drehzahlregelung, hochgenaue Positionsregelung (je nach Genauigkeit des Encoders) innerhalb des Nennbetriebsbereichs kann ein konstantes Drehmoment, geringe Trägheit, geringe Geräuschentwicklung, kein Bürstenverschleiß und wartungsfrei (geeignet für staubfreie und explosionsgefährdete Umgebungen) erreicht werden.
Nachteile:Bei einer komplexeren Steuerung müssen die Antriebsparameter vor Ort angepasst werden-PID-Parameter, um den Bedarf an weiteren Verbindungsleitungen zu ermitteln. Derzeit verwenden gängige Servoantriebe einen digitalen Signalprozessor (DSP) als Steuerkern, um komplexere Steueralgorithmen zu erreichen, die digital, vernetzt und intelligent sind. Leistungsgeräte werden im Allgemeinen als intelligentes Leistungsmodul (IPM) als Kerndesign der Antriebsschaltung, IPM-interne integrierte Antriebsschaltung, gleichzeitig mit Über-Spannung, Über-Strom, Überhitzung, Unter-Spannung und anderen Fehlererkennungs- und Schutzschaltungen verwendet, in der Hauptschaltung wird auch die Sanftanlaufschaltung hinzugefügt, um die zu reduzieren Start-up-Prozess auf die Auswirkungen des Laufwerks. Betreiben Sie die Antriebseinheit zunächst über die drei{9}}Phasen-Voll-Brückengleichrichterschaltung, um den drei-Eingangsstrom oder den Netzstrom gleichzurichten, um die entsprechende Gleichstromleistung zu erhalten. Nach der gleichgerichteten drei-Phasenstromversorgung oder dem Netzstrom wird dann über die drei-Phasen-Sinus-PWM-Spannungswechselrichterfrequenz der drei-Phasen-Permanentmagnet-Synchron-Wechselstrom-Servomotor angetrieben. Der gesamte Prozess der Antriebseinheit kann einfach als AC-DC-AC-Prozess bezeichnet werden. Die Haupttopologieschaltung der Gleichrichtereinheit (AC-DC) ist eine drei-Phasen-Voll-ungesteuerte Gleichrichterschaltung.
III. Schaltplan des Servosystems
1. Antriebsverkabelung
Der Servoantrieb verfügt hauptsächlich über eine Regelkreis-Stromversorgung, die Hauptregelkreis-Stromversorgung, eine Servo-Ausgangsstromversorgung, einen Controller-Eingang CN1, eine Encoder-Schnittstelle CN2 und einen Anschluss von CN3. Bei der Regelkreis-Stromversorgung handelt es sich um eine einphasige AC-Stromversorgung. Die Eingangsstromversorgung kann einphasig oder dreiphasig sein, sie muss jedoch 220 V betragen. Das heißt, dass bei dreiphasigem Eingang unsere dreiphasige Stromversorgung über den Transformatortransformator laufen muss, um eine Verbindung herstellen zu können, um die geringere Leistung antreiben zu können. Einphasiger Direktantrieb, einphasiger Anschluss muss an die Klemmen R und S angeschlossen werden. Servomotor-Ausgang U, V, W. Denken Sie daran, niemals an die Stromversorgung des Hauptstromkreises anzuschließen, da dies zum Durchbrennen des Antriebs führen kann. Der CN1-Anschluss wird hauptsächlich für den Anschluss des Host-Computer-Controllers verwendet und bietet Eingang, Ausgang, Encoder-ABZ-Dreiphasenausgang und Analogausgang einer Vielzahl von Überwachungssignalen.
2. Encoder-Verkabelung
Aus der obigen Abbildung können wir neun Anschlüsse erkennen, von denen wir nur fünf verwenden, ein abgeschirmtes Kabel, zwei Stromversorgungskabel und zwei serielle Kommunikationssignale (+-), was fast der gleichen ist wie unsere normale Encoderverkabelung.
3. Kommunikationsanschluss
Der Antrieb ist über den CN3-Anschluss mit der SPS des Computers, dem HMI und anderen übergeordneten Computern verbunden. Zur Steuerung des Antriebs wird die MODBUS-Kommunikation verwendet. Für die Kommunikation können RS232 und RS485 verwendet werden.
IV. Markt für Servoantriebe
Die Roboteranforderungen an Gelenkantriebsmotoren sind sehr streng, AC-Servomotoren werden häufig in Industrierobotern eingesetzt. Derzeit wird der inländische High-End-Markt hauptsächlich von namhaften ausländischen Unternehmen besetzt, hauptsächlich aus Japan, Europa und den Vereinigten Staaten, und es gibt in Zukunft viel Raum für inländische Substitution. Derzeit nehmen ausländische Marken fast 80 % des Marktanteils des chinesischen AC-Servomarktes ein, hauptsächlich aus Japan, Europa und den Vereinigten Staaten. Darunter machen japanische Produkte etwa 50 % des Marktanteils aus, angeführt von seinen berühmten Marken wie Panasonic, Mitsubishi Electric, Yaskawa, Sanyo, Fuji usw., und seine Produkte zeichnen sich durch Technologie und Leistungsniveau aus, die eher den Bedürfnissen chinesischer Benutzer entsprechen, mit einer guten Kosteneffizienz und hohen Zuverlässigkeit, um eine stabile und nachhaltige Kundenquelle im kleinen und mittleren OEM-Markt zu gewinnen. hat insbesondere ein Monopol auf den Vorteil. Präzisionsreduzierer Kürzlich habe ich eine Nachricht gelesen: Die Robotik-Industrie hat das „Genick“-Problem gebrochen, das Gefühl ist ziemlich tief. Angesichts der steigenden Arbeitskosten ist der Einsatz von Industrierobotern als Ersatz für Menschen zu einem Trend geworden. Industrieroboter sind der Eckpfeiler der intelligenten Fertigung, aber ihre Kernkomponenten schränken die Entwicklung der chinesischen Robotikindustrie ein. Relevante Umfragen zeigen, dass die derzeitigen inländischen Roboter die Abhängigkeit von Importen verringern. Die Robotikindustrie in China soll zu einem Klima werden und muss entschlossen sein, das Problem der Kernkomponenten zu lösen.
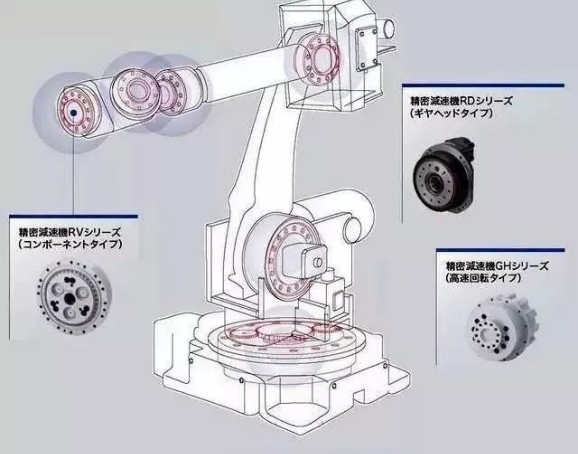
Im Folgenden finden Sie eine Einführung in die wichtigsten Präzisionskomponenten von Industrierobotern: Geschwindigkeitsreduzierer. Im Vergleich zu universellen Geschwindigkeitsreduzierern - erfordern Geschwindigkeitsreduzierer für Roboter eine kurze Übertragungskette, geringe Größe, hohe Leistung, geringes Gewicht und einfache Steuerung usw. Reduziererindustrie, wir müssen die beiden Giganten der Branche erwähnen: Nabtesco (Teijin, auch bekannt als Nabtesco) und Hamonica Drive (Hamonica), in der Branche allgemein bekannt (RV-Reduzierer und harmonischer Reduzierer). Sie haben die Welt der Robotergetriebe nahezu monopolisiert. Diese beiden Arten von Getrieben weisen eine Bearbeitungsgenauigkeit im Mikrometerbereich auf, nur dieses ist in der Massenproduktionsphase mit hoher Zuverlässigkeit sehr schwierig, ganz zu schweigen von Tausenden von Umdrehungen bei Hochgeschwindigkeitsbetrieb, aber auch hoher Lebenserwartung. Derzeit gibt es auf dem Markt eine große Anzahl von Anwendungen in Industrierobotern für Geschwindigkeitsreduzierer. Es gibt zwei Hauptkategorien: RV-Geschwindigkeitsreduzierer und harmonische Geschwindigkeitsreduzierer.
RV-Reduzierer:Der Differentialeingriff ist geringer, aber im Vergleich zum harmonischen Untersetzungsgetriebe wird das RV-Untersetzungsgetriebe normalerweise mit einem Zykloidenrad verwendet. Das RV-Untersetzungsgetriebe besteht aus einem Zykloidenrad und einer Planetenhalterung. Im Vergleich zum harmonischen Reduzierer ist der Schlüssel zum RV-Reduzierer der Bearbeitungsprozess und der Montageprozess. Der RV-Reduzierer hat eine höhere Ermüdungsfestigkeit, Steifigkeit und Lebensdauer. Im Gegensatz zum harmonischen Antrieb nimmt mit zunehmender Zeit die Bewegungsgenauigkeit erheblich ab, der Nachteil ist sein hohes Gewicht und die größeren Außenabmessungen. Der RV-Reduzierer wird im Drehmoment der Roboterbeine, Lenden- und Ellenbogengelenke, drei Gelenke, belastete Industrieroboter, eine, zwei, drei Achsen werden als RV-Reduzierer verwendet. Die in der Robotik häufiger eingesetzte harmonische Übertragung hat eine viel höhere Ermüdungsfestigkeit, Steifigkeit und Lebensdauer, und die Differentialgenauigkeit ist stabil, im Gegensatz zur harmonischen Übertragung, da mit der Zeit das Wachstum der Bewegungsgenauigkeit erheblich verringert wird, so dass in vielen Ländern der Welt hochpräzise Roboter mehr RV-Untersetzungsgetriebe antreiben, daher ersetzen die RV-Untersetzungsgetriebe im fortschrittlichen Roboterantrieb nach und nach den Entwicklungstrend von harmonischen Untersetzungsgetrieben.
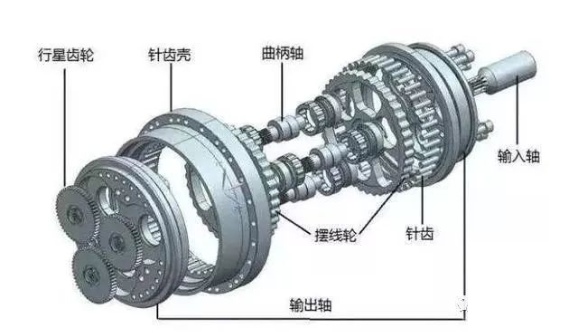 Explosionszeichnung des RV-Reduzierstücks
Harmonischer Reduzierer: Wird auch mit weniger Differenzialeingriff verwendet, der Harmonische in einer Art Keilzahnrad ist flexibel, erfordert eine wiederholte Verformung mit hoher Geschwindigkeit, ist also zerbrechlicher, die Tragfähigkeit und die Lebensdauer sind begrenzt. Harmonischer Reduzierer ist eine Art harmonisches Übertragungsgerät, harmonisches Übertragungsgerät einschließlich harmonischem Gaspedal und harmonischem Reduzierer. Der harmonische Reduzierer umfasst hauptsächlich: starres Rad, flexibles Rad und radiale Verformung der drei Komponenten des Wellengenerators. Dabei werden flexible Zahnräder verwendet, um eine kontrollierte elastische Verformungswelle zu erzeugen, die durch die relative Fehlausrichtung zwischen den Zähnen des starren Rads und des flexiblen Rads zur Übertragung von Kraft und Bewegung verursacht wird. Diese Art der Übertragung unterscheidet sich wesentlich von der allgemeinen Zahnradübertragung und weist Besonderheiten in der Eingriffstheorie, der Sammlungsberechnung und dem Strukturdesign auf. Harmonische Untersetzungsgetriebe bieten die Vorteile hoher Präzision, hoher Tragfähigkeit usw. Im Vergleich zu gewöhnlichen Untersetzungsgetrieben werden Volumen und Gewicht durch den Einsatz von 50 % weniger Material um mindestens ein Drittel reduziert. Daher werden harmonische Untersetzungsgetriebe hauptsächlich für kleine Roboter verwendet, die sich durch kleines Volumen, geringes Gewicht, hohe Tragfähigkeit, hohe Bewegungspräzision und ein großes einstufiges Übersetzungsverhältnis auszeichnen. Wird im Allgemeinen für Industrieroboter mit kleinen Lasten oder große Roboter mit mehreren Achsen am Ende verwendet.
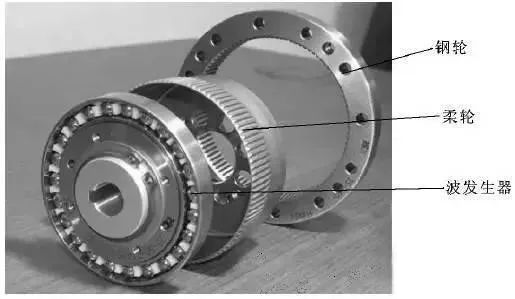 Explosionszeichnung des Oberschwingungsreduzierers
Das japanische Unternehmen Nabtesco schlug Anfang der 1980er Jahre ein Design vom Typ RV- vor, um 1986 mit der RV-Getriebeforschung einen wesentlichen Durchbruch zu erzielen, der sechs bis sieben Jahre dauerte. und der erste, der die Ergebnisse der inländischen Nantong Zhenkang und Hengfengtai vorlegte, verbrachte 6-8 Jahre Zeit. Bedeutet das, dass Chinas lokale Unternehmen kaum eine Chance haben? Glücklicherweise gelang es chinesischen Unternehmen nach mehreren Jahren, endlich einige Durchbrüche zu erzielen. Im Inland werden hauptsächlich Nantong Zhenkang, Qinchuan-Werkzeugmaschinen, Wuhan-Essenz, Zhejiang Hengfengtai und Zhejiang Shuanghuan betrieben. Die Produktion von Nantong Zhenkang soll 10.000 Einheiten überschritten haben, die Produktionslinie für Werkzeugmaschinen in Qinchuan wurde eröffnet und die Produktion steigt allmählich an. Qinchuan-Werkzeugmaschinen sind das nationale Importsubstitutionsprojekt, Qinchuan-Werkzeugmaschinen 90.000 Sätze Industrieroboter-Gelenkreduzierer-Technologietransformationsprojekt, Industrieroboter-Gelenkreduzierer-Produktionslinie zwei kombinierte Investitionen von 314 Millionen Yuan. Steuerungssystem Das Robotersteuerungssystem ist das Gehirn des Roboters, das das Hauptelement zur Bestimmung der Funktion und Funktion des Roboters darstellt. Das Steuersystem richtet sich nach dem Eingabeprogramm des Antriebssystems und implementiert den Mechanismus zur Wiederherstellung des Befehlssignals und zur Steuerung. Der folgende Artikel stellt hauptsächlich das Robotersteuerungssystem vor.

1. Das Steuerungssystem des Roboters „Steuerung“ besteht darin, das zu steuernde Objekt entsprechend der gewünschten Art und Weise zu verhalten. Die Grundvoraussetzung für „Kontrolle“ besteht darin, die Eigenschaften des kontrollierten Objekts zu verstehen. „Substanz“ ist die Steuerung des Ausgangsdrehmoments eines Aktors.
2, das grundlegende Arbeitsprinzip des Roboters Das Arbeitsprinzip ist die Reproduktion der Demonstrationslehre; Demonstrationslehre, auch als geführte Demonstrationslehre bekannt, dient sowohl der künstlichen Führung von Robotern als auch der schrittweisen Steuerung entsprechend der tatsächlichen Anforderung des Aktionsprozesses. Einmalig speichert der Roboter im Führungsprozess automatisch die Haltung jeder Aktion, Position, Prozessparameter, Bewegungsparameter usw. in der Demonstrationslehre und generiert automatisch eine kontinuierliche Ausführung des Programms. Nach Abschluss des Teach-Vorgangs müssen Sie dem Roboter nur noch einen Startbefehl geben. Der Roboter folgt automatisch den eingelernten Aktionen, um alle Prozesse abzuschließen.
3. Die Klassifizierung der Robotersteuerung 1) entsprechend dem Vorhandensein oder Nichtvorhandensein von Rückmeldungen ist unterteilt in: Steuerung mit offenem Regelkreis, Regelung mit geschlossenem Regelkreis und präzise Regelung mit offenem Regelkreis: Kennen Sie das Modell des gesteuerten Objekts genau, und dieses Modell bleibt im Steuerungsprozess unverändert. (2) Entsprechend dem gewünschten Umfang wird die Steuerung unterteilt in: Kraftsteuerung, Positionssteuerung, Hybridsteuerung. Die Positionssteuerung ist unterteilt in: Einzelgelenkpositionssteuerung (Positionsrückmeldung, Positionsgeschwindigkeitsrückmeldung, Positionsgeschwindigkeitsbeschleunigungsrückmeldung), Mehrgelenkpositionssteuerung, Mehrgelenkpositionssteuerung ist unterteilt in Zerlegungsbewegungssteuerung, zentrale Steuerung, Kraftsteuerung ist unterteilt in: direkte Kraftsteuerung, Impedanzsteuerung, Kraft-Positionshybridsteuerung (3) Intelligente Steuerungsmethoden Fuzzy-Steuerung, adaptive Steuerung, optimale Steuerung, neuronale Netzwerksteuerung, Fuzzy-neuronale Netzwerksteuerung, Expertensteuerung 4. Hardwarekonfiguration und -struktur des Steuerungssystems. Elektrische Hardware. Softwarearchitektur Da der Robotersteuerungsprozess eine große Anzahl von Koordinatentransformationen und Interpolationsoperationen sowie eine Echtzeitsteuerung auf niedrigerer Ebene umfasst. Daher besteht die Struktur des Robotersteuerungssystems auf dem aktuellen Markt zum größten Teil aus der hierarchischen Struktur eines Mikrocomputersteuerungssystems, wobei normalerweise ein zweistufiges Computerservosteuerungssystem verwendet wird.
(1) Spezifischer Prozess:Nachdem der Hauptsteuercomputer die vom Personal eingegebenen Bedienanweisungen erhalten hat, analysiert und interpretiert er zunächst die Anweisungen, um die Parameter der Handbewegung zu bestimmen. Anschließend führt es Kinematik-, Dynamik- und Interpolationsoperationen durch und leitet schließlich die koordinierten Bewegungsparameter für jedes Gelenk des Roboters ab. Diese Parameter werden über eine Kommunikationsleitung als vorgegebenes Signal für das Servosteuerungssystem jedes Gelenks an die Servosteuerungsstufe ausgegeben. Die Servoaktuatoren an den Gelenken D/A wandeln dieses Signal um und treiben die Gelenke an, um eine koordinierte Bewegung zu erzeugen. Die Sensoren leiten die Bewegungsausgangssignale von jedem Gelenk zurück an den Computer der Servosteuerungsstufe, um eine lokale Regelung mit geschlossenem Regelkreis zu bilden und eine präzise Steuerung der Bewegung des Roboters im Raum zu erreichen.
(2) SPS-basierte Bewegungssteuerung Zwei Arten der Steuerung:① Die Verwendung von SPS-Ausgangsports zur Verwendung von Impulsbefehlen zum Erzeugen von Impulsen zum Antreiben des Motors und gleichzeitig die Verwendung allgemeiner E/A- oder Zählteile zur Erzielung einer Positionssteuerung mit geschlossenem Regelkreis von Servomotoren Zum Senden einer Hochgeschwindigkeitsimpulssteuerung gehört die Positionssteuerungsmethode. Die Positionssteuerung ist im Allgemeinen eher eine Punkt-zu-Punkt-Positionssteuerung. Hierbei handelt es sich um eine Positionssteuerungsmethode, die hauptsächlich zum Senden einer Hochgeschwindigkeitsimpulssteuerung dient, und die Positionssteuerungsmethode ist eine Punkt-{8}}zu-{9}Punkt-Positionssteuerung.
Wichtige Roboterparameter
Die technischen Parameter des Roboters spiegeln die Arbeit wider, die der Roboter leisten kann, die höchste Betriebsleistung usw. Dabei müssen Design und Anwendung des Roboters berücksichtigt werden. Die wichtigsten technischen Parameter des Roboters sind Freiheitsgrade, Auflösung, Arbeitsraum, Arbeitsgeschwindigkeit, Arbeitsbelastung usw.

1. Freiheitsgrade sind die Anzahl der Koordinatenachsen, die der Roboter für unabhängige Bewegungen hat. Die Freiheitsgrade eines Roboters sind die Anzahl unabhängiger Bewegungsparameter, die erforderlich sind, um die Position und Haltung der Roboterhand im Raum zu bestimmen. Die Anzahl der Freiheitsgrade eines Roboters entspricht im Allgemeinen der Anzahl der Gelenke. Herkömmliche Roboter verfügen im Allgemeinen über 5 bis 6 Freiheitsgrade. Einige Roboter verfügen auch über externe Achsen.
2. Gelenke (Gelenk), das heißt, die Bewegung des Schraubstocks, die dem Roboterarm Teile der Relativbewegung zwischen den Organen ermöglicht.
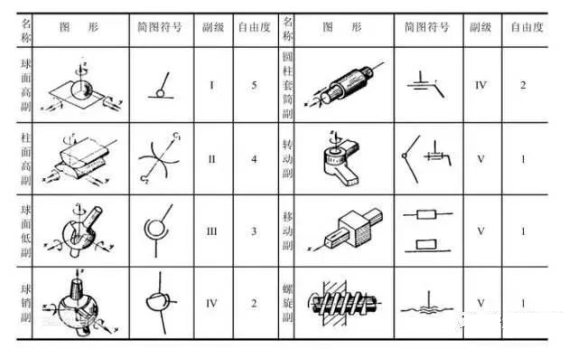
3. Arbeitsbereich Der gesamte räumliche Bereich, der durch den Arm- oder Handmontagepunkt eines Industrieroboters erreicht werden kann. Seine Form hängt von der Anzahl der Freiheitsgrade des Roboters sowie der Art und Konfiguration der Bewegungsgelenke ab. Der Arbeitsbereich des Roboters besteht im Allgemeinen aus zwei Darstellungsmethoden: grafische und analytische Methode.
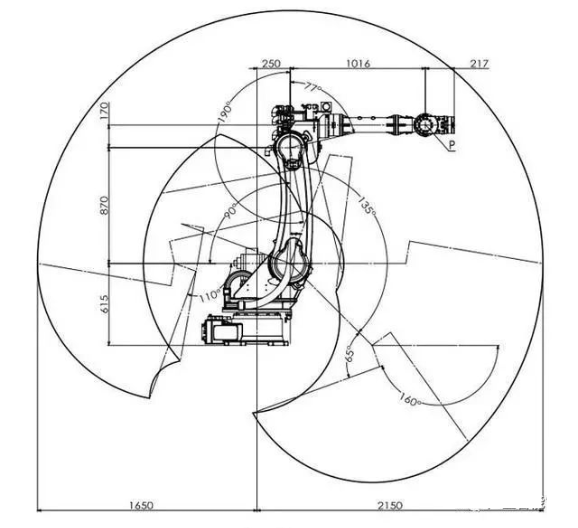
4. die Geschwindigkeit des Roboters im Arbeitsprozess unter Lastbedingungen, gleichmäßiger Geschwindigkeitsbewegungsprozess, der Mittelpunkt der mechanischen Schnittstelle oder der Mittelpunkt des Werkzeugs in der Zeiteinheit der zurückgelegten Wegstrecke oder des Drehwinkels.
5. Die Arbeitslast ist die am Handgelenk des Roboters befestigte Last im Arbeitsbereich des maximalen Gewichts, das in jeder Position ausgehalten werden kann, im Allgemeinen ausgedrückt in Masse, Moment und Trägheitsmoment. Neben der Laufgeschwindigkeit und der Beschleunigungsgröße sowie anderen Parametern kann die Arbeitslast im Allgemeinen im Hochgeschwindigkeitsbetrieb des Roboters das Gewicht des Werkstücks als Tragfähigkeit als Indikator erfassen. Das Lastgewicht des Handhabungsroboters ist als Summe aus Greifer und Werkstück zu betrachten.
6. Auflösung
Es bezieht sich auf die minimale Bewegungsdistanz oder den minimalen Drehwinkel, den der Roboter realisieren kann . 7, Genauigkeit Wiederholbarkeit oder Wiederholungspositionierungsgenauigkeit: bezieht sich auf den Unterschied zwischen dem wiederholten Erreichen einer bestimmten Zielposition durch den Roboter. Wenn Sie beispielsweise eine Achse auffordern, 100 mm zu gehen, beträgt das erste Mal, dass sie tatsächlich gelaufen ist, 100,01. Wiederholt die gleiche Aktion, die sie gelaufen ist, 99,99. Der Fehler von 0,02 ist die Wiederholungspositionierungsgenauigkeit. Sie ist ein Maß für die Konzentration einer Reihe von Fehlerwerten, also die Wiederholbarkeit. Die Genauigkeit des Roboters hängt nicht nur von der Gelenkuntersetzung und dem Getriebe ab, sondern auch vom mechanischen Montageprozess, der in vielen Fällen nicht vorhanden ist, was zu einer Verringerung der wiederholbaren Positionierungsgenauigkeit des Roboters führt.