


Der Roboterbegriff ist bereits sehr weit gefasst. Dieser Artikel konzentriert sich auf Servomotoren für Robotergelenke, die in der industriellen Automatisierung eingesetzt werden, und behandelt nicht integrierte Servomotoren für Serviceroboter.
Industrieroboter werden grob in lineare Roboter (auch als kartesische Roboter bekannt), Roboter mit mehreren -Freiheitsgraden-- (auch als Mehrgelenkroboter bekannt), Parallelroboter (auch als Delta-Roboter bekannt) und horizontale Mehrgelenkroboter (auch als SCARA-Roboter bekannt) eingeteilt. Eine „Automatisierungszelle“ besteht aus verschiedenen Arten von Gelenkroboterarmen und automatisierten Fördergeräten. Automatisierungszellen mit unterschiedlichen Funktionen werden zu einer automatisierten Produktionslinie verknüpft und mehrere automatisierte Produktionslinien werden zu einer automatisierten Werkstatt zusammengefasst.
Unter diesen Industrierobotern und automatisierten Einheiten spielen Servomotoren eine entscheidende Rolle bei der genauen, schnellen und zuverlässigen Positionierung mechanischer Strukturen gemäß Steuerbefehlen; Daher gelten sie als Kernkomponenten.
Grundkonzepte von Permanentmagnet-Servomotoren
„Servo“ bezieht sich auf die Fähigkeit, Befehle von einem Steuerungscomputersystem ohne Abweichung auszuführen. Dieses Konzept ist nicht auf Elektromotoren oder Hydraulik beschränkt; es umfasst auch pneumatische Systeme, und jede Komponente, die diese Aufgabe erfüllen kann, wird als Servokomponente betrachtet.
Ein Elektromotor ist eine elektromechanische Komponente, die elektrische Energie in mechanische Energie umwandelt. Ein Servomotor ist ein Elektromotor, der für den Einsatz in Bewegungssteuerungssystemen entwickelt wurde und dessen Ausgangsparameter-wie Position, Geschwindigkeit, Beschleunigung oder Drehmoment-steuerbar sind.
Servomotoren können anhand ihrer Steuerungsspezifikationen in verschiedene Typen eingeteilt werden. Nach Art der Stromversorgung werden sie in AC-Servomotoren und DC-Servomotoren unterteilt. Je nach Betriebsart werden sie in lineare Servomotoren und rotierende Servomotoren eingeteilt. Linearmotoren erzeugen direkt die Newtonsche Kraft, während Rotationsmotoren ein Drehmoment abgeben. Um lineare Lasten anzutreiben, benötigen Rotationsmotoren mechanische Mechanismen wie Leitspindeln, um eine Drehbewegung in eine lineare Bewegung umzuwandeln.
Rotierende AC-Servomotoren werden basierend auf der Rotorstruktur in AC-Asynchron-Servomotoren und AC-Synchron-Servomotoren eingeteilt. Der Rotor eines AC-Asynchron-Servomotors besteht aus einem Aluminium- oder Kupferkäfig, und die Drehzahl des Käfigs hält immer einen bestimmten Drehzahlunterschied zum synchron rotierenden Magnetfeld aufrecht. Mithilfe der Vektorsteuerungstechnologie kann dieser Motortyp eine ebenso präzise Drehmomentsteuerung wie Gleichstrommotoren erreichen. Der Rotor zeichnet sich jedoch durch eine hohe Trägheit, gute Konstantleistungseigenschaften und einen großen Drehzahlbereich aus, sodass er für eine Vielzahl von Lasten mit variabler Trägheit geeignet ist, beispielsweise für Schneid- und Aufwickel-/Abwickelanwendungen in Werkzeugmaschinen und Druckmaschinen. Die Nachteile sind ein niedriges Anlaufdrehmoment und eine geringere elektromagnetische Ansprechgeschwindigkeit als Permanentmagnet-Servomotoren. Die elektromagnetische Zeitkonstante beträgt etwa das Zehnfache derjenigen von Permanentmagnetmotoren aus Permanentmagnetmaterialien. Darüber hinaus sind sie aufgrund der geringen Leistungsdichte und der großen Rotorabmessungen nicht für hochdynamische Servoanwendungen geeignet.
Rotierende AC-Synchronservomotoren verwenden Permanentmagnetmaterialien für ihre Rotoren, die direkt das Erregermagnetfeld erzeugen. Es ist kein Erregerstrom erforderlich, um das Magnetfeld des Motors aufzubauen, was zu einer schnellen elektromagnetischen Reaktion führt. Darüber hinaus ermöglicht die hohe Energiedichte aktueller Seltenerd-Permanentmagnetmaterialien eine hohe Leistungsdichte in diesen Motoren und eröffnet Möglichkeiten für die Konstruktion von Servomotoren mit unterschiedlichen Leistungsmerkmalen. Eine hohe Dynamik kann durch eine schlanke Bauweise mit geringer Rotorträgheit oder eine kompakte, robuste Bauweise mit hoher Rotorträgheit erreicht werden. Die Verwendung von Seltenerd-Permanentmagnetmaterialien hat Permanentmagnetmotoren zur bevorzugten Wahl für Servoanwendungen gemacht. Allerdings sind Seltenerd-Permanentmagnetmaterialien nach wie vor die teuerste Komponente unter allen in Servomotoren verwendeten Materialien. Unterschiede in den von verschiedenen Herstellern verwendeten Materialien führen zu unterschiedlichen Produktqualitäten. Hochwertige Permanentmagnetmaterialien entmagnetisieren sich möglicherweise selbst bei Betriebstemperaturen über 150 Grad nicht, während minderwertige Materialien möglicherweise entmagnetisieren, wenn die Betriebstemperatur des Motors unter 120 Grad liegt. Die Qualität der Permanentmagnetmaterialien bestimmt direkt die verschiedenen Eigenschaften des Servomotors.
Linearservomotoren geben eine Kraft in Newton-metern direkt aus, ohne dass eine mechanische Umwandlung erforderlich ist, was eine sehr hohe Beschleunigung ermöglicht. In den letzten Jahren haben rasante technologische Fortschritte zu einer weiten Verbreitung in den Vorschubachsen von Hochleistungswerkzeugmaschinen geführt. Bei Industrierobotern ist ihre Anwendung jedoch auf bestimmte lineare Roboterarme beschränkt und steht nicht im Mittelpunkt dieses Artikels. Dieser Artikel konzentriert sich auf rotierende Permanentmagnet-Servomotoren und ihre Anwendungen in Industrierobotern.
Aufbau eines rotierenden Permanentmagnetmotors
Abbildung 1 zeigt ein typisches Strukturdiagramm eines Permanentmagnet-Servomotors. Um einen umfassenden Überblick zu bieten, soll dieses einzelne Diagramm den gesamten Aufbau eines Permanentmagnet-Servomotors anschaulich veranschaulichen. Tatsächlich können Permanentmagnet-Servomotoren mit geringer-Leistung und einer Nennleistung von 15 kW oder weniger auf natürliche Konvektion zur Kühlung zurückgreifen, sodass kein Kühlventilator erforderlich ist. Diese Motoren sind kompakt und erfordern keine Montagefüße; Auch Einbauringe sind nicht erforderlich. Das Ersetzen des Anschlusskastens durch einen Luftfahrtstecker für die Anschlusskabel führt zu einem saubereren Design. Folglich sieht der Motor wie in Abbildung 2(a) aus. Wenn der Motor sehr klein ist -unter 1 kW-, sind sogar die Luftfahrtanschlüsse für die Anschlusskabel unnötig; Stattdessen kann ein Kabel direkt vom Motor verlängert werden, was zu der in Abbildung 2(b) gezeigten Konfiguration führt.
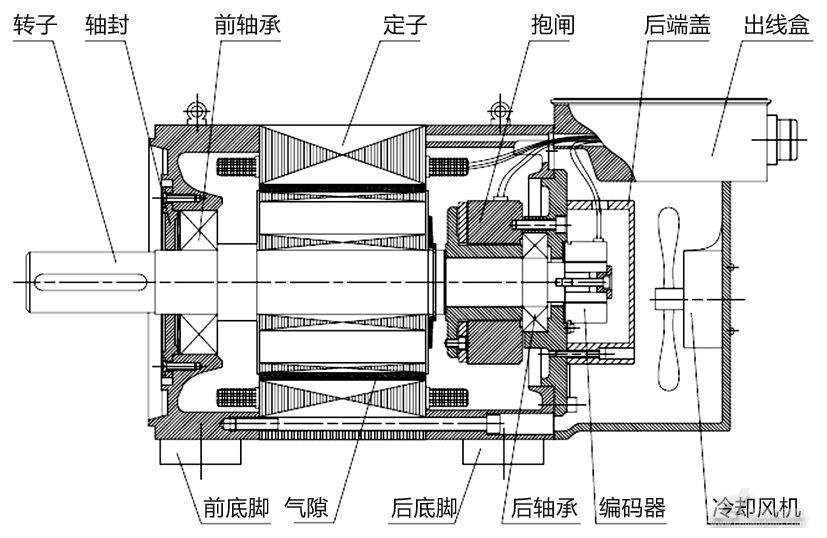 Abbildung 1: Schematische Darstellung eines Permanentmagnet-Servomotors
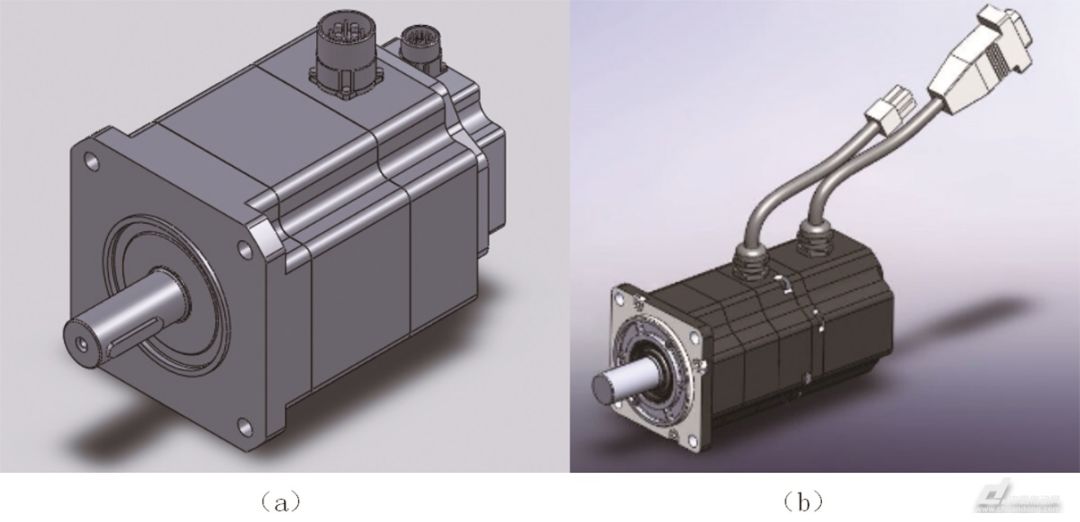
Abbildung 2: Schematische Darstellung eines Permanentmagnet-Servomotors mit geringer-Leistung
In diesem Abschnitt wird davon ausgegangen, dass der Leser die Prinzipien von Elektromotoren versteht und sich ausschließlich auf die Erläuterung der strukturellen Unterschiede zwischen Permanentmagnet-Servomotoren und anderen Motortypen basierend auf den Eigenschaften von Robotermotoren konzentriert.
Lager: Die Lebensdauer eines Servomotors hängt eng von seinen Lagern ab. Aufgrund der hohen Anforderungen an Zuverlässigkeit und Haltbarkeit von Robotern müssen die Lager eine Lebensdauer von mindestens 30.000 Stunden gewährleisten. Bezogen auf einen 8-Stunden-Arbeitstag ergibt sich daraus eine Roboterlebensdauer von mindestens 10 Jahren. Die Lager müssen für einen intermittierenden Betrieb bei 6.000 U/min geeignet sein.
Statorbleche und -wicklungen: Da Robotermotoren eine hohe Leistungsdichte erfordern und um die Größe zu minimieren und die Erzeugung von Eisenverlustwärme zu reduzieren, muss das Blechmaterial kaltgewalzter Siliziumstahl mit einer Dicke von 0,35 mm oder weniger sein. Die Wicklungen müssen einer langfristigen Einwirkung von 16-kHz-Trägerimpulsen mit variabler-Frequenz standhalten. Um Durchschläge zu verhindern und starken du/dt-Überspannungen standzuhalten, muss die Spannungsfestigkeit mindestens 2.500 V betragen.
Rotor-Permanentmagnetmaterial: Das Permanentmagnetmaterial ist die teuerste Komponente in einem Permanentmagnet-Servomotor. Materialien mit einem geringen Gehalt an Seltenerdelementen haben einen niedrigen Curie-Punkt und eine schlechte Materialstabilität. Wenn Neodym-Eisen-Bor-Magnete (NdFeB) verwendet werden, sollten diese vorzugsweise der Güteklasse UH42 oder höher entsprechen. Zusätzlich muss auf den Gehalt an Seltenerdelementen wie Dysprosium geachtet werden. Um eine hohe Temperatur-Entmagnetisierungsbeständigkeit zu gewährleisten, werden Samarium--Kobalt-Magnete (SmCo) auch häufig in kleinen und mittelgroßen Servomotoren eingesetzt. Zusammenfassend ist es wichtig sicherzustellen, dass der Servomotor unter normalen Betriebsbedingungen wirklich entmagnetisierungsbeständig bleibt. Andernfalls kann die Langzeitstabilität des Roboters nicht garantiert werden.
Wellendichtungen: Um das Eindringen von Öl und Schmutz in den Motor zu verhindern und gleichzeitig einen reibungslosen Betrieb zu gewährleisten, ist die Installation einer Wellendichtung am Motorwellenende eine Standardkonstruktionspraxis. Bei Robotern wird oft ein kleines Zahnrad auf die Welle des Servomotors gefräst, um den Motor direkt mit dem Untersetzungsgetriebe zu verbinden. Da hohe Temperaturen und Öl in den Motor gelangen können, sind mehrlippige Hochtemperatur-Wellendichtungen erforderlich. Beispielsweise ist eine doppellippige Wellendichtung aus Fluorkohlenstoffkautschuk zuverlässiger als eine einlippige Wellendichtung aus Nitrilkautschuk, obwohl der Kostenunterschied erheblich ist.
Bremse: Eine Bremse gehört zur Standardausstattung von Robotermotoren. Fast 95 % der Servomotoren benötigen eine Bremse. Um sicherzustellen, dass die Bremse jederzeit -besonders bei Notbremsungen-eingreift, muss sie zuverlässig funktionieren. Die Bremse muss über einen ausreichenden Sicherheitsfaktor verfügen und ein statisches Drehmoment von etwa dem 1,5-fachen des Nenndrehmoments des Motors aufweisen. Bei Hochleistungsrobotermotoren sollte der Sicherheitsfaktor für die Bremse das 2,0- oder sogar 2,5-fache des Nenndrehmoments erreichen. Es ist wichtig zu beachten, dass es sich bei der Bremse eines Robotermotors um eine Sicherheitsbremse und nicht um eine Betriebsbremse handelt. Die Steuerung muss sicherstellen, dass bei einem Notstopp der Bremskreis des Servoantriebs über einen Bremswiderstand aktiviert wird und die Bremse einfällt, wenn die Motordrehzahl gegen Null geht. Um die Reaktionsgeschwindigkeit zu verbessern, sind Permanentmagnetbremsen elektromagnetischen Federbremsen überlegen.
Encoder: Der Encoder ist am hinteren Ende des Motors montiert und fungiert als Sensor für Motordrehzahl und Rotorposition. Es misst die Position des Rotors, um dem Steuercomputer Daten über die tatsächliche Position und Geschwindigkeit des Rotors für die Servosteuerung, die Magnetfeldpositionierung und die Berechnung der Bewegungsbahn zu liefern. Während Encoder für Robotermotoren im Allgemeinen keine hohe Präzision bieten, müssen sie die absolute Positionsmessung mit mehreren Umdrehungen unterstützen, um sicherzustellen, dass der Motor den Betrieb in der Position wieder aufnehmen kann, in der er sich vor einem Stromausfall befand. Derzeit gibt es drei gängige Ansätze, um die Anforderungen an Robotermotor-Encoder zu erfüllen. Die erste Methode verwendet einen optischen oder magnetischen Gray-Code-Encoder für die Messung mit einer einzigen Umdrehung und mechanische Zahnräder für die Messung mit mehreren Umdrehungen. Der Vorteil dieses Ansatzes ist eine hohe Messgenauigkeit; Nach einem Stromausfall bleibt die Betriebsposition des Motors über die mechanische Position des Encoders erhalten und kann beim Einschalten direkt abgelesen werden. Der Nachteil besteht jedoch darin, dass der Encoder zu dick ist und daher für begrenzte Einbauräume zu lang ist. Bei der zweiten Methode wird ein optischer oder magnetischer Gray-Code-Encoder zum Speichern von Single-Turn-Daten verwendet, während Multi-Turn-Daten über einen batteriebetriebenen elektronischen Speicher gespeichert werden. Dadurch kann der Encoder sehr kurz gebaut werden, was ihn ideal für kleine Servomotoren mit einem Außendurchmesser von weniger als 60 mm macht. Der Nachteil besteht darin, dass die Batterielebensdauer relativ kurz ist-normalerweise höchstens zwei bis drei Jahre und in manchen Fällen muss die Batterie bereits nach einem Jahr ausgetauscht werden. Bei der dritten Methode wird ein Drehtransformator verwendet, um die Position einer einzelnen Drehung für Anwendungen mit geringen Präzisionsanforderungen zu messen, während die Informationen für mehrere Drehungen von einer batteriebetriebenen Leiterplatte im Steuerkasten verarbeitet werden.
Rotorwellenverlängerung: Aufgrund des häufigen Vorwärts- und Rückwärtsbetriebs ist der Motor Scherkräften ausgesetzt; Daher sollte das Wellenmaterial vorzugsweise 42CrMo-vergüteter Stahl sein. Wenn der Motor mit einer Passfeder eingebaut wird, muss die Passfeder vollständig sitzen, um das dynamische Gleichgewicht und den Rundlauf des Motors wirksam zu reduzieren. Bei hohen Drehzahlen kann der Rundlaufunterschied zwischen einem Servomotor mit Passfeder und einer blanken Welle im Leerlauf-bis zu neunmal größer sein-ein Faktor, der nicht unterschätzt werden sollte.
Wichtige Übertragungsparameter von Permanentmagnet-Servomotoren
Betriebszone: Der Bereich, in dem der Motor kontinuierlich betrieben werden kann, ohne den zulässigen Temperaturanstieg zu überschreiten, wird als Dauerbetriebszone bezeichnet. Der Bereich außerhalb der Dauerbetriebszone, in dem ein kurzzeitiger Betrieb zulässig ist, wird als intermittierende Betriebszone bezeichnet. Der Betriebsbereich wird durch eine zwei-dimensionale Koordinatenebene von Drehmoment und Drehzahl dargestellt.
Nennleistung PN: Die maximale Leistung, die der Motor im Dauerbetriebsbereich abgeben kann.
Nenndrehmoment MN: Das Drehmoment, bei dem der Motor im Dauerbetriebsbereich seine Nennleistung abgibt. Die Definitionen des Nenndrehmoments variieren erheblich zwischen den Herstellern. Entsprechende Wärmeabfuhrbedingungen werden in der Regel vorgegeben. International ist es gängige Praxis, festzulegen, dass dieser Nennwert gemessen wird, wenn der Motor auf einem Aluminiumflansch mit einer definierten Fläche und Dicke montiert ist und die Flanschtemperatur bei 20 Grad oder unter einer festgelegten Temperatur gehalten wird. Daher sind Motoren im tatsächlichen Betrieb häufig auf Gusseisenkomponenten montiert und die Sommertemperaturen können die Prüfnorm überschreiten. Wird im Betrieb kein Spielraum eingehalten, kann es zu Überhitzung und Entmagnetisierung kommen. Die im chinesischen Nationalstandard festgelegte Standardbedingung von 40 Grad Umgebungstemperatur ist für die chinesische Umgebung relativ angemessen. Seriöse Hersteller berücksichtigen bei der Veröffentlichung des Nenndrehmoments einen gewissen Auslegungsspielraum unterhalb der gemäß Norm ermittelten Nennwerte, was sicherer ist.
Nennstrom IN: Der dem Nenndrehmoment entsprechende Strom.
Nenndrehzahl nN: Die maximale Drehzahl, mit der der Motor innerhalb des Dauerbetriebszyklus unter Nenndrehmoment betrieben werden darf.
Kontinuierlich gesperrtes-Rotordrehmoment MO: Das maximale Drehmoment, das der Motor liefern kann, wenn er im kontinuierlichen Arbeitszyklus gesperrt ist. Im Allgemeinen gelten Drehzahlen unter 100 U/min als innerhalb des Betriebsbereichs mit blockiertem-Rotor.
Kontinuierlicher blockierter-Rotorstrom I0: Der Strom, der dem kontinuierlich blockierten-Rotordrehmoment entspricht.
Spitzendrehmoment Mmax: Das maximale Drehmoment, das der Motor abgeben darf. Die Nennbedingungen variieren erheblich zwischen verschiedenen Herstellern. Einige geben das dem Entmagnetisierungsstrom entsprechende Drehmoment an; Solche Angaben sollten nicht als Spitzendrehmoment verwendet werden. Mechanische Konstrukteure müssen ausreichend Spielraum einplanen, um zu verhindern, dass der Motor aufgrund eines zu hohen Betriebsdrehmoments entmagnetisiert und ausfällt. Wenn das maximale Drehmoment entsprechend dem Arbeitszyklus angegeben wird, hat es einen technischen Referenzwert. Das nach S3-10 % angegebene Spitzendrehmoment hat den größten technischen Richtwert; Darunter versteht man das maximal zulässige Betriebsdrehmoment für eine kontinuierliche Betriebszeit von 3 Sekunden, was für Roboter ausreichend ist. Die wiederholte Überlastung liegt bei Mehrgelenkrobotern im Allgemeinen bei etwa dem 2,0-fachen.
Spitzenstrom Imax: Der dem Spitzendrehmoment entsprechende Betriebsstrom.
Elektrische Zeitkonstante Te: Eine charakteristische Konstante, die die Geschwindigkeit angibt, mit der der Strom auf eine angelegte Spannung reagiert. Sie ist definiert als die Zeit, die der Strom benötigt, um 1 - e^(-1) (ungefähr 63,2 %) des Endstroms zu erreichen, nachdem eine feste Spannung an die Motorklemmen angelegt wurde. Die elektrische Zeitkonstante eines Servomotors wird im Allgemeinen als Verhältnis der Induktivität der Statorwicklung zu ihrem Widerstand (Te=L/R) angegeben. Sie hängt mit der aktuellen Sprungantwortzeit des Servosystems zusammen, ist aber nicht unbedingt gleichbedeutend mit dieser.
Mechanische Zeitkonstante Tm: Die mechanische Zeitkonstante eines Servomotors ist definiert als: tm=R*J/Ke*Kt, dh sie hängt mit dem Wicklungswiderstand, dem Rotorträgheitsmoment, dem Gegen-EMK-Koeffizienten des Motors und dem Motordrehmomentkoeffizienten zusammen. Die mechanische Zeitkonstante eines Antriebsmotors entspricht ungefähr der Zeit, die der Motor benötigt, um von der Drehzahl Null auf 63,2 % seiner Dauerdrehzahl im Leerlauf zu beschleunigen. In einem Servosystem kann diese Konstante numerisch der Geschwindigkeits--Schleifen-Schrittreaktionszeit des Systems entsprechen.
Back-EMF-Konstante Ke: Der Leerlauf--Back-EMF-Wert, der vom Motor bei einer Geschwindigkeitseinheit induziert wird. Es bezieht sich normalerweise auf die EMK ohne Gegenlast, die 1000 U/min entspricht, mit der Einheit V/krpm.
Drehmomentkonstante Kt: Das Ausgangsdrehmoment des Motors entsprechend einem Einheitsstrom. Die Beziehung zwischen dem Gegen-EMK-Koeffizienten Ke des Motors und dem Drehmomentkoeffizienten Kt wird im Allgemeinen durch Kt=9.55 * Ke * 1,732 angegeben, wobei Kt in Nm/A, Ke in V/U/min und Ke=Kt angegeben ist. Hier bezieht sich Ke auf die Linie back-EMF.
Wenn in den Motorspezifikationen keine Kt- und Ke-Parameter angegeben sind, kann Kt aus dem Nenndrehmoment und dem Nennstrom abgeleitet werden. Dann kann unter Verwendung der Beziehung Kt=9.55 * Ke * 1,732 der Linien-Back-EMF-Koeffizient Ke indirekt wie folgt abgeleitet werden: Ke=0.1047 * Kt / 1,732, mit Einheiten von V/U/min; Alternativ: Ke=104.7 × Kt / 1,732, mit der Einheit V/krpm oder mV/rpm.
Aufgrund der Beschränkungen der Versorgungsspannung ist die Gegen-EMK des Motors normalerweise relativ niedrig ausgelegt, um ein hohes Ansprechverhalten zu gewährleisten und einen ausreichenden Spannungsabfall bei hohen Drehzahlen zu gewährleisten, um einen ausreichenden Strom zu erhalten. Allerdings erhöht ein hoher Strom die thermische Belastung des Motors. Folglich benötigen Robotermotoren eine hohe Leistungsdichte, um eine kompakte Größe, ein hohes Drehmoment und eine geringe Wärmeentwicklung zu erreichen.
Rotorträgheitsmoment J: Das Trägheitsmoment des Motorrotors. Das Trägheitsmoment eines Robotermotors ist entscheidend, da es sich direkt auf die Stabilität des Roboterbetriebs auswirkt. Dies liegt daran, dass Roboter oft über eine mehrachsige Koordination verfügen. Beispielsweise erfordert die zweite Achse eines Knickarmroboters einen Motor mit erheblicher Trägheit, um die erheblichen Änderungen der Lastträgheit zu bewältigen, die beim Aus- und Einfahren des Arms auftreten.
Zahn-Schlitzdrehmoment: Wenn die Wicklungen eines Permanentmagnetmotors im Leerlauf-geschaltet sind, wird während einer Umdrehung des Motors ein periodisches Drehmoment erzeugt, da die Schlitze im Ankerkern dazu neigen, sich an Positionen mit minimalem magnetischem Widerstand auszurichten.
Überlastfähigkeit: Die Fähigkeit eines Motors, über einen definierten Zeitraum unter bestimmten Bedingungen eine bestimmte Leistung oder ein bestimmtes Drehmoment zu liefern, ohne den angegebenen Spitzenstrom zu überschreiten. Typischerweise wird das Verhältnis von Spitzenstrom zu Nennstrom als Stromüberlastfaktor bezeichnet, während das Verhältnis von Spitzendrehmoment zu Nenndrehmoment als Drehmomentüberlastfaktor bezeichnet wird. Im Allgemeinen müssen Robotermotoren eine Drehmomentüberlastfähigkeit von etwa dem Dreifachen gewährleisten.
Maximale Drehzahl nN: Die höchste Drehzahl, die der Motor im Aussetzbetrieb erreichen kann. Die Definitionen der Höchstgeschwindigkeit variieren erheblich zwischen den Motorenherstellern; Bei Robotermotoren stellt der angegebene Wert normalerweise die höchste Geschwindigkeit dar, mit der ein wiederholbarer Betrieb während der tatsächlichen Verwendung möglich ist. Bei maximaler Drehzahl kann das entsprechende maximale Drehmoment das Doppelte des Nenndrehmoments übersteigen, sodass ein Beschleunigungsverhalten über den gesamten Drehzahlbereich gewährleistet ist.